हिन्दी
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
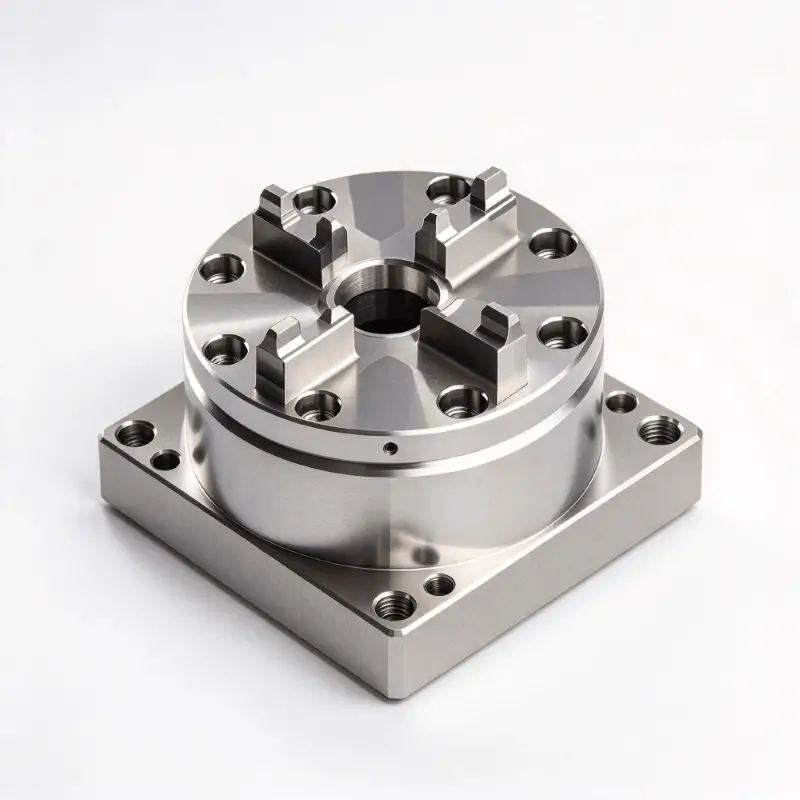
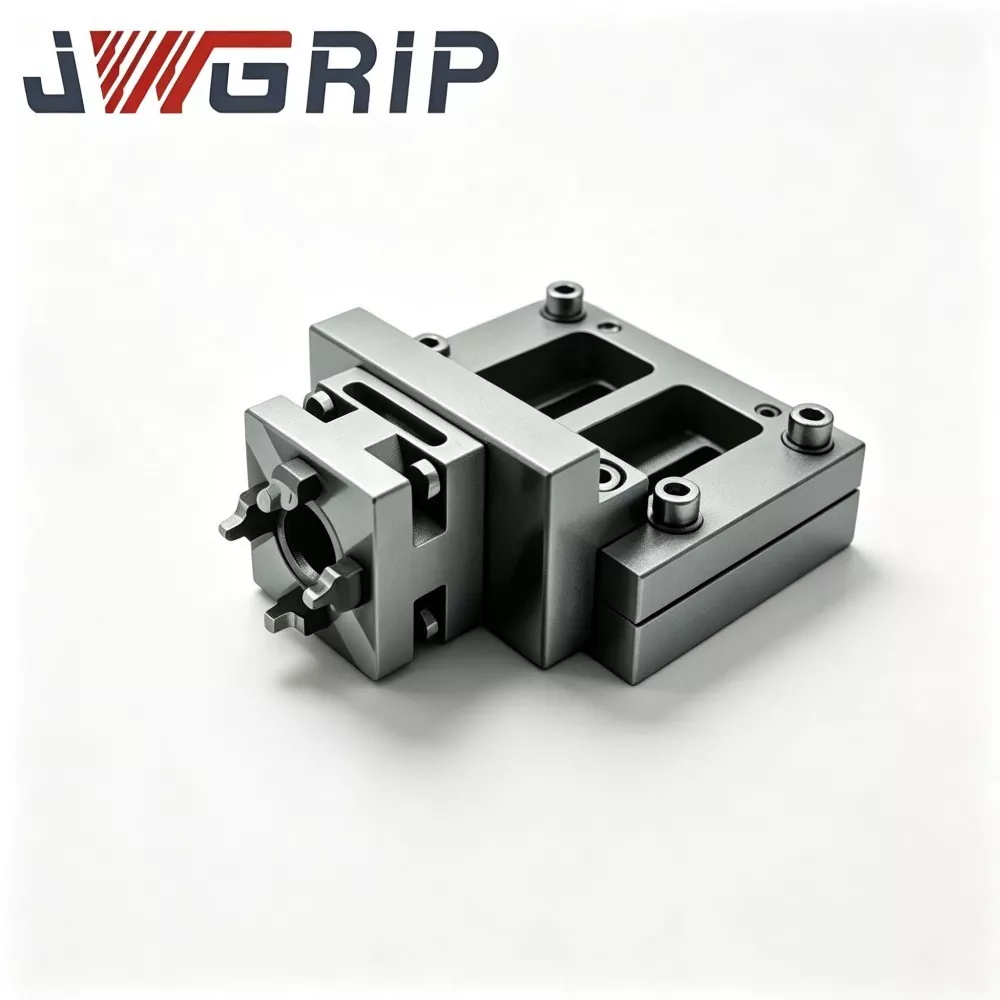
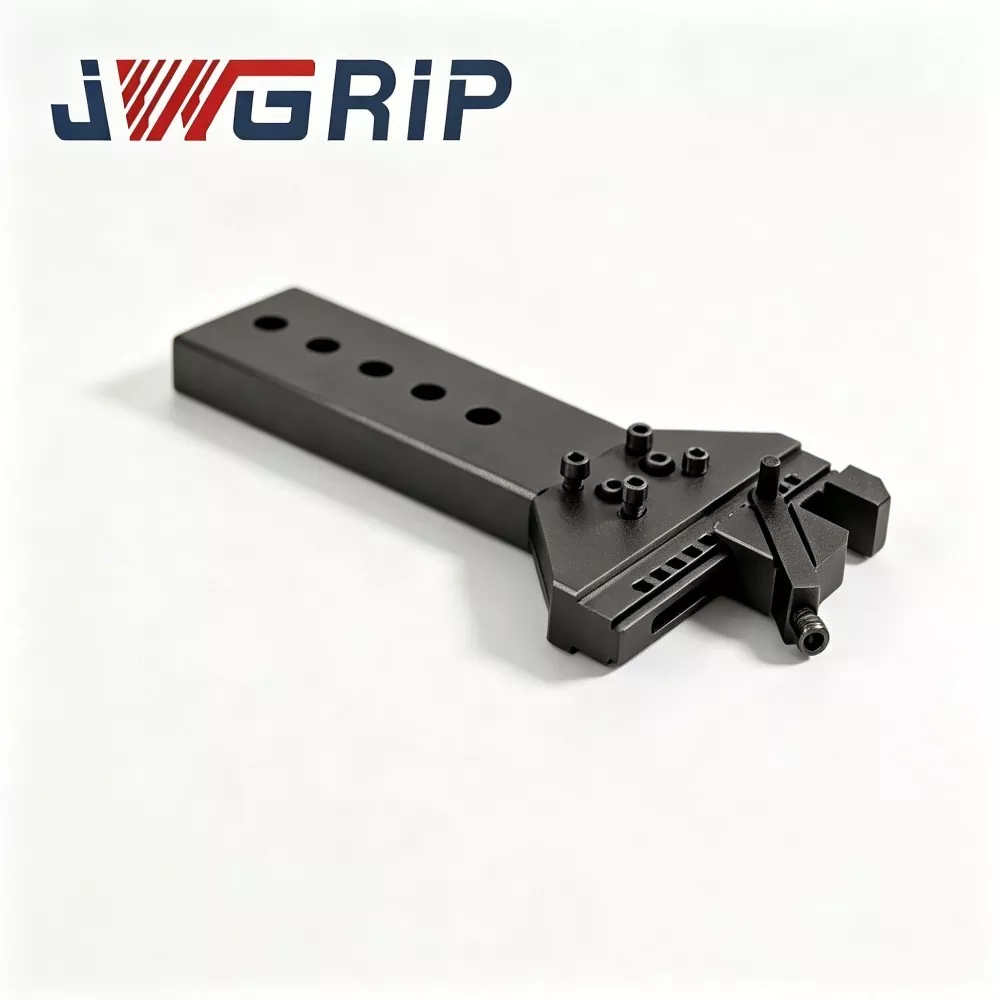
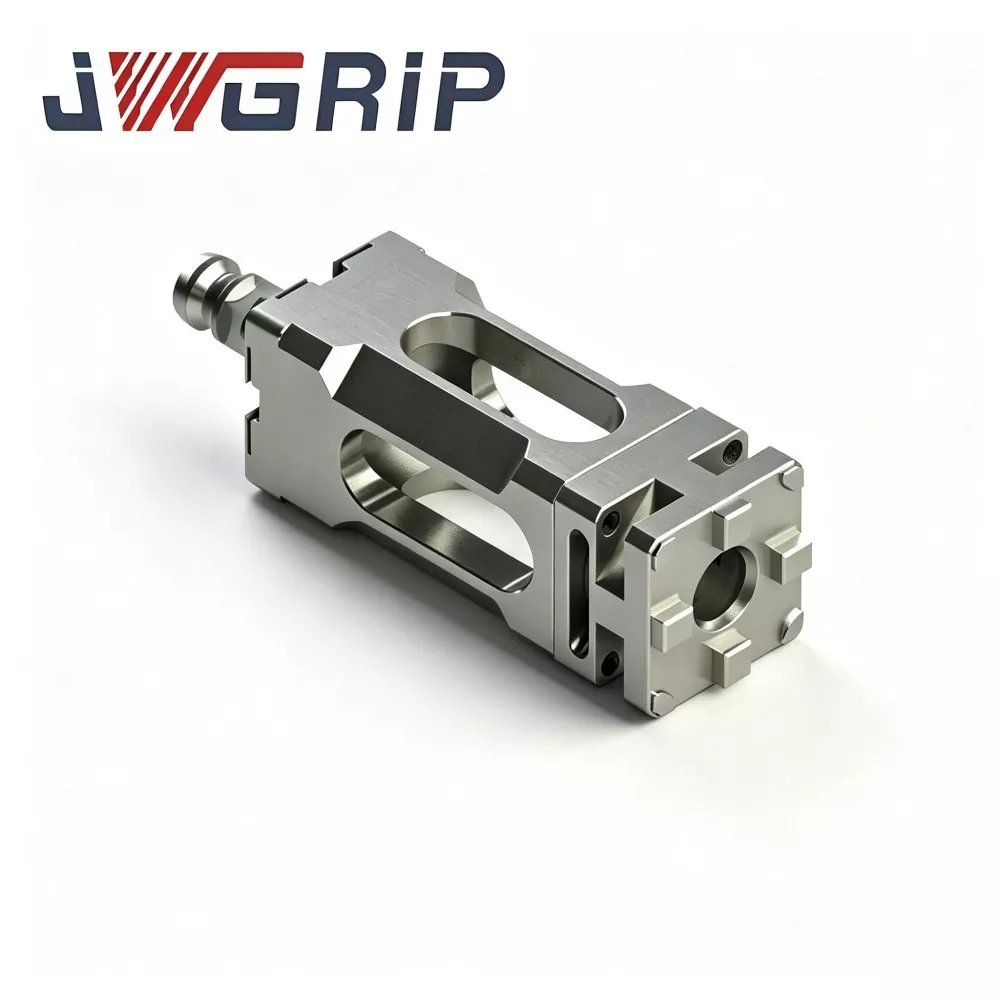
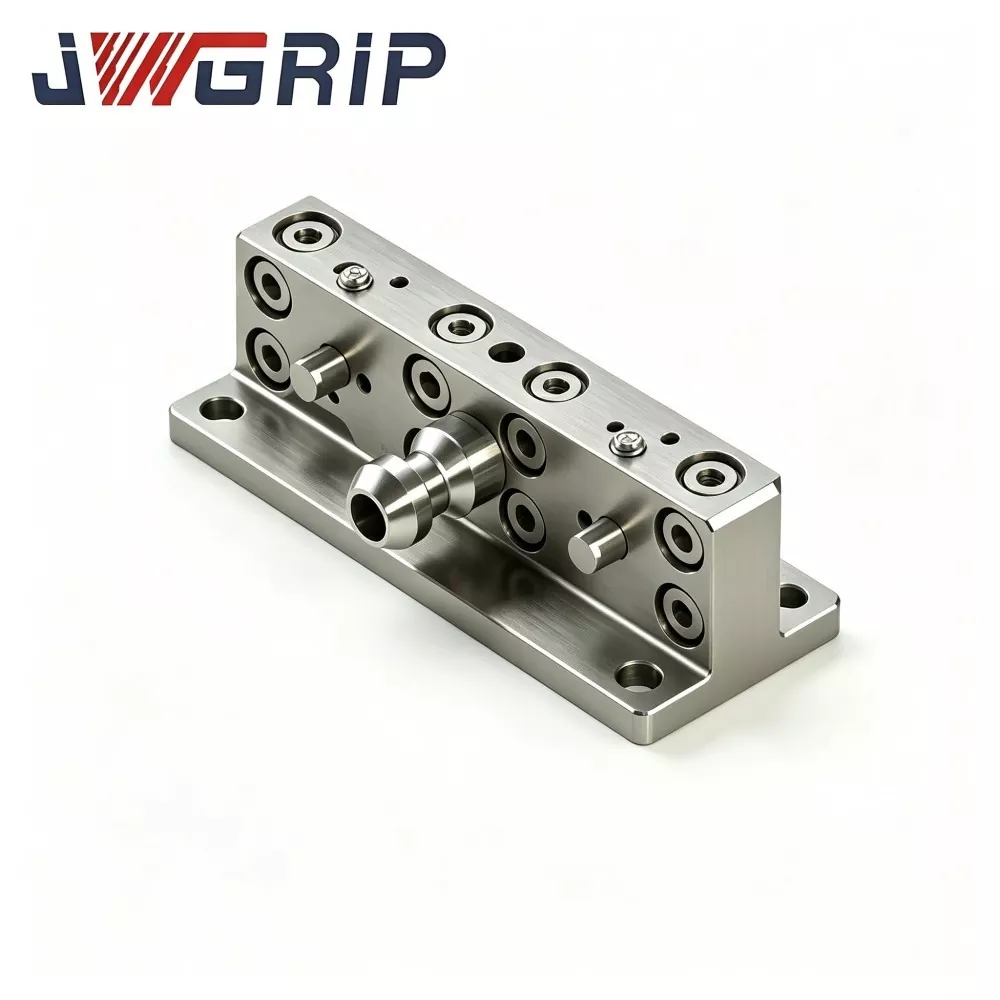
रोबोट क्विक चेंज टूल चेंजर के लिए यूपीसी हिंज लिंकेज आर्म
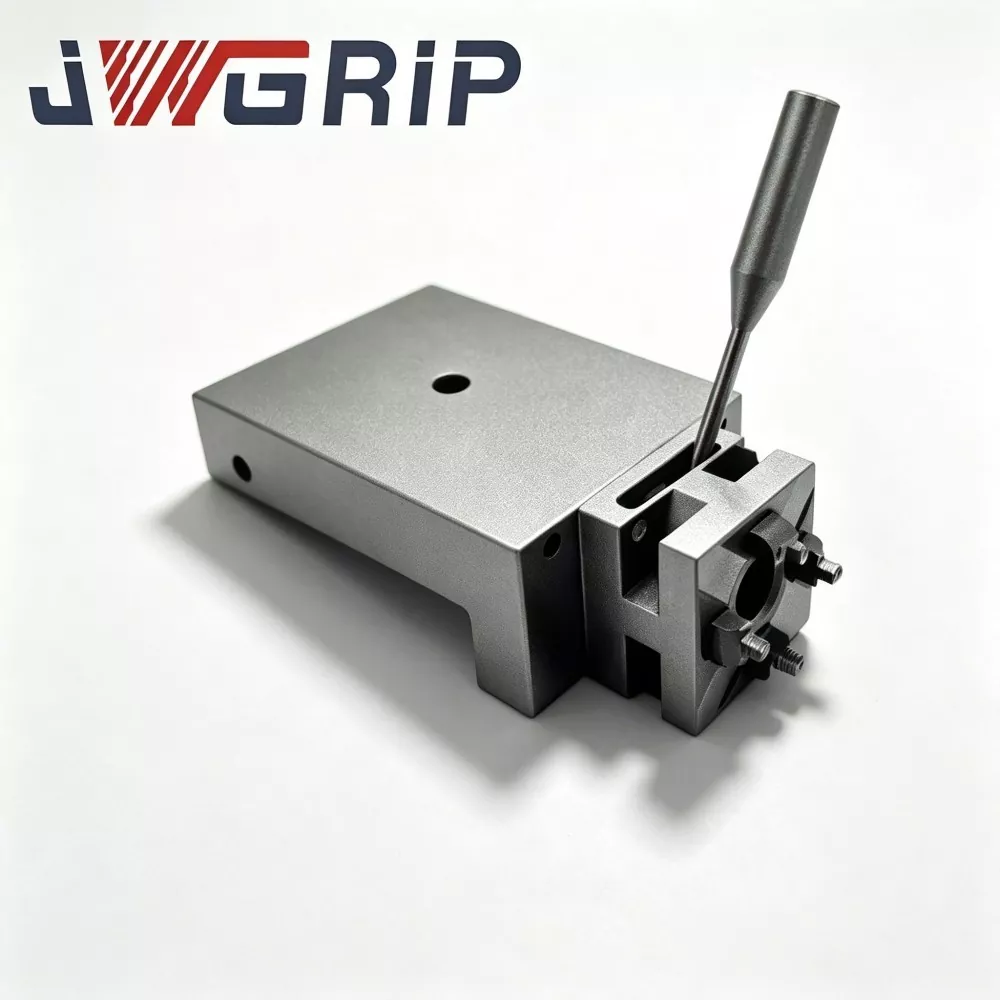
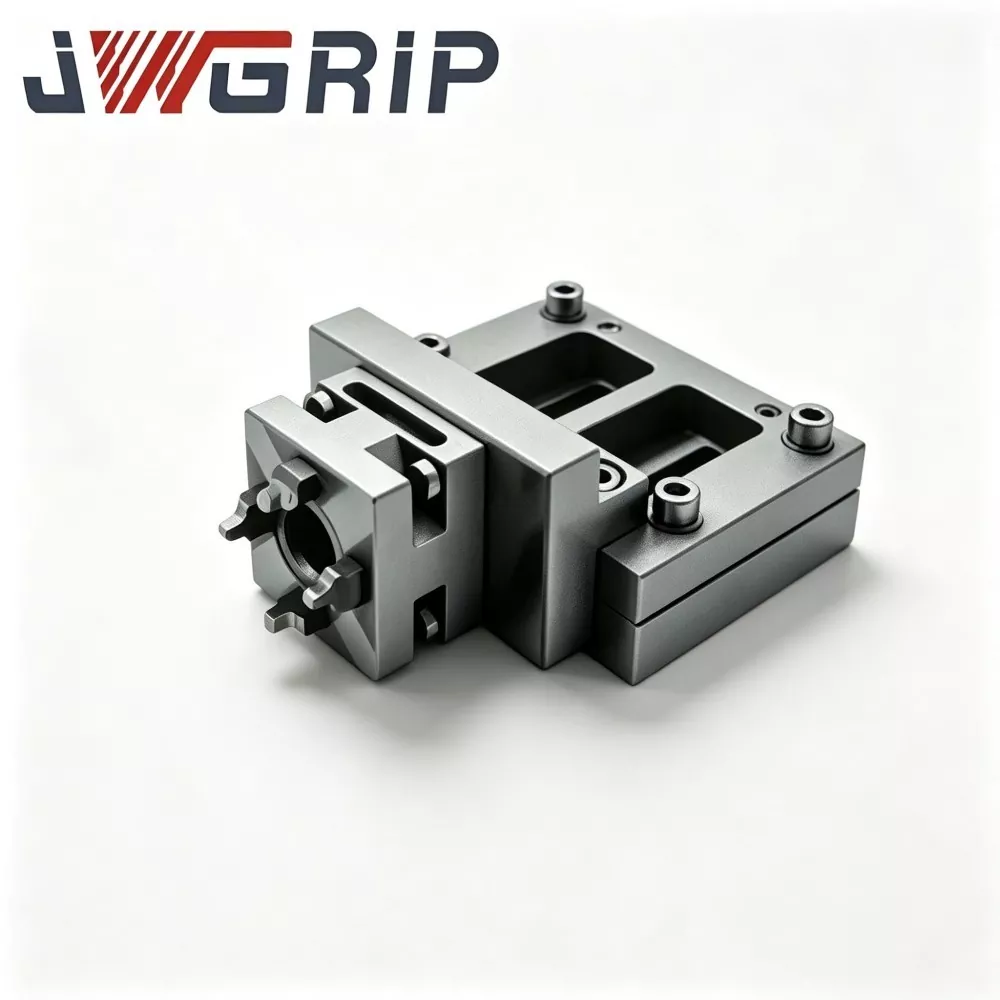
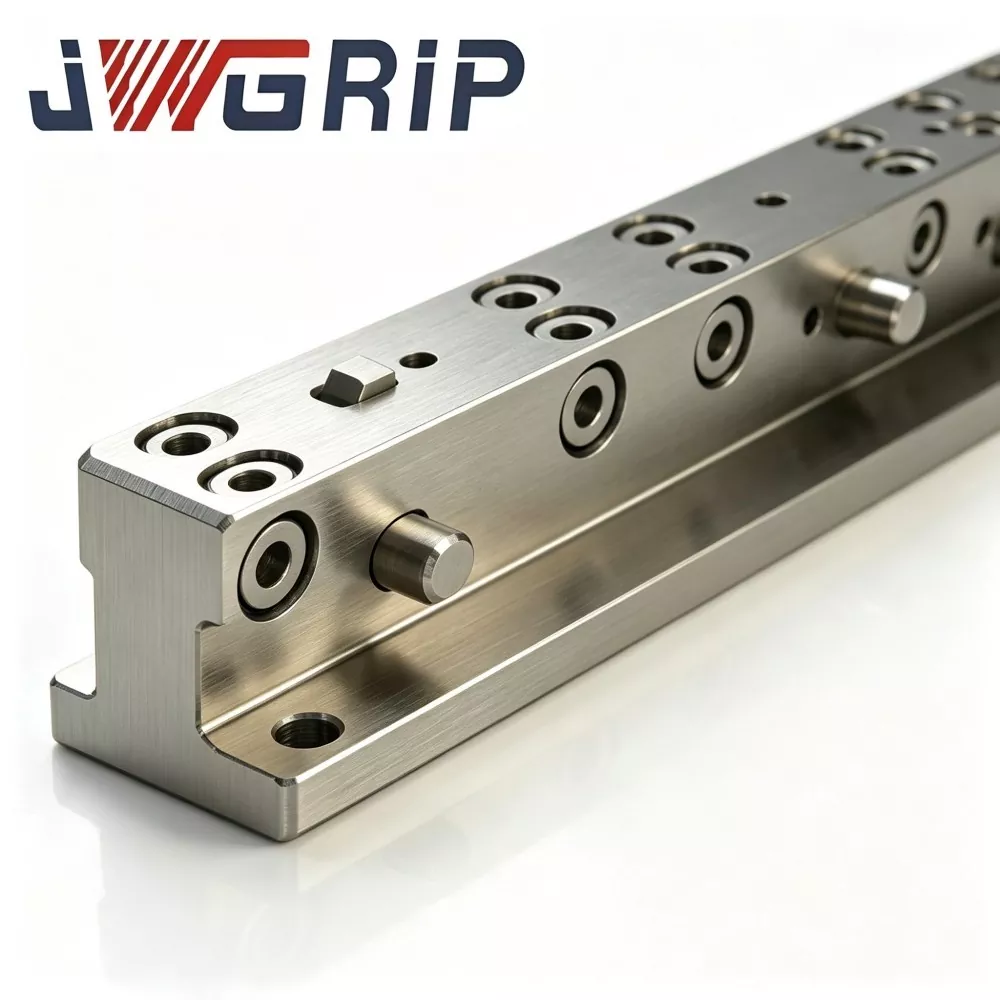
JWGRIP चीन में रोबोट क्विक चेंज टूल चेंजर के लिए UPC हिंज लिंकेज आर्म का एक पेशेवर OEM निर्यातक है। यह एक मुख्य संरचनात्मक कनेक्टिंग घटक है जिसे विशेष रूप से रोबोट स्वचालित फिक्स्चर स्वैप और मानव रहित सीएनसी लचीली उत्पादन कोशिकाओं के लिए डिज़ाइन किया गया है। रोबोट एंड इफ़ेक्टर और यूपीसी जीरो-पॉइंट पैलेट सेट के बीच मुख्य बल-संचरण माध्यम के रूप में कार्य करते हुए, यह अनुकूलित हिंज लिंकेज आर्म पूरी तरह से रोबोट अक्ष गति के माध्यम से शून्य-पॉइंट पैलेट की यांत्रिक लॉकिंग और अनलॉकिंग का एहसास करता है, जिससे अतिरिक्त वायवीय और हाइड्रोलिक सहायक ड्राइविंग उपकरणों की आवश्यकता समाप्त हो जाती है।
रोबोट क्विक चेंज टूल चेंजर के लिए यूपीसी हिंज लिंकेज आर्म एक उच्च परिशुद्धता अनुकूलित हिंज लिंकेज यांत्रिक संरचना को अपनाता है, जो रोबोट रैखिक गति को स्थिर और विश्वसनीय पैलेट क्लैंपिंग और अनलॉकिंग क्रिया में परिवर्तित करता है। उच्च शक्ति मिश्र धातु संरचनात्मक स्टील से मशीनीकृत, उत्पाद आंतरिक प्रसंस्करण तनाव को खत्म करने और दीर्घकालिक संरचनात्मक स्थिरता सुनिश्चित करने के लिए किसी न किसी मशीनिंग के बाद सख्त तनाव-राहत उपचार से गुजरता है।
काज संयुक्त सतहों को सटीक पीसने के साथ समाप्त किया जाता है, जिससे चिकनी चक्रीय लिंकेज आंदोलन और उत्कृष्ट पहनने के प्रतिरोध को सक्षम किया जाता है। फ्लोटिंग कंपंसेशन फ़ंक्शन से सुसज्जित, लिंकेज आर्म रोबोट डॉकिंग के दौरान बार-बार होने वाली छोटी-छोटी पोजिशनिंग त्रुटियों को अवशोषित कर सकता है, जिससे घटकों के जाम होने और मामूली संरेखण विचलन के कारण होने वाली संरचनात्मक क्षति से प्रभावी ढंग से बचा जा सकता है। स्वचालित सीएनसी उत्पादन कोशिकाओं और लाइट-आउट विनिर्माण कार्यशालाओं में व्यापक रूप से लागू किया जाता है, यह लंबे-चक्र वाले मानवरहित पैलेट एक्सचेंज संचालन की स्थिरता और निरंतरता में काफी सुधार करता है।
पारंपरिक रोबोट पैलेट-परिवर्तन समाधान
1. अधिकांश समाधान शून्य-बिंदु लॉकिंग और अनलॉकिंग को पूरा करने के लिए रोबोट फ्लैंज पर लगे बाहरी वायु सिलेंडर या हाइड्रोलिक एक्चुएटर्स पर निर्भर करते हैं। इससे हाथ के सिरे का वजन बढ़ जाता है, अतिरिक्त गैस-तरल पाइपिंग लेआउट की आवश्यकता होती है, और रिसाव और विफलता के जोखिम कई गुना बढ़ जाते हैं।
2. उच्च-घनत्व स्वचालित उत्पादन कोशिकाओं में, अत्यधिक परिधीय पाइपलाइनें रोबोट गति प्रक्षेपवक्र में हस्तक्षेप करती हैं और प्रभावी कार्य स्थान को सिकोड़ती हैं।
3. सरल कठोर कनेक्टिंग भुजाएं रोबोट डॉकिंग के दौरान मामूली स्थिति ऑफसेट की भरपाई नहीं कर सकती हैं। छोटी स्थिति का गलत संरेखण असामान्य तनाव, यांत्रिक जामिंग और यहां तक कि शून्य-बिंदु फूस लॉकिंग संरचनाओं को स्थायी क्षति उत्पन्न करता है, जिससे लाइट-आउट विनिर्माण के लिए उपकरण डाउनटाइम बढ़ जाता है।
मुख्य डिज़ाइन लाभ
· उच्च शक्ति वाले मिश्र धातु संरचनात्मक स्टील से निर्मित और काटने से प्रेरित आंतरिक तनाव को दूर करने के लिए रफ-मशीनिंग के बाद तनाव-मुक्त उपचार के साथ संसाधित किया गया
· काज संयुक्त संपर्क सतहें चिकनी चक्रीय लिंकेज गति और निचले घटक पहनने की गारंटी के लिए सटीक पीसने से गुजरती हैं
· अंतर्निर्मित लिंकेज फ़्लोटिंग फ़ंक्शन डॉकिंग के दौरान रोबोट द्वारा बार-बार पोजीशनिंग सहनशीलता के कारण होने वाली छोटी संरेखण त्रुटियों को अवशोषित करता है
· पैलेट लॉक-अनलॉक क्रियाएं पूरी तरह से रोबोट अक्ष आंदोलन द्वारा संचालित होती हैं, जिससे द्रव-शक्ति सहायक हार्डवेयर समाप्त हो जाता है
· मानक यूपीसी-श्रृंखला शून्य-बिंदु पैलेट के साथ सीधे संगत
कई स्वचालित सेल इंटीग्रेटर्स की प्रतिक्रिया यह पुष्टि करती है कि यह लिंकेज आर्म रोबोट एंड-ऑफ-आर्म सेटअप को सुव्यवस्थित करता है, परिधीय सहायक भागों की मात्रा में कटौती करता है, और लंबे-चक्र अप्राप्य विनिर्माण के तहत स्वचालित पैलेट-स्वैप विश्वसनीयता को मजबूत करता है।
अनुप्रयोग मूल्य
रोबोट एंड-इफ़ेक्टर त्वरित-परिवर्तन इकाइयों के लिए एक यांत्रिक संक्रमण निष्पादन घटक के रूप में, रोबोट त्वरित परिवर्तन टूल परिवर्तक के लिए JWGRIP UPC हिंज लिंकेज आर्म को UPC-मानक रोबोट त्वरित परिवर्तन उपकरण परिवर्तकों के साथ जोड़ने के उद्देश्य से बनाया गया है। यह टूल पत्रिकाओं और रोबोट एंड इफ़ेक्टर्स के बीच स्विंग ट्रांज़िशन और पोस्चर फ़ाइन-ट्यूनिंग क्षतिपूर्ति चुनौतियों का समाधान करता है।
रोबोट स्वचालित उपकरण-परिवर्तन चक्रों के दौरान, स्थिति विचलन लगभग अपरिहार्य होते हैं, जो रोबोट संयुक्त स्थिति सहिष्णुता, उपकरण-पत्रिका स्थापना ऑफसेट और स्व-वजन के तहत स्थिरता विक्षेपण द्वारा ट्रिगर होते हैं। कठोर निश्चित कनेक्शन संरचनाएं डॉकिंग पर कठोर कठोर प्रभाव उत्पन्न करेंगी।
मामूली परिणाम: पिन घर्षण और डॉकिंग जामिंग का पता लगाने वाली त्वरित-परिवर्तन प्लेट
गंभीर परिणाम: रोबोट रिड्यूसर की क्षति, त्वरित-परिवर्तन आंतरिक लॉकिंग असेंबलियों का विनाश, संपूर्ण त्वरित-परिवर्तन प्रणाली के लिए छोटी सेवा जीवन
पारंपरिक कठोर लिंकेज में शून्य कोणीय फ्लोटिंग क्षतिपूर्ति क्षमता होती है, जो फिक्स्चर स्थापना परिशुद्धता पर बेहद सख्त आवश्यकताएं लगाती है। यहां तक कि छोटे से बढ़ते गलत संरेखण से भी परियोजना परिनियोजन के दौरान साइट पर डॉकिंग विफलता और यांत्रिक रुकावट उत्पन्न हो सकती है।
JWGRIP हिंज लिंकेज आर्म विशेष हिंज-स्विंग लिंकेज आर्किटेक्चर का उपयोग करता है। उच्च समग्र संरचनात्मक कठोरता को संरक्षित करते हुए, यह समायोज्य फ्लोटिंग मुआवजा प्रदान करता है:
डॉकिंग और बफर यांत्रिक प्रभाव बल के दौरान ऑफसेट स्थिति विचलन
रोबोट और त्वरित परिवर्तन उपकरण परिवर्तकों के लिए परिशुद्धता आवश्यकताओं में ढील दें
स्व-अनुकूली टूल डॉकिंग संरेखण और सुचारू रोबोट ग्रैब-एंड-रिलीज़ मूवमेंट का एहसास करें
रोबोट की अंतिम-लोड सीमा को पूरा करने के लिए हल्के वजन वाले विनिर्देश और यांत्रिक शक्ति को संतुलित करें
रोबोट क्विक चेंज टूल चेंजर के लिए यूपीसी हिंज लिंकेज आर्म का व्यापक रूप से टूल-मैगजीन ट्रांज़िशन, मल्टी-टूल रोटरी स्विचिंग और स्वचालित पैलेट पिक-एंड-प्लेस कार्यों के लिए उपयोग किया जाता है। यह ऑन-साइट डिबगिंग कार्यभार को कम करता है और रोबोट त्वरित-परिवर्तन वर्कफ़्लो की स्थिरता और सेवा जीवन को बढ़ाता है। यह JWGRIP UPC-संगत रोबोट त्वरित-परिवर्तन वर्कस्टेशन के निर्माण के लिए एक महत्वपूर्ण यांत्रिक लिंकेज सहायक के रूप में कार्य करता है।
आंतरिक संरचनात्मक लेआउट
JWGRIP UPC हिंज लिंकेज आर्म को कई कोर मॉड्यूल से इकट्ठा किया गया है: मुख्य लिंकेज बॉडी, डुअल-हिंज घूमने वाले जोड़, यूपीसी-मानक त्वरित-परिवर्तन डॉकिंग फ्लैंज, माउंटिंग बेस, लिमिट स्टॉप स्ट्रक्चर, साथ ही स्नेहन-सीलिंग असेंबली।
मुख्य लिंकेज बॉडी: सटीक-मशीनीकृत उच्च शक्ति एयरोस्पेस-ग्रेड एल्यूमीनियम मिश्र धातु
काज रोटरी शाफ्ट: शमन और तड़के गर्मी उपचार के साथ संसाधित उच्च शक्ति मिश्र धातु इस्पात
प्रत्येक घूमने वाले शाफ्ट को पहनने के लिए प्रतिरोधी झाड़ी और धूल-प्रूफ सीलिंग संरचना से सुसज्जित किया गया है, जो काटने वाले शीतलक, कार्यशाला की धूल और धातु के चिप्स को रोटरी घर्षण जोड़े में प्रवेश करने से रोकता है।
एक इंटरफ़ेस रोबोट त्वरित-परिवर्तन उपकरण परिवर्तक निकला हुआ किनारा से जुड़ता है; विपरीत छोर टूल-मैगज़ीन-साइड फिक्स्चर या टूल एडॉप्टर से जुड़ता है
कार्य तंत्र
1. जब रोबोट टूल-चेंजिंग मूवमेंट निष्पादित करता है, तो रोबोट एंड इफ़ेक्टर पूरे लिंकेज आर्म को चलाता है।
2. त्वरित-परिवर्तन डॉकिंग चरण में, काज जोड़ पोजिशनिंग त्रुटि और फिक्स्चर इंस्टॉलेशन मिसलिग्न्मेंट का प्रतिकार करने के लिए पूर्व-निर्धारित कोणीय दायरे के भीतर स्विंग को तैरने की अनुमति देते हैं। फ़्लोटिंग मुआवज़ा केवल डॉकिंग संरेखण के दौरान सक्रिय होता है।
3. एक बार त्वरित-परिवर्तन लॉकिंग समाप्त हो जाने पर, लिमिट स्टॉप संरचना संलग्न हो जाती है और काज जोड़ों को लॉक कर देती है। लिंकेज आर्म सभी स्विंग मोशन अक्षम होने के साथ कठोर स्थिति में परिवर्तित हो जाता है, जिससे बाद की मशीनिंग प्रक्रिया के दौरान स्थिर उपकरण स्थिति सुनिश्चित होती है।
मुख्य प्रतिस्पर्धी ताकतें
1. ±3° फ्लोटिंग हिंज ऑफसेट मुआवजा डिजाइन रोबोट पोजिशनिंग विचलन और फिक्स्चर माउंटिंग मिसलिग्न्मेंट, बफ़र्स डॉकिंग टकराव बल को अवशोषित करता है। त्वरित-परिवर्तन प्लेटों और रोबोट रिड्यूसर को कड़ी टक्कर से होने वाली क्षति को रोकता है, और ऑन-साइट इंस्टॉलेशन परिशुद्धता मानकों को आसान बनाता है।
2. हल्के वजन वाली लेकिन उच्च शक्ति वाली हाइब्रिड सामग्री कॉन्फ़िगरेशन लिंकेज बॉडी के लिए एयरोस्पेस-ग्रेड उच्च शक्ति एल्यूमीनियम मिश्र धातु रोबोट के अंत-लोड बोझ को कम करती है। हीट-ट्रीटेड अलॉय स्टील हिंज शाफ्ट उत्कृष्ट पहनने-प्रतिरोध और मरोड़-प्रतिरोध प्रदान करते हैं, जो हल्के वजन और संरचनात्मक निर्भरता के बीच इष्टतम संतुलन बनाते हैं।
3. सेल्फ-एंगेज्ड बिल्ट-इन लिमिट स्टॉप मैकेनिज्म स्विंग डिग्री-ऑफ-फ्रीडम डॉकिंग और लॉकिंग पूरा होने के तुरंत बाद स्वचालित रूप से लॉक हो जाता है। मशीनिंग स्थिति में पूर्ण कठोरता बनाए रखता है और उपकरण हिलने से बचाता है। यह एक इकाई में डॉकिंग-चरण फ्लोटिंग मुआवजे और प्रसंस्करण-चरण उच्च कठोरता को जोड़ती है।
4. धूल-सील घूर्णन-शाफ्ट बुशिंग असेंबली धातु के चिप्स, काटने वाले तरल पदार्थ और कारखाने की धूल को अलग करती है। काज रोटरी जोड़ी की रुकावट और त्वरित घर्षण से बचें। कठोर कार्यशाला मशीनिंग वातावरण में फिट बैठता है और लिंकेज आर्म सेवा जीवन काल का विस्तार करता है।
5. मानक यूपीसी-स्पेक फ्लैंज डॉकिंग इंटरफ़ेस अतिरिक्त फ्लैंज संशोधन कार्य के बिना जेडब्ल्यूजीआरआईपी यूपीसी रोबोट त्वरित परिवर्तन टूल चेंजर्स के साथ निर्बाध रूप से जुड़ता है। सरल स्थापना और प्रतिस्थापन, बाजार में मुख्यधारा के रोबोट एंड त्वरित-परिवर्तन समाधानों के साथ संगत।
6. लचीली ओईएम गैर-मानक अनुकूलन सेवा बांह की लंबाई, स्विंग मुआवजा कोण, निकला हुआ किनारा माउंटिंग होल लेआउट और रेटेड लोड क्षमता सभी को समायोजित किया जा सकता है। कस्टम समाधान विभिन्न रोबोट मॉडल और विभिन्न टूल-पत्रिका लेआउट आवश्यकताओं का समर्थन करते हैं।
अनुप्रयोग परिदृश्य
1. एफएमएस लचीले ऑटोमेशन वर्कस्टेशन रोबोट कई फिक्स्चर और पैलेट के लिए स्वचालित रोटरी स्विचिंग लागू करते हैं। JWGRIP UPC क्विक चेंज टूल चेंजर्स के साथ मेल खाते हुए, यह टूल-मैगजीन इंस्टॉलेशन ऑफसेट द्वारा बनाई गई डॉकिंग संरेखण कठिनाइयों को दूर करता है।
2. सीएनसी रोबोट लोडिंग और अनलोडिंग सेल रोबोट इन-मशीन पैलेट ट्रांसफर के लिए फिक्स्चर पैलेट को संभालते हैं। हिंज लिंकेज आर्म डॉकिंग प्रभाव को अवशोषित करता है और उत्पादन परिवर्तन संचालन के लिए निरंतरता और स्थिरता में सुधार करता है।
3. रोबोट टूल मैगज़ीन बफ़र ट्रांज़िशन स्टेशन रोबोट बार-बार मल्टी-टूल मैगज़ीन से विविध टूल लाते हैं। उपकरण-पत्रिका स्थापना त्रुटि को सहन करता है और डॉकिंग विफलता आवृत्ति में कटौती करता है।
4. मोल्ड और फिक्सचर ऑटो-स्विच उत्पादन लाइनें मोल्ड, मोल्ड इंसर्ट और जिग्स के लिए स्वचालित स्वैपिंग का एहसास कराती हैं। ऑन-साइट डिबगिंग श्रम को कम करें और वर्कस्टेशन कमीशनिंग चक्र को छोटा करें।
5. गैर-मानक स्वचालन उपकरण के लिए रेट्रोफिट मौजूदा रोबोट एंड इफ़ेक्टर्स में फ़्लोटिंग-संगतता फ़ंक्शन जोड़ें। संपूर्ण त्वरित-परिवर्तन असेंबली सेट को बदलने की कोई आवश्यकता नहीं है।
स्थापना चरण
1. इंस्टॉलेशन से पहले, यूपीसी क्विक-चेंज फ्लैंज और लिंकेज-आर्म डॉकिंग फ्लैंज की संपर्क सतहों को साफ करें। चिप्स और तेल संदूषण को दूर करें, सपाट फिटिंग वाली सतह प्राप्त करें। झुके हुए माउंटिंग के कारण काज जोड़ पर होने वाले अतिरिक्त तनाव को रोकें।
2. फ़्लैंज कनेक्शन बोल्ट को निर्दिष्ट टॉर्क मान का सख्ती से पालन करते हुए कसें। लिंकेज-आर्म विरूपण और हिंज जामिंग से बचने के लिए ओवर-टॉर्क फास्टनिंग की मनाही होगी।
3. असेंबली के बाद, काज की गति को जांचने के लिए मैन्युअल रूप से लिंकेज आर्म को घुमाएं, बिना चिपके आसानी से चलता है। पुष्टि करें कि लिमिट-स्टॉप संरचनाएं सामान्य रूप से काम करती हैं।
4. पूर्ण रोबोट टीच-इन डिबगिंग। उचित डॉकिंग दृष्टिकोण गति कॉन्फ़िगर करें। काज क्षतिपूर्ति कोण और तंत्र अधिभार जोखिम से बचने के लिए, हाई-स्पीड हार्ड-इम्पैक्ट डॉकिंग को प्रतिबंधित करें।
5. त्वरित-परिवर्तन लॉकिंग प्रक्रिया पूरी होने के बाद, सत्यापित करें कि लिमिट-स्टॉप तंत्र ने लिंकेज-आर्म स्विंग स्वतंत्रता को लॉक कर दिया है और कोई टूल डगमगाहट मौजूद नहीं है, फिर आप काम या मशीनिंग कार्यों को पकड़ना शुरू कर सकते हैं।
6. नियमित रखरखाव करें: निर्धारित समय पर हिंज शाफ्ट स्नेहन बिंदुओं को चिकनाई करें। शाफ्ट सीलिंग भागों के आसपास चिप निर्माण साफ़ करें। जब काज स्विंग की क्रिया धीमी हो जाए तो झाड़ी की घिसाव की स्थिति का निरीक्षण करें।
7. त्वरित-परिवर्तन लॉकिंग समाप्त होने से पहले कभी भी कटिंग या हेवी-लोड प्रोसेसिंग ऑपरेशन न चलाएं। काज जोड़ों को पार्श्व टॉर्क भार से सुरक्षित रखें और लिंकेज-आर्म को स्थायी क्षति से बचाएं।
दोष निदान एवं समाधान मार्गदर्शिका
1. दोष घटना: रोबोट त्वरित-परिवर्तन के दौरान बार-बार डॉकिंग विफलता और यांत्रिक जामिंग
संभावित कारण: अपर्याप्त काज स्विंग मुआवजा सीमा; अत्यधिक रोबोट शिक्षण-पथ विचलन; तिरछा निकला हुआ किनारा माउंटिंग; धातु के चिप्स हिंज शाफ्ट के भीतर फंसे हुए हैं
प्रतिउपाय: सामान्य हिंज स्विंग प्रदर्शन को मान्य करें; रोबोट गति प्रक्षेपवक्र को अनुकूलित करें; निकला हुआ किनारा समानता को फिर से जांचना; शाफ्ट-सीलिंग जोन के आसपास चिप मलबे को साफ करें
2. दोष घटना: लॉकिंग क्रिया के बाद टूल डगमगाता है
संभावित कारण: सीमा-रोक तंत्र अधूरा जुड़ाव; यूपीसी क्विक-चेंज टूल चेंजर पूरी तरह से लॉक नहीं है; फ्लैंज माउंटिंग बोल्ट ढीले
प्रतिउपाय: स्टॉप संरचना की पूर्ण संलग्नता का निरीक्षण करें; यूपीसी त्वरित-परिवर्तन लॉकिंग स्थिति की दोबारा जांच करें; री-टॉर्क निकला हुआ किनारा कनेक्शन बोल्ट
3. दोष घटना: हिंज ज्वाइंट स्विंग कठोर या पूरी तरह से अटका हुआ है
संभावित कारण: चिप्स और कटिंग कूलेंट काज झाड़ी में घुसना; झाड़ी घटक घिसाव; घूर्णन शाफ्ट विरूपण
प्रतिउपाय: आंतरिक काज संदूषकों को अलग करना और बाहर निकालना; घिसी-पिटी झाड़ियों को बदलें; यदि शाफ्ट विरूपण दिखाई देता है तो पूर्ण लिंकेज आर्म को बदलें
4. दोष घटना: लिंकेज-बांह विरूपण या दरार क्षति
संभावित कारण: ऑपरेटिंग लोड रेटेड अधिकतम लोड से अधिक है; हिंसक डॉकिंग प्रभाव; अनलॉक किए गए काज की स्थिति के तहत कटिंग टॉर्क लगाया जाता है
प्रतिउपाय: उपयोग बंद करें और लिंकेज आर्म को बदलें; व्यावहारिक भार मापदंडों का पुनर्मूल्यांकन करें; मशीनिंग स्टार्टअप से पहले त्वरित-परिवर्तन लॉकिंग पूरा करना सुनिश्चित करें
पैकेजिंग एवं शिपमेंट व्यवस्था
प्रत्येक JWGRIP UPC हिंज लिंकेज आर्म के लिए सतह-विरोधी जंग उपचार लागू किया जाता है। हिंज शाफ्ट की स्थिति को जंग रोधी ग्रीस से लेपित किया जाता है, फिर प्रत्येक इकाई को व्यक्तिगत रूप से पीई सुरक्षात्मक बैग के साथ पैक किया जाता है।
छोटे-बैच के ऑर्डर हेवी-ड्यूटी डिब्बों में पैक किए जाते हैं। बल्क प्रोजेक्ट ऑर्डर बफर पैडिंग सामग्री से सुसज्जित शॉक-प्रूफ लकड़ी के मामलों को अपनाते हैं, जो पारगमन क्षति के खिलाफ फ्लैंज डॉकिंग फेस और हिंज रोटरी असेंबली की सुरक्षा करते हैं।
प्रत्येक शिपमेंट में पूर्ण इंस्टालेशन-कमीशनिंग तकनीकी दस्तावेज़ संलग्न हैं।
मानक उत्पादन लीड-टाइम: 10-17 कार्य दिवस। चयनित मानक विनिर्देश जहाज के लिए तैयार स्टॉक बनाए रखते हैं।
निःशुल्क नमूना मूल्यांकन उपलब्ध है; नमूना माल ढुलाई लागत खरीदारों द्वारा वहन की जानी चाहिए।
OEM गैर-कस्टम ऑर्डर बांह की लंबाई, क्षतिपूर्ति कोण के साथ-साथ निकला हुआ किनारा छेद लेआउट के लिए संशोधन का समर्थन करते हैं।
बिक्री उपरांत सहायता
स्थापना और कमीशनिंग मुद्दों के लिए तकनीकी दस्तावेज़ीकरण और दूरस्थ ऑनलाइन मार्गदर्शन की पेशकश की जाती है।
पहनने योग्य स्पेयर पार्ट्स जैसे हिंज बुशिंग्स को फ़ील्ड प्रतिस्थापन के लिए स्वतंत्र रूप से खरीदा जा सकता है।
थोक प्रोजेक्ट ऑर्डर के लिए, अनुरोध पर भुगतान ऑन-साइट कमीशनिंग सेवा की व्यवस्था की जा सकती है।
अक्सर पूछे जाने वाले प्रश्न
Q1: क्या JWGRIP UPC हिंज लिंकेज आर्म मशीनिंग कटिंग टॉर्क को सहन कर सकता है?
उत्तर: नहीं, रोबोट क्विक चेंज टूल चेंजर के लिए यूपीसी हिंज लिंकेज आर्म केवल त्वरित-परिवर्तन डॉकिंग चरण के लिए फ्लोटिंग मुआवजा प्रदान करता है। लॉक करने के बाद, लिमिट-स्टॉप संरचना सभी स्विंग मूवमेंट को लॉक कर देती है। मशीनिंग कटिंग का भार पूरी तरह से JWGRIP UPC क्विक चेंज टूल चेंजर द्वारा वहन किया जाना चाहिए। हिंज जोड़ों को कभी भी टॉर्क काटने का कार्य नहीं करना चाहिए।
Q2: क्या स्विंग कंपंसेशन एंगल अपग्रेड संभव है?
ए: मानक विनिर्देश ±3° स्विंग मुआवजे के साथ आता है। OEM अनुकूलन सेवा के माध्यम से बड़े मुआवजे के कोण को महसूस किया जा सकता है। कृपया ध्यान दें कि विस्तारित मुआवजा कोण समग्र संरचनात्मक कठोरता को कम करेगा, तदनुसार रोबोट एंड-लोड मूल्यांकन की आवश्यकता होगी।
Q3: क्या यह तृतीय-पक्ष गैर-यूपीसी रोबोट त्वरित-परिवर्तन प्लेटों का समर्थन करता है?
ए: मानक संस्करण यूपीसी-मानक निकला हुआ किनारा इंटरफ़ेस को अपनाता है। वैकल्पिक त्वरित-परिवर्तन प्रणालियों को अनुकूलित करने के लिए अनुकूलित निकला हुआ किनारा छेद लेआउट को संसाधित किया जा सकता है।
Q4: क्या घिसे-पिटे हिंज बुशिंग्स को अलग से बदला जा सकता है?
उत्तर: हाँ. बुशिंग्स को पहनने योग्य अतिरिक्त घटकों के रूप में परिभाषित किया गया है और इन्हें व्यक्तिगत रूप से खरीदा और बदला जा सकता है। यदि घूमने वाले शाफ्ट में विकृति आ जाती है, तो पूर्ण लिंकेज-आर्म प्रतिस्थापन की आवश्यकता होती है।
Q5: क्या यह लिंकेज आर्म भारी-पेलोड रोबोट अनुप्रयोगों के लिए उपयुक्त है?
ए: मानक मॉडल अधिकतम 80 किलोग्राम रोबोट एंड-लोड का समर्थन करता है। हेवी-लोड परिदृश्यों के लिए प्रबलित कस्टम संस्करण का चयन किया जाना चाहिए। अंतिम चयन से पहले हमेशा रोबोट एंड-लोड रेटिंग की पुष्टि करें।
चयन संदर्भ बिंदु
JWGRIP UPC हिंज लिंकेज आर्म रोबोट त्वरित-परिवर्तन प्रणालियों के लिए फ्लोटिंग ट्रांज़िशन मैकेनिकल हार्डवेयर के रूप में कार्य करता है। इसका मुख्य मूल्य डॉकिंग चरण पर स्थिति विचलन प्रभाव को ऑफसेट करने और रोबोट ऑटोमेशन वर्कस्टेशन के लिए डिबगिंग कठिनाई को कम करने में निहित है।
पहले रोबोट की वास्तविक एंड-लोड रेटिंग की पुष्टि करें; उत्पाद रेटेड भार क्षमता से आगे कभी न जाएं।
सत्यापित करें कि डॉकिंग फ्लैंज यूपीसी-मानक विनिर्देश से मेल खाता है।
बड़े फिक्सचर इंस्टालेशन ऑफसेट वाली परियोजनाओं के लिए, आप कस्टम-निर्मित बड़े स्विंग-मुआवजा कोण पर विचार कर सकते हैं, इस बीच समग्र संरचनात्मक कठोरता का व्यापक रूप से मूल्यांकन किया जाना चाहिए।
धूलरोधी सीलिंग और एकीकृत सीमा-स्टॉप संरचनाओं से सुसज्जित तैयार इकाइयों को प्राथमिकता दें। साधारण असुरक्षित लिंकेज संस्करणों से बचें, जो धूल भरे, चिप से भरे वर्कशॉप वातावरण में तेजी से घिसाव का सामना करेंगे।
जांच भेजें
संपर्क सूचना
-
पता
नंबर 44, डेनिंग एंटरप्रेन्योरशिप रोड, हुमेन टाउन, डोंगगुआन सिटी, गुआंग्डोंग प्रांत, चीन
-
टेलीफोन
-
ईमेल
JWGRIP को पूछताछ भेजने के लिए आपका स्वागत है। हमारी पेशेवर तकनीकी और बिक्री टीम निःशुल्क फिक्स्चर चयन, अनुकूलित समाधान डिज़ाइन और सटीक उद्धरण प्रदान करेगी।
समाचार अनुशंसाएँ