हिन्दी
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
उच्च परिशुद्धता वर्कहोल्डिंग के लिए विश्वसनीय यूपीसी जीरो प्वाइंट पोजिशनिंग सीरीज निर्माता
यूपीसी जीरो प्वाइंट पोजिशनिंग सीरीज के एक औद्योगिक OEM और ODM आपूर्तिकर्ता के रूप में,JWGRIPरोबोट-मैचेड पैलेट्स, मैग्नेटिक लोकेटिंग बेस और मैकेनिकल कनेक्टिंग आर्म्स के लिए संरचनात्मक पुनरावृत्ति, यांत्रिक सत्यापन और बड़े पैमाने पर विनिर्माण करता है। यह रोबोट-संगत लोकेटिंग हार्डवेयर सूट उन निर्माताओं के लिए बनाया गया है जो अपने मौजूदा सीएनसी मशीन बेस को ओवरहाल किए बिना रोबोटिक सामग्री हैंडलिंग क्षमता का विस्तार करने का इरादा रखते हैं। इस हार्डवेयर पोर्टफोलियो के साथ, जोड़े जाने पर संगत टूलींग परिणाम प्राप्त किए जा सकते हैंजीरो प्वाइंट पैलेट सीरीजऔर ज़ीरो पॉइंट क्लैम्पिंग चक श्रृंखला, पूरे शॉप-फ्लोर पर हाइब्रिड मैनुअल-ऑटोमैटिक लोकेटिंग वर्कफ़्लो बनाती है। निर्बाध क्रॉस-सीरीज़ इंटरऑपरेबिलिटी की गारंटी के लिए सभी प्रमुख मेटिंग आयाम एकीकृत इंटरफ़ेस मानकों का सख्ती से पालन करते हैं।
आवेदन बाधा
कई पारंपरिक शून्य-बिंदु हार्डवेयर सेट पूरी तरह से मैन्युअल लोडिंग और अनलोडिंग संचालन के लिए विकसित किए गए हैं। जब कारखाने मानव रहित उत्पादन के लिए रोबोट हथियार जोड़ते हैं, तो वे जल्दी ही व्यावहारिक बाधाओं में आ जाते हैं। मानक पैलेट में समर्पित यांत्रिक ग्रैबिंग सुविधाओं का अभाव होता है, साधारण चक रोबोट-डिलीवर किए गए पैलेट को स्थिर रूप से प्राप्त नहीं कर सकते हैं, और पुराने हार्डवेयर को रोबोटिक स्टेशनों में फिट करने के लिए ऑपरेटरों को अतिरिक्त संशोधन कार्य का सामना करना पड़ता है।
यदि आप एक ही मशीन स्टेशन पर मैन्युअल ऑपरेशन और रोबोटिक हैंडलिंग के बीच लचीले ढंग से स्विच करना चाहते हैं तो क्या होगा? कई प्रारंभिक स्वचालन समाधान कार्यशालाओं को स्थायी रूप से एक मोड चुनने के लिए मजबूर करते हैं। या तो आप पूरी तरह से स्वचालित चलते हैं और त्वरित मैन्युअल हस्तक्षेप खो देते हैं, या आप मैन्युअल लोडिंग पर अड़े रहते हैं और लाइट-आउट उत्पादन क्षमता छोड़ देते हैं।
मौजूदा मशीनों पर रोबोट को रेट्रोफ़िट करते समय आप महंगे पूर्ण-स्तरीय हार्डवेयर प्रतिस्थापन से कैसे बचते हैं? सभी पैलेटों और चकों के पूर्ण प्रतिस्थापन से भारी पूंजी बर्बादी होती है। कई उत्पादन प्रबंधक मॉड्यूलर ऐड-ऑन हार्डवेयर की तलाश कर रहे हैं जो उनके वर्तमान शून्य-बिंदु बुनियादी ढांचे के साथ सह-अस्तित्व में हो सके। यहीं पर यह श्रृंखला वास्तविक व्यावहारिक मूल्य प्रदान करती है
मॉड्यूलर टूलींग घटक
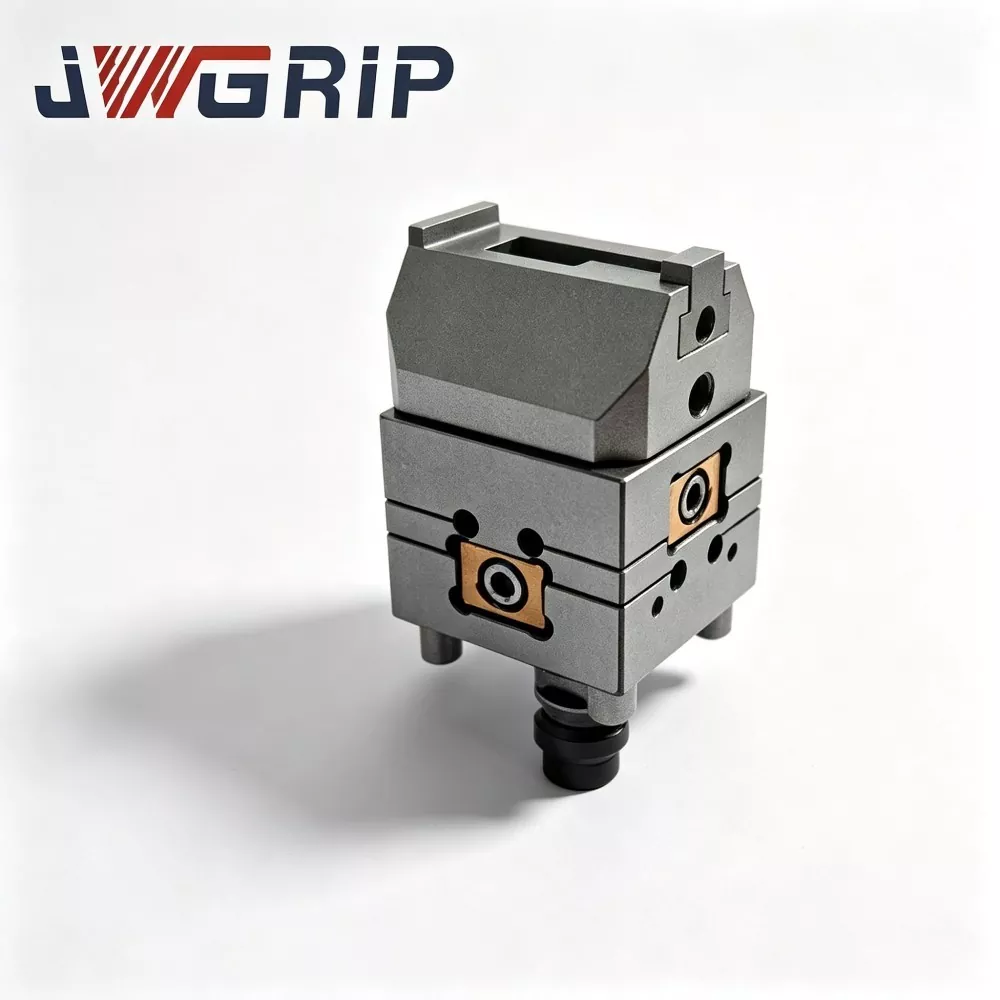
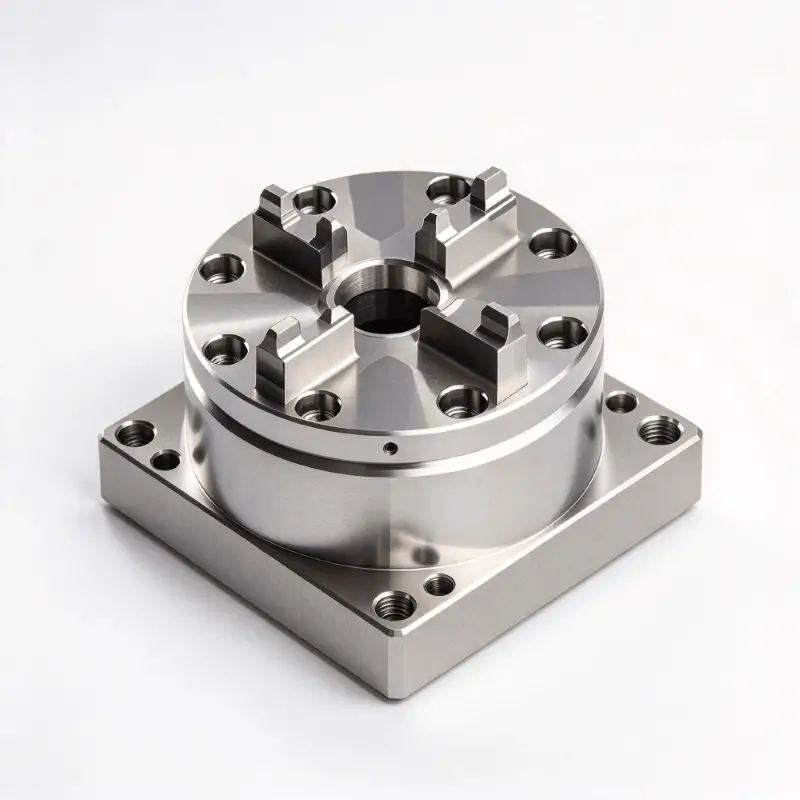
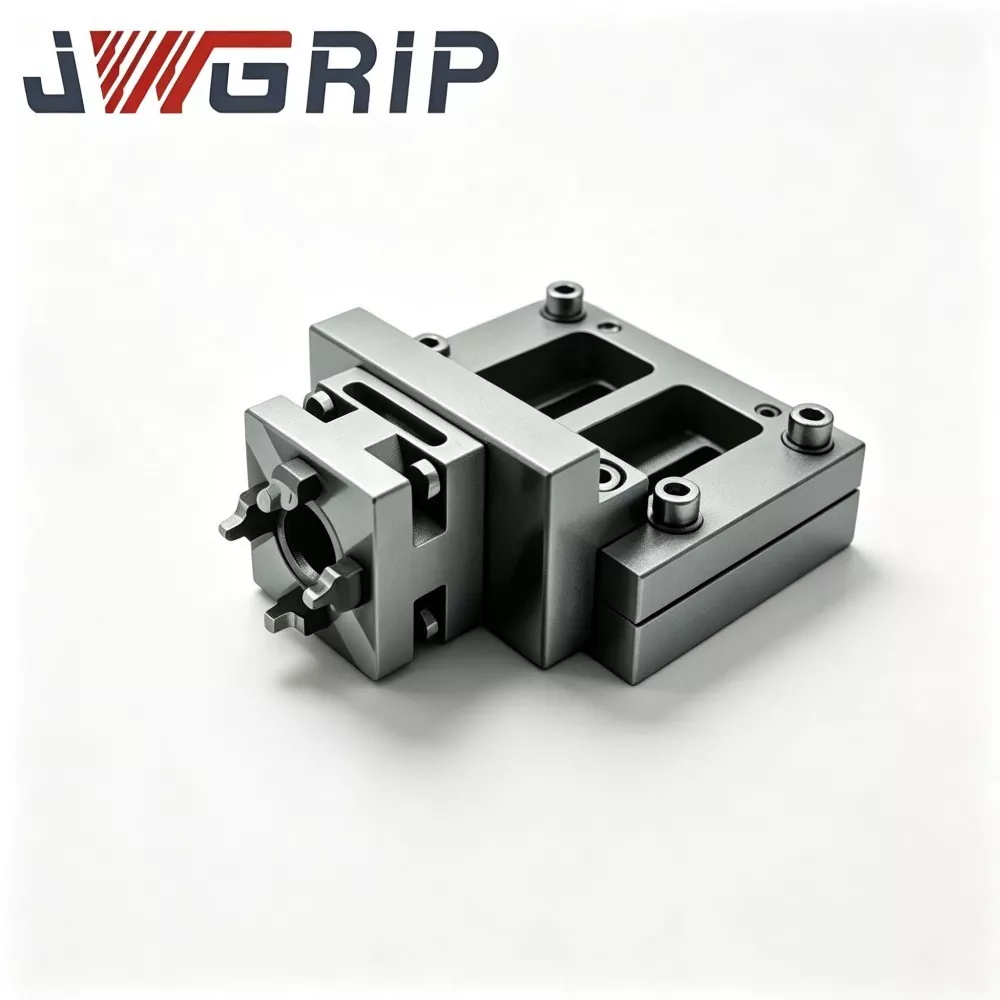
पावर चक के साथ यूपीसी जीरो प्वाइंट पैलेट: यह एकीकृत पैलेट इकाई अंतर्निहित शक्तिशाली क्लैंपिंग घटकों को एम्बेड करती है। प्रत्यक्ष रोबोट पकड़ने और प्लेसमेंट के लिए डिज़ाइन किया गया, यह अतिरिक्त मध्यवर्ती एडेप्टर को हटा देता है। इसे सीधे यांत्रिक हथियारों द्वारा सौंपा जा सकता है और मानव स्पर्श के बिना जगह में बंद कर दिया जा सकता है, जो बिना निगरानी वाली परिस्थितियों में निरंतर बैच-पार्ट प्रसंस्करण के लिए उपयुक्त है।
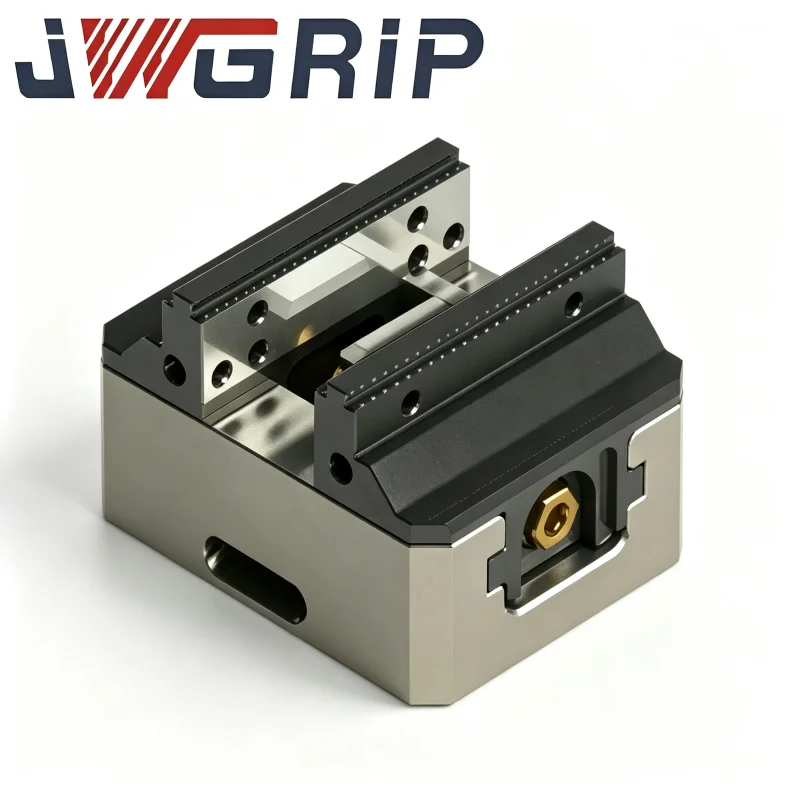
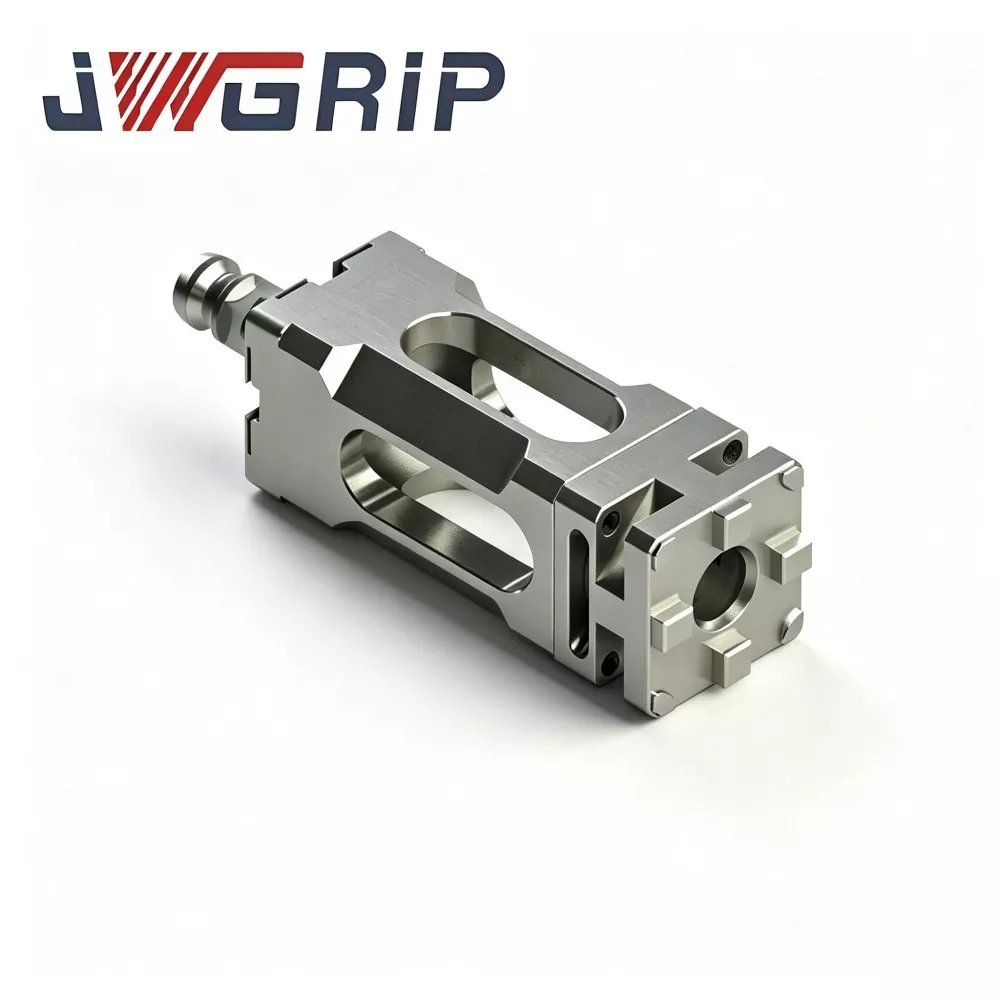
यूपीसी मैग्नेटिक ज़ीरो पॉइंट पैलेट: यह शुद्ध मैकेनिकल लॉकिंग स्कीमों से अलग मैग्नेटिक-असिस्टेड लोकेटिंग लॉजिक को अपनाता है। औपचारिक यांत्रिक लॉकिंग प्रभावी होने से पहले चुंबकीय पूर्व-स्थिति फूस को अपनी जगह पर रखती है। यह प्री-पोजीशन फ़ंक्शन हाई-स्पीड रोबोट मूवमेंट और तेज़ ट्रांसफर क्रियाओं के दौरान पैलेट को फिसलने या ऑफसेट होने से प्रभावी ढंग से रोकता है। यह पतली दीवार वाले वर्कपीस और हल्के वजन वाले फिक्स्चर असेंबलियों के लिए उल्लेखनीय रूप से अच्छा प्रदर्शन करता है।
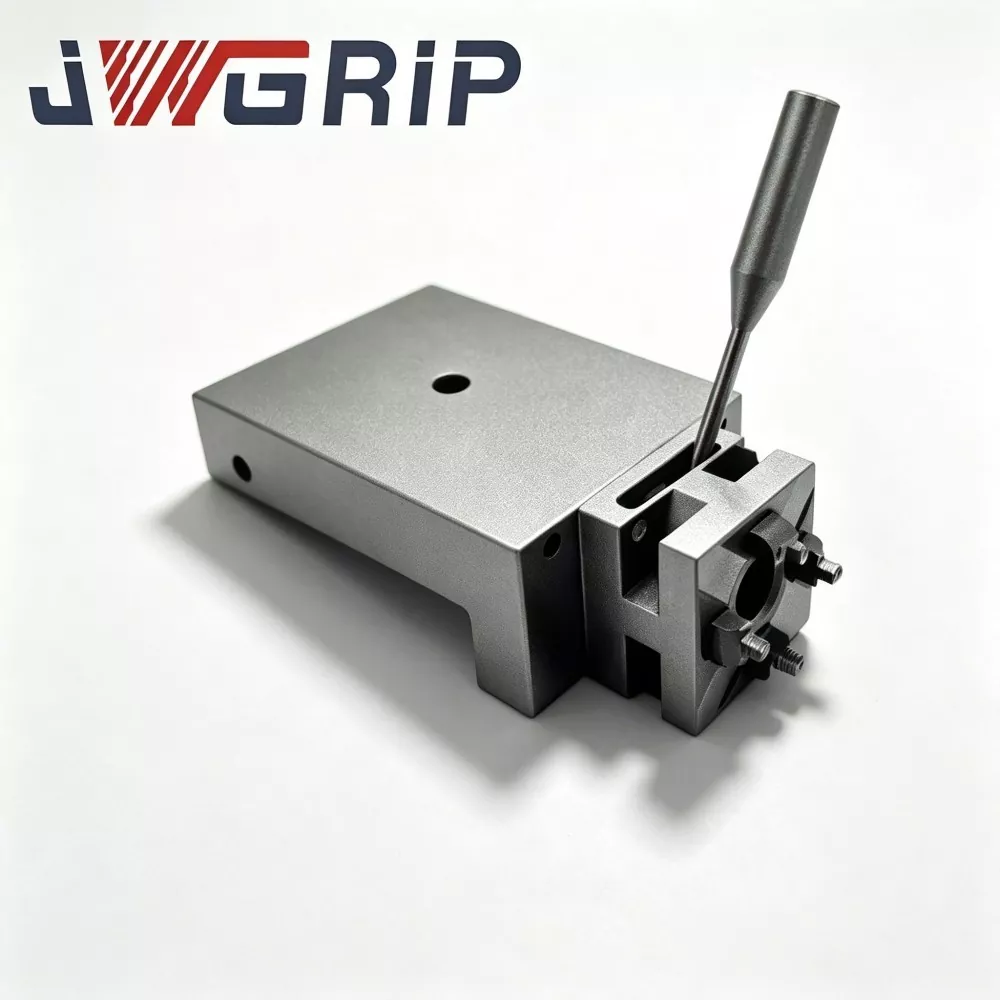
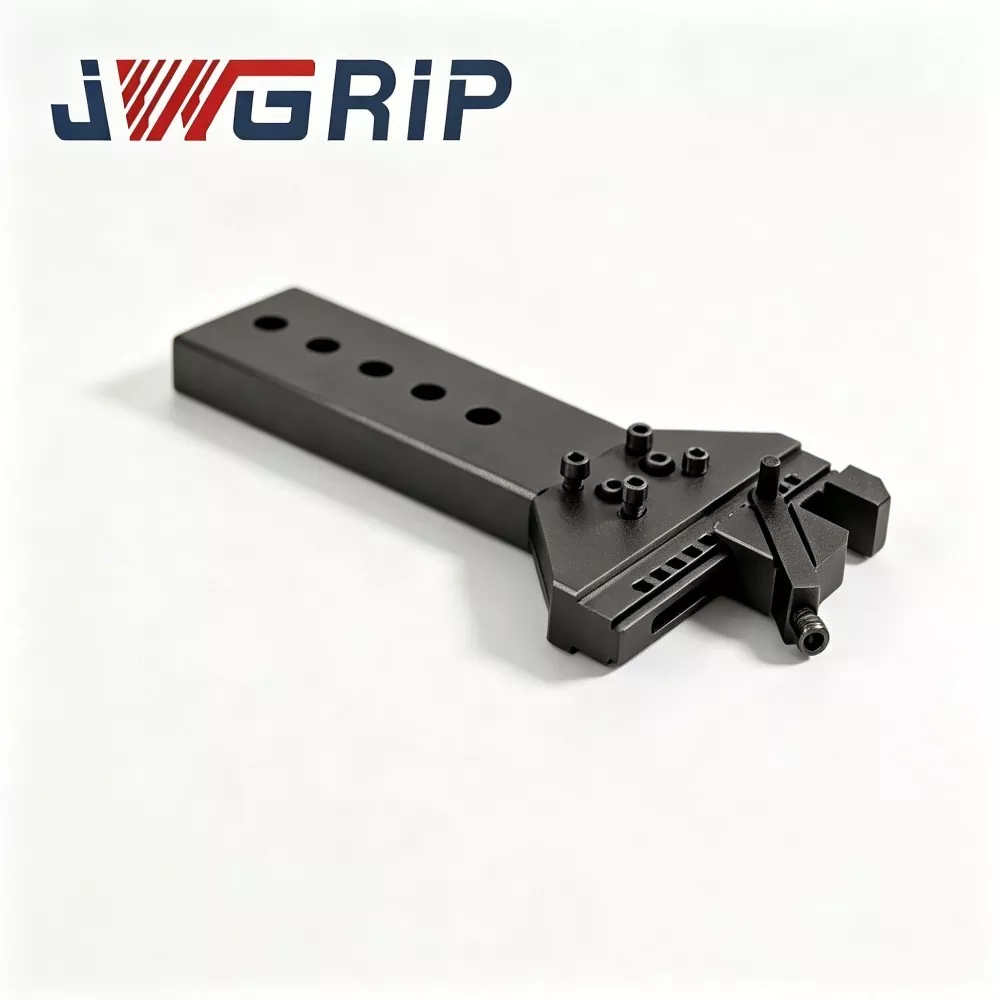
रोबोट क्विक चेंज टूल चेंजर के लिए यूपीसी हिंज लिंकेज आर्म: रोबोट फ्लैंज पर लगे यांत्रिक निष्पादन अंत के रूप में कार्य करते हुए, यह लिंकेज आर्म लक्ष्य पैलेट के लिए पकड़ने, उठाने और परिवहन करने का कार्य करता है। इसके संरचनात्मक आयाम सटीक रूप से यूपीसी-श्रृंखला पैलेट की बाहरी प्रोफ़ाइल से मेल खाते हैं, जो उच्च गति वाले रोबोटिक चक्रों के दौरान गलत पकड़ और गिरने के जोखिम से बचते हैं।
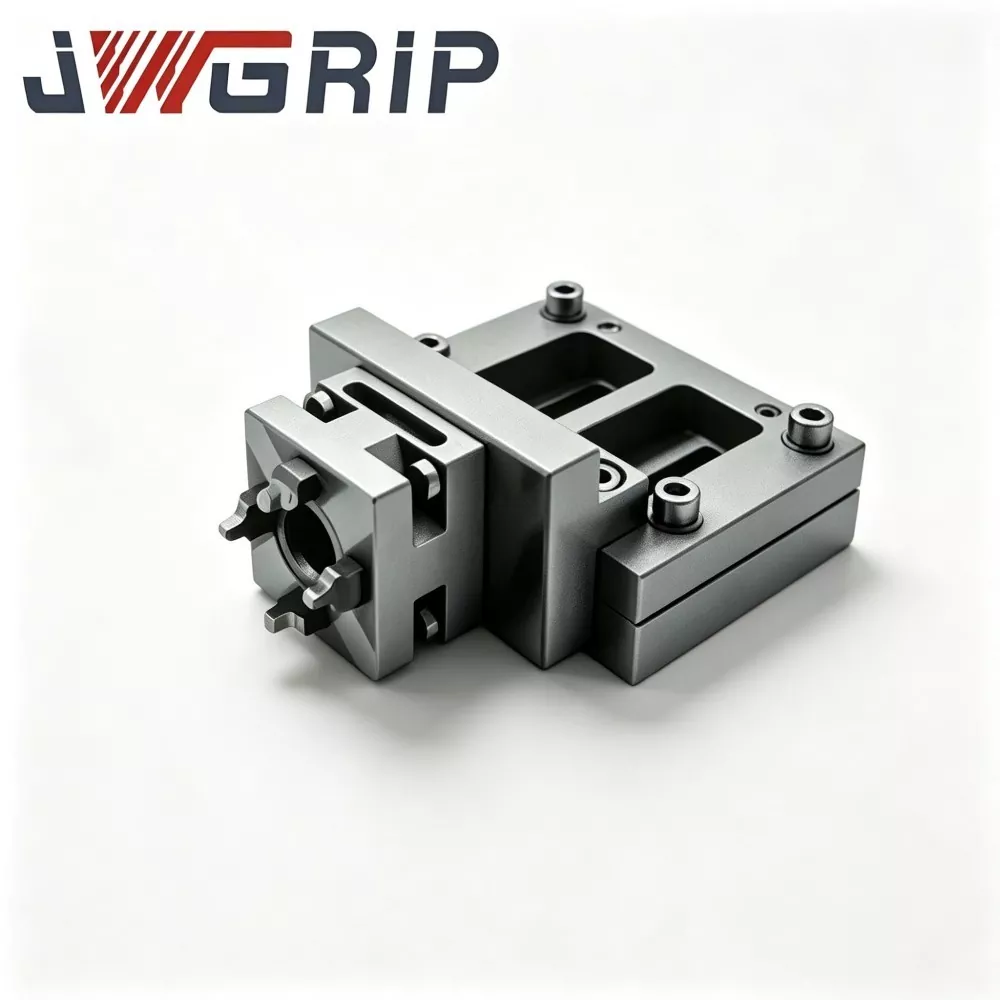
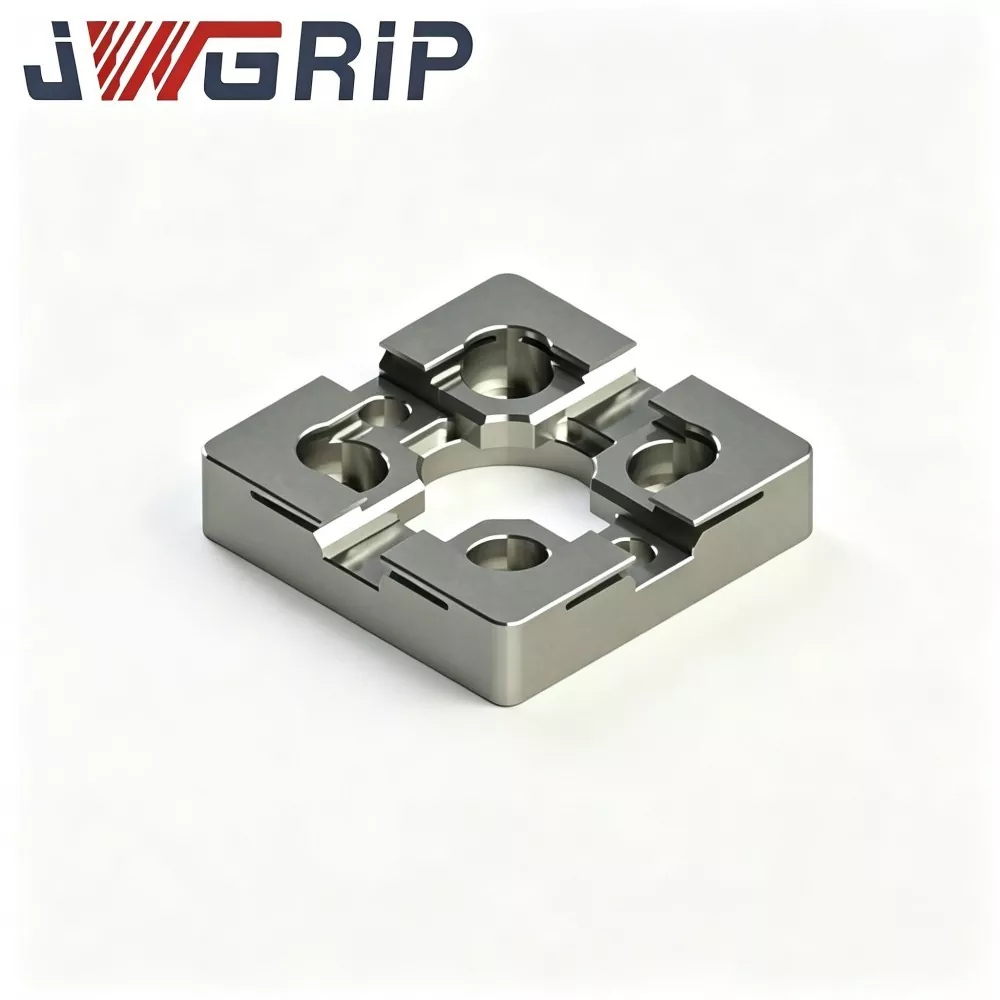
जीरो पॉइंट चकिंग सिस्टम के लिए यूपीसी सेंटरिंग सेगमेंट: ये सेंटरिंग सेगमेंट विनिमेय पोजिशनिंग सहायक घटकों के रूप में कार्य करते हैं। जब पैलेट और मशीन-साइड चक इंटरफ़ेस करते हैं तो वे डेटम सहिष्णुता को ठीक करते हैं, दीर्घकालिक कार्यशाला संचालन के दौरान उत्पन्न मामूली असेंबली विचलन की भरपाई करते हैं। वे पूरे लोकेटिंग सेट की उपयोगी सेवा जीवन का विस्तार करते हैं।
हाइब्रिड लोडिंग मोड स्विचिंग के लिए तैयारी और नियम
मिश्रित-मोड स्विचिंग के लिए क्या तैयारी पूरी की जानी चाहिए?
रोबोट-सेवित यूपीसी पैलेट और ज़ीरो पॉइंट पैलेट सीरीज़ से प्राप्त मैन्युअल रूप से संचालित पैलेट दोनों के लिए एकीकृत डेटाम मानक रखें। समान पुल-स्टड विनिर्देश समान मशीन-साइड चक पर भौतिक विनिमेयता की गारंटी देते हैं।
मोड स्विचिंग के दौरान किन ऑपरेटिंग नियमों पर ध्यान देने की आवश्यकता है?
रोबोटिक उत्पादन से मैन्युअल समायोजन पर स्विच करते समय, ऑपरेटरों को मशीन-साइड चक को अलग करने या संशोधित करने की आवश्यकता नहीं होती है। वे केवल यूपीसी-श्रृंखला रोबोट-उन्मुख पैलेट को सामान्य मैन्युअल रूप से लोड किए गए पैलेट से बदलते हैं। किसी पुनः जांच या डेटाम रीसेट कार्य की आवश्यकता नहीं है।
मिश्रित-मोड वर्कफ़्लोज़ में आपको किन छिपे हुए जोखिमों पर ध्यान देना चाहिए?
रोबोट पकड़ने की वजन सीमा पर ध्यान दें। वर्कपीस और फिक्स्चर का कुल वजन रोबोट क्विक चेंज टूल चेंजर के लिए यूपीसी हिंज लिंकेज आर्म के रेटेड लोड से अधिक नहीं हो सकता। ओवर-लोडिंग से पोजिशनिंग ड्रिफ्ट और यांत्रिक विकृति उत्पन्न होगी।
प्रदर्शन मूल्यांकन
रोबोटिक रिपीट ट्रांसफर सटीकता: यह केवल लॉकिंग के बाद स्थिर स्थिति निर्धारण सटीकता नहीं है। आपको रोबोट को पकड़ने, उठाने, हिलाने और रखने की पूरी प्रक्रिया में उत्पन्न स्थिति विचलन की भी जांच करने की आवश्यकता है। स्थानांतरण के दौरान मामूली विचलन कई प्रसंस्करण चक्रों के बाद स्पष्ट आयामी त्रुटियों में विस्तारित होगा।
चुंबकीय-सहायता संरचनाओं की पर्यावरणीय अनुकूलनशीलता: लौह-आधारित कटिंग चिप्स से भरी कार्यशालाओं के लिए, चुंबकीय-प्रकार के फूस मॉडल को लोहे के स्क्रैप को चुंबकीय सतहों पर चिपकने और स्थान की समतलता को नष्ट करने से रोकने के लिए प्रभावी चिप-रिपेलिंग डिज़ाइन की आवश्यकता होती है।
यांत्रिक-संरचना विरोधी प्रभाव प्रदर्शन: रोबोट-हाथ से की जाने वाली क्रियाएं कुछ संपर्क प्रभाव लाती हैं। हार्डवेयर संरचनात्मक ताकत को संदर्भ चेहरों के स्थायी विरूपण के बिना बार-बार दोहराए जाने वाले प्रभाव को अवशोषित करना चाहिए।
सामग्री और शिल्प कौशल की विशेषताएं
मुख्य संरचनात्मक निकाय उच्च शक्ति वाले बुझने वाले मिश्र धातु इस्पात को अपनाते हैं। कुंजी का पता लगाने वाली संपर्क सतहें बहु-चरणीय सटीक पीसने की प्रक्रियाओं से गुजरती हैं। चुंबकीय-प्रकार की फूस की असेंबलियां बार-बार चुंबकीय-बल क्षीणन उम्र बढ़ने के परीक्षण से गुजरती हैं, ताकि यह सुनिश्चित किया जा सके कि हजारों कार्य चक्रों के बाद चुंबकीय पूर्व-स्थिति क्षमता स्थिर रहे।
सभी यूपीसी ज़ीरो पॉइंट पोजिशनिंग सीरीज़ घटक ज़ीरो पॉइंट क्लैंपिंग चक श्रृंखला के साथ इंटरफ़ेस संगतता बनाए रखते हैं। रोबोट-सक्षम पैलेट पेश करते समय कारखानों को मौजूदा मशीन-साइड चक को छोड़ना नहीं पड़ता है। मौजूदा हार्डवेयर संपत्तियां नए स्वचालित उत्पादन लेआउट में कार्य करती रह सकती हैं।
गैर-मानक संशोधन समर्थन में ग्रैस्पिंग ग्रूव आयाम, चुंबकीय-बल तीव्रता समायोजन और लिंकेज-आर्म माउंटिंग फ्लैंज आकार शामिल हैं, जो बाजार में विभिन्न मुख्यधारा के रोबोट-ब्रांड फ्लैंज मानकों के अनुकूल हैं।
दैनिक रखरखाव
रोबोट-उन्मुख लोकेटिंग हार्डवेयर केवल साधारण इंस्टालेशन द्वारा पूर्ण प्रदर्शन प्रदान नहीं करेगा। दैनिक प्रबंधन में रोबोट-मोशन पैरामीटर ट्यूनिंग, चुंबकीय सतहों पर नियमित चिप सफाई और लिंकेज-आर्म संयुक्त क्लीयरेंस का आवधिक निरीक्षण शामिल होना चाहिए। यदि नियमित रखरखाव चरणों को छोड़ दिया जाए तो उच्च-ग्रेड मॉड्यूलर हार्डवेयर भी छिपे हुए जोखिम पैदा करेगा। कई स्वचालन-परियोजना के खराब प्रदर्शन के मामले हार्डवेयर के दोषों के बजाय उपेक्षित दैनिक निरीक्षण से उत्पन्न होते हैं।
- View as
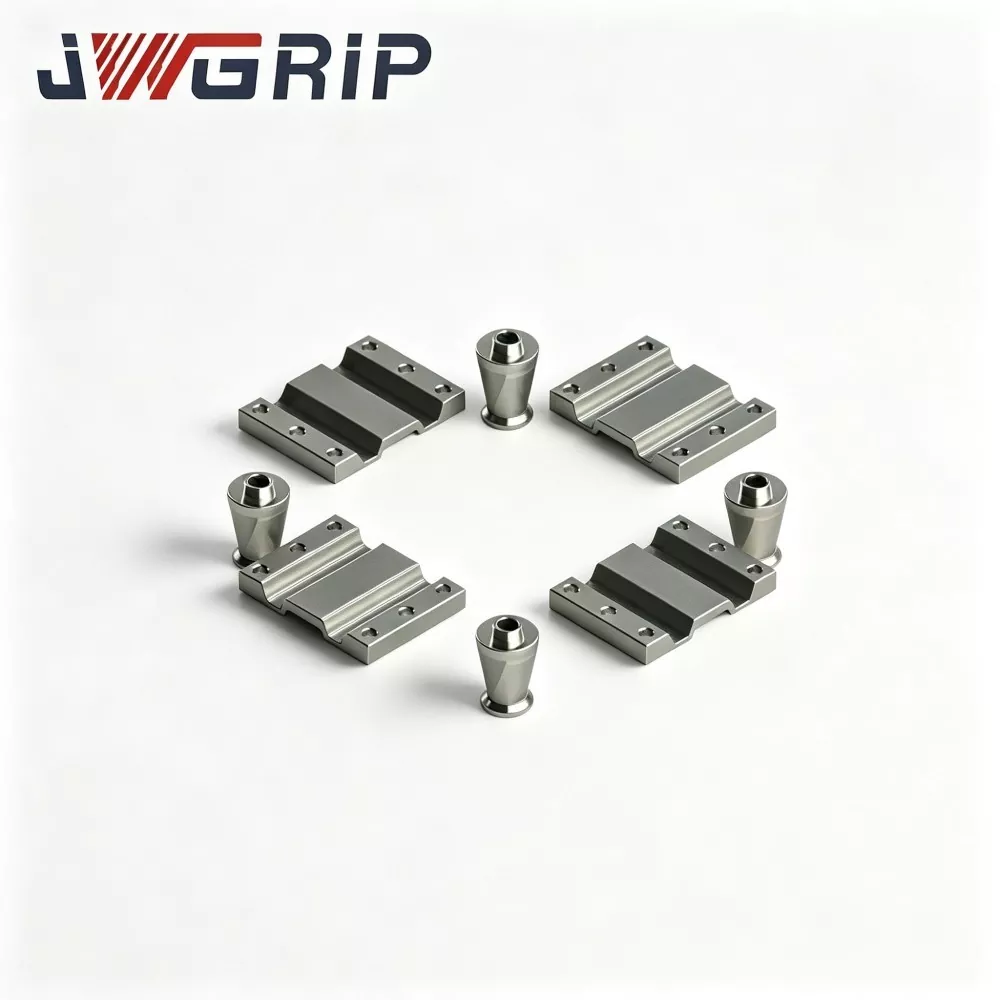
जीरो पॉइंट क्लैम्पिंग सिस्टम के लिए यूपीसी सेंटरिंग सेगमेंट
JWGRIP चीन में जीरो प्वाइंट क्लैम्पिंग सिस्टम के लिए अनुकूलित यूपीसी सेंटरिंग सेगमेंट का पेशेवर निर्माता और आपूर्तिकर्ता है, जिसमें पूरी तरह से स्टॉक में मानक विनिर्देश हैं। यूपीसी जीरो-पॉइंट चकिंग सिस्टम के लिए पेशेवर रूप से डिज़ाइन किए गए आवश्यक सहायक सहायक उपकरण के रूप में, ये सेंटरिंग सेगमेंट जीरो-पॉइंट क्लैंपिंग इकाइयों के लिए मुख्य मिलान और रखरखाव घटकों के रूप में काम करते हैं। उच्च-कठोरता मिश्र धातु इस्पात सामग्री और मानकीकृत सटीक प्रसंस्करण प्रौद्योगिकी को अपनाते हुए, उन्हें अतिरिक्त सहायक सहायक उपकरण के बिना सीधे सभी यूपीसी मानक शून्य-बिंदु चक में अनुकूलित किया जा सकता है, जो विभिन्न स्थिरता मिलान और उपकरण उन्नयन मांगों को पूरा करने के लिए मानकीकृत असेंबली और अनुकूलित संशोधन का समर्थन करता है।

रोबोट क्विक चेंज टूल चेंजर के लिए यूपीसी हिंज लिंकेज आर्म
JWGRIP चीन में रोबोट क्विक चेंज टूल चेंजर के लिए UPC हिंज लिंकेज आर्म का एक पेशेवर OEM निर्यातक है। यह एक मुख्य संरचनात्मक कनेक्टिंग घटक है जिसे विशेष रूप से रोबोट स्वचालित फिक्स्चर स्वैप और मानव रहित सीएनसी लचीली उत्पादन कोशिकाओं के लिए डिज़ाइन किया गया है। रोबोट एंड इफ़ेक्टर और यूपीसी जीरो-पॉइंट पैलेट सेट के बीच मुख्य बल-संचरण माध्यम के रूप में कार्य करते हुए, यह अनुकूलित हिंज लिंकेज आर्म पूरी तरह से रोबोट अक्ष गति के माध्यम से शून्य-पॉइंट पैलेट की यांत्रिक लॉकिंग और अनलॉकिंग का एहसास करता है, जिससे अतिरिक्त वायवीय और हाइड्रोलिक सहायक ड्राइविंग उपकरणों की आवश्यकता समाप्त हो जाती है।
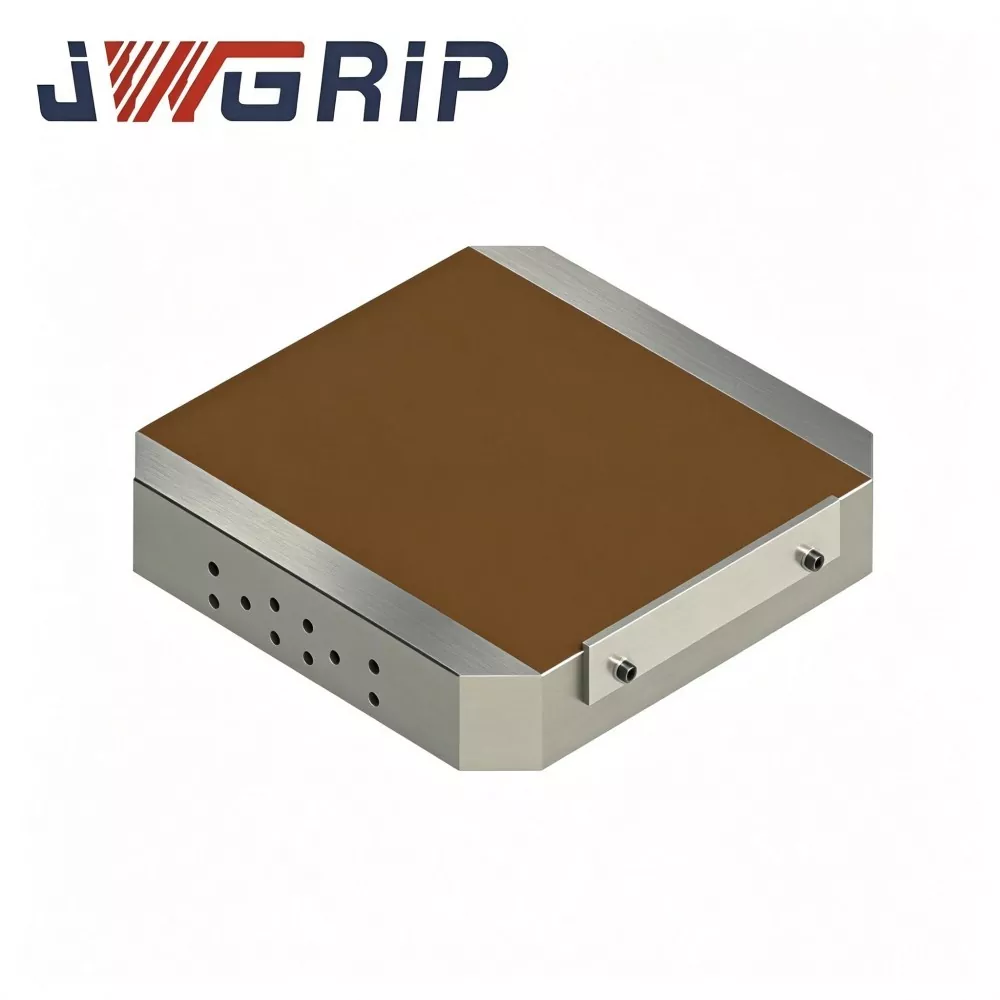
यूपीसी चुंबकीय शून्य बिंदु पैलेट
JWGRIP चीन में एक पेशेवर निर्यातक और फैक्ट्री-प्रत्यक्ष थोक व्यापारी है, जो UPC मैग्नेटिक जीरो पॉइंट पैलेट की आपूर्ति करता है और सीएनसी मिलिंग, ग्राइंडिंग और ईडीएम कार्यशालाओं के लिए कस्टम उच्च दक्षता क्लैंपिंग समाधान प्रदान करता है। यह एकीकृत पैलेट इकाई मानक यूपीसी शून्य-बिंदु त्वरित-परिवर्तन पोजिशनिंग निर्माण को उच्च-प्रदर्शन वाले स्थायी-चुंबक चक के साथ जोड़ती है, जो पारंपरिक यांत्रिक क्लैंपिंग जबड़े की भौतिक सीमाओं को तोड़ती है।
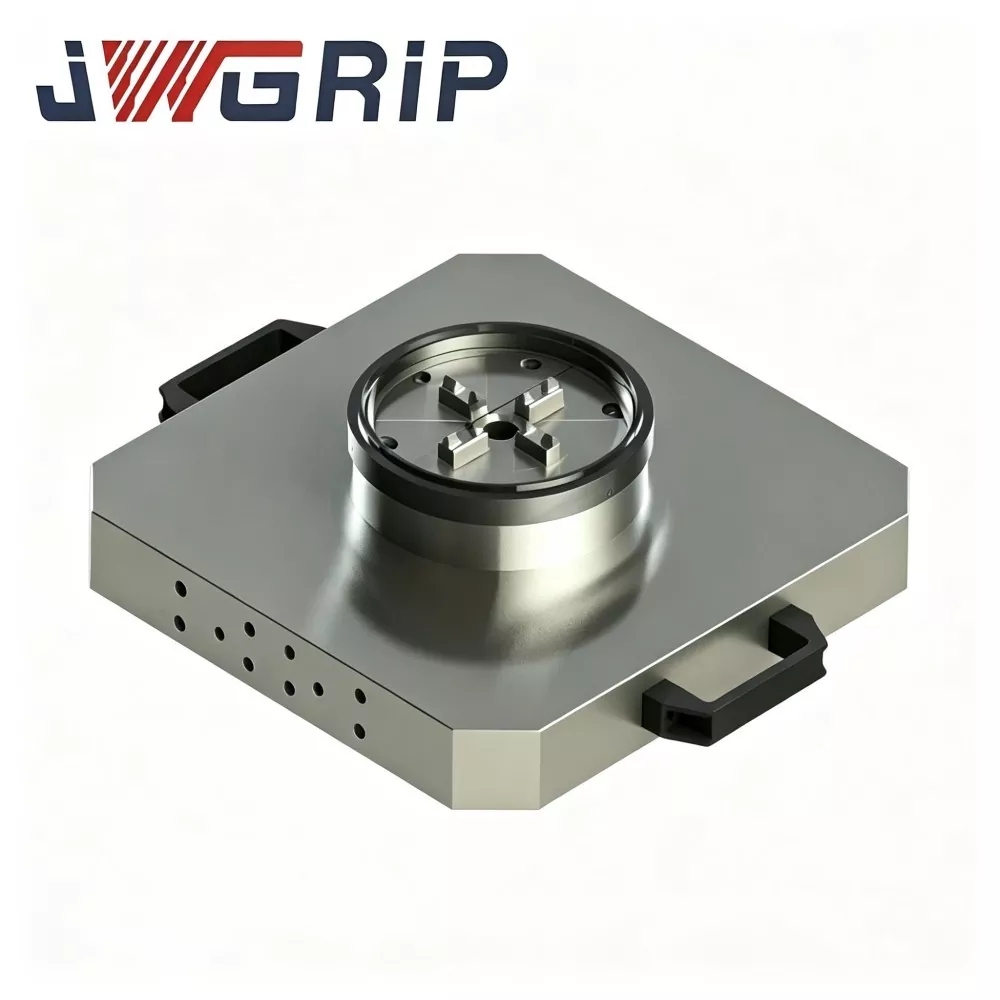
पावर चक के साथ यूपीसी जीरो पॉइंट पैलेट
JWGRIP चीन में पावर चक के साथ पेशेवर UPC जीरो पॉइंट पैलेट का निर्माता और आपूर्तिकर्ता है। यह आधुनिक टर्निंग-मिलिंग मिश्रित मशीनों और ऊर्ध्वाधर मशीनिंग केंद्रों के लिए तैयार किया गया एक उच्च परिशुद्धता एकीकृत क्लैंपिंग फिक्स्चर है। यह उत्पाद नवीन रूप से यूपीसी-मानक शून्य-बिंदु लॉकिंग तंत्र और पावर चक को एक मोनोलिथिक पैलेट संरचना में एकीकृत करता है, जिससे शून्य-बिंदु आधार और स्वतंत्र चक सहायक उपकरण की अलग-अलग खरीद और ऑन-साइट असेंबली की आवश्यकता समाप्त हो जाती है।
JWGRIP चीन में एक पेशेवर यूपीसी जीरो पॉइंट पोजिशनिंग सीरीज निर्माता और आपूर्तिकर्ता है। हम अपने कारखाने से प्रतिस्पर्धी मूल्य पर उच्च गुणवत्ता वाले उत्पादों का थोक में आपका हार्दिक स्वागत करते हैं।
समाचार अनुशंसाएँ