हिन्दी
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
औद्योगिक स्वचालन के लिए पेशेवर रोबोट क्विक चेंज ग्रिपर श्रृंखला निर्माता
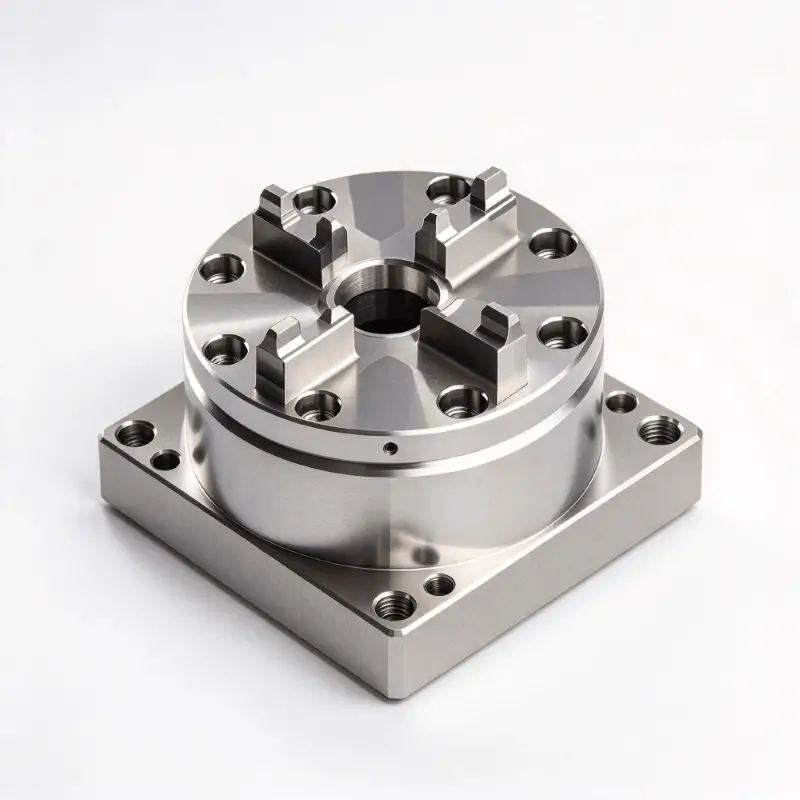
रोबोट क्विक चेंज ग्रिपर श्रृंखला के स्वचालन-केंद्रित रेट्रोफ़िट आपूर्तिकर्ता के रूप में,JWGRIPमौजूदा मैनुअल-ऑपरेशन वर्कहोल्डिंग इंफ्रास्ट्रक्चर को बनाए रखते हुए आंशिक-लाइन ऑटोमेशन का पीछा करने वाले सीएनसी कार्यशालाओं और ऑटोमेशन इंटीग्रेटर्स के लिए यांत्रिक थकान परीक्षण और मानकीकृत बैच उत्पादन के साथ ट्रे कपलिंग एडाप्टर, रोबोट-एंड ग्रिपिंग मॉड्यूल और आर्टिकुलेटेड ग्रैबिंग हथियार प्रदान करता है। यह रोबोट-साइड स्विचिंग हार्डवेयर पूर्ण फिक्स्चर प्रतिस्थापन के बिना प्रमुख अपग्रेड बाधाओं को हटा देता है। यूपीसी जीरो प्वाइंट पोजिशनिंग सीरीज के साथ जोड़ा गयाजीरो प्वाइंट पैलेट सीरीज, यह रोबोट-संचालित और मैन्युअल-सेटअप स्टेशनों के बीच निर्बाध वर्कपीस स्थानांतरण के लिए पूर्ण स्वचालित सामग्री-हैंडलिंग वर्कफ़्लो बनाता है। मिश्रित मैनुअल-ऑटोमेशन उत्पादन स्थितियों के तहत दीर्घकालिक स्थान निर्धारण स्थिरता की गारंटी के लिए बड़े पैमाने पर उत्पादन में सख्त यांत्रिक लॉकिंग स्ट्रोक और पोजिशनिंग-पिन सहिष्णुता नियंत्रण लागू किए जाते हैं।
दोष संदेश
बड़ी संख्या में मशीन दुकानों के पास पहले से ही परिपक्व मैनुअल फिक्स्चर सिस्टम हैं। जब प्लांट मैनेजर रोबोटिक हैंडलिंग शुरू करने की योजना बनाते हैं, तो वे अक्सर यह मानते हैं कि अकेले रोबोट आर्म खरीदने से लाइट-आउट उत्पादन परिणाम मिलेंगे। वास्तव में, रोबोट निकाय केवल गति निष्पादित करने वाले उपकरण हैं। मिलान किए गए एंड-इफ़ेक्टर स्विचिंग हार्डवेयर के बिना, रोबोट उत्पादन स्थल पर मौजूदा पैलेट और फिक्स्चर को विश्वसनीय रूप से पकड़, उठा और ढूंढ नहीं सकते हैं।
खराब मिलान वाले रोबोट ग्रिपिंग हार्डवेयर से क्या नकारात्मक परिणाम आते हैं?
उच्च गति वाले रोबोट आंदोलन के दौरान ढीली युग्मन, ऑफसेट पकड़ने की स्थिति, या आकस्मिक फूस का गिरना हो सकता है। कई स्वचालन परियोजनाओं को रोबोट नियंत्रक दोषों के कारण कम अपटाइम का सामना करना पड़ता है, बल्कि रोबोट फ्लैंज और वर्कपीस वाहक के बीच असंगत कनेक्शन हार्डवेयर के कारण।
रोबोट हार्डवेयर जोड़ने के बाद आप मौजूदा मैनुअल-सेटअप वर्कफ़्लो को कैसे संरक्षित करते हैं?
कई प्रारंभिक स्वचालन परिवर्तन योजनाएं कार्यशालाओं को पूर्ण-स्वचालित मोड चुनने और सुविधाजनक मैन्युअल हस्तक्षेप को छोड़ने के लिए मजबूर करती हैं। वास्तविक दुनिया के छोटे-बैच-मिश्रित उत्पादन में, ऑपरेटरों को अभी भी विशेष आकार के रिक्त स्थान को मैन्युअल रूप से लोड करने, अर्ध-तैयार भागों का निरीक्षण करने या आपातकालीन वर्कपीस डिस्सेप्लर को संभालने की आवश्यकता होती है।
क्या रोबोट-एंड स्विचिंग हार्डवेयर केवल पूरी तरह से अप्राप्य बड़े पैमाने पर उत्पादन के लिए लागू किया जाता है?
यह एक आम ग़लतफ़हमी है. यह अर्ध-स्वचालित हाइब्रिड-मोड कार्यशालाओं के लिए भी बढ़िया मूल्य प्रदान करता है। ऑपरेटर जटिल मैन्युअल तैयारी कार्य को ऑफ़लाइन पूरा कर सकते हैं, और रोबोट दोहराए जाने वाले फूस परिवहन कार्यों का प्रभार लेते हैं।
कार्यात्मक अंतर
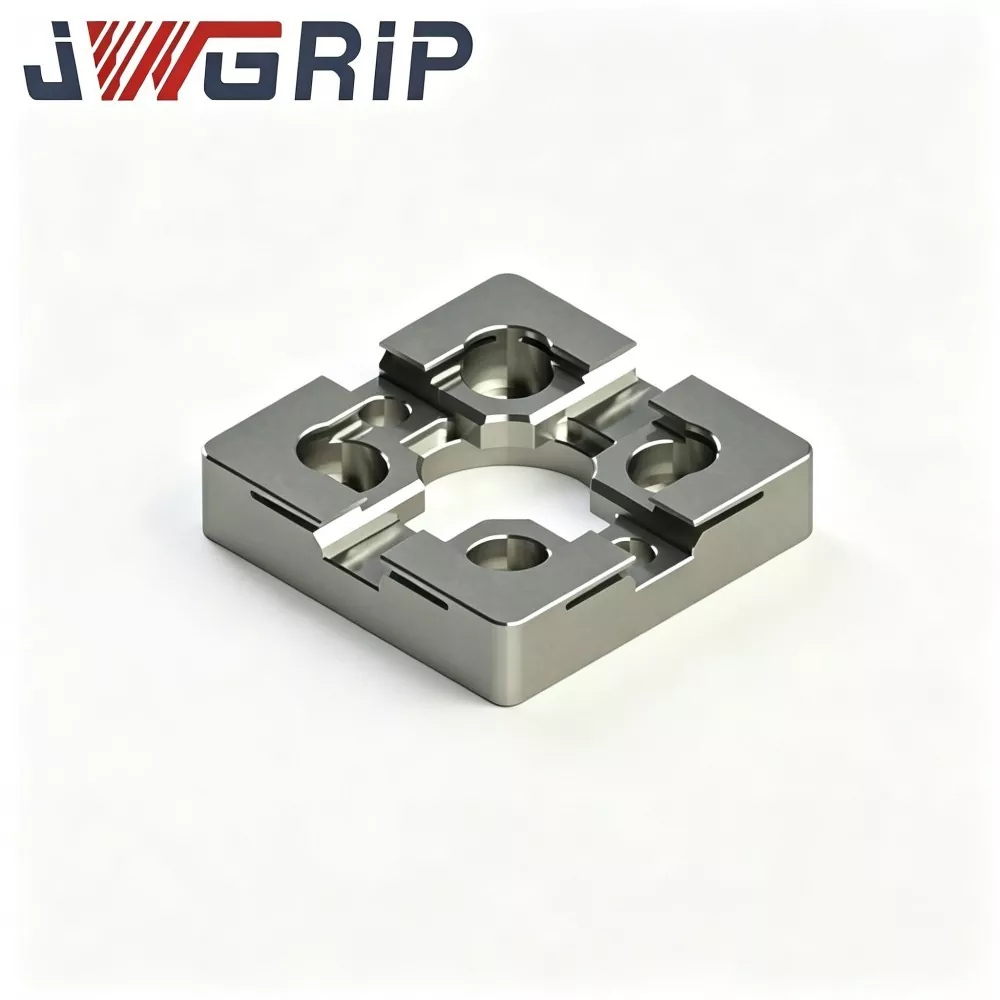
रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग: यह मध्यवर्ती कनेक्टिंग घटक ग्रिपिंग मॉड्यूल और लक्ष्य पैलेट के बीच स्थिर यांत्रिक मिलान संबंध स्थापित करता है। यह रोबोट गति स्थिति त्रुटियों से उत्पन्न मामूली स्थिति विचलन को अवशोषित करता है, उच्च गति स्थानांतरण चक्रों के दौरान यांत्रिक संरचनाओं के बीच कठोर टकराव क्षति से बचाता है।
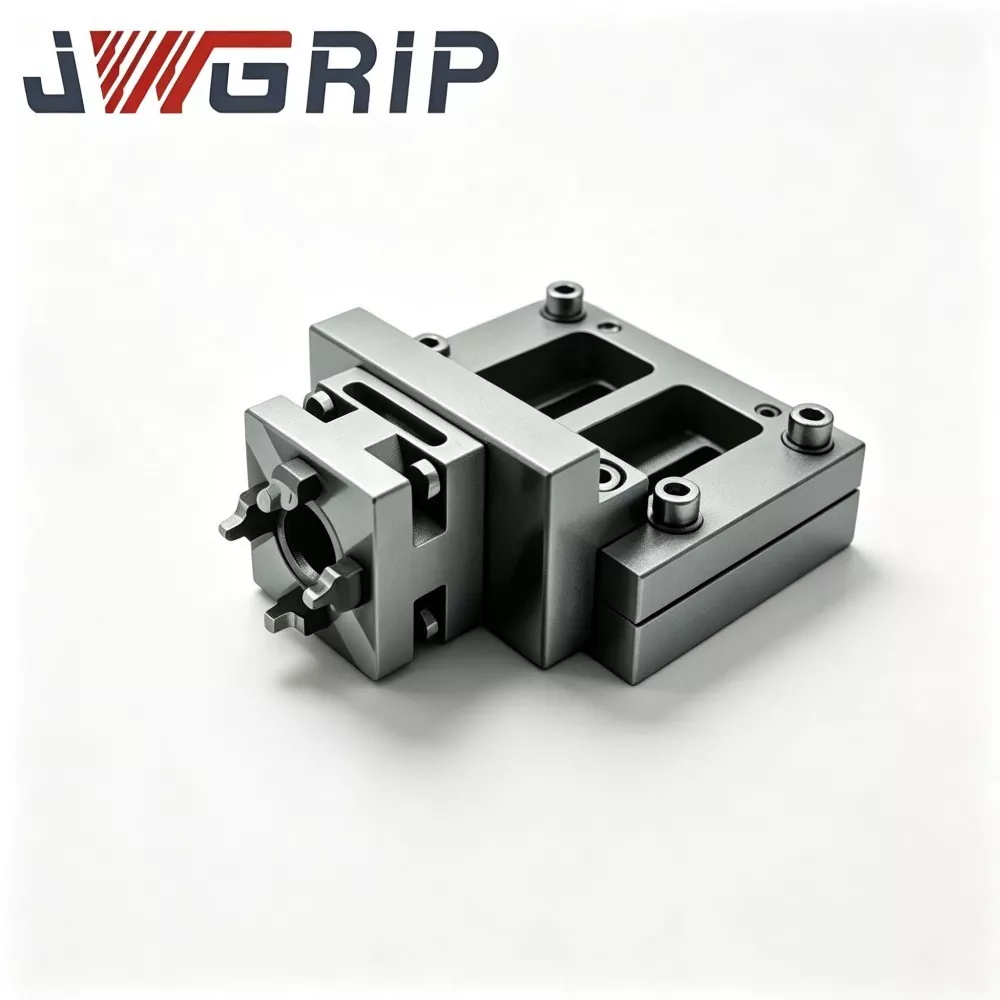
N160 रोबोट क्विक चेंज ग्रिपर मॉड्यूल: यह कोर फ्लैंज-माउंटेड मॉड्यूल सीधे रोबोट आउटपुट फ्लैंज पर स्थापित आधार इकाई के रूप में कार्य करता है। यह बाद में हथियाने वाले हथियारों के लिए मानकीकृत लॉकिंग इंटरफ़ेस प्रदान करता है, जो रोबोट प्रोग्राम मापदंडों को बार-बार संशोधित किए बिना विभिन्न अंतिम उपकरणों की तेजी से अदला-बदली की अनुमति देता है।
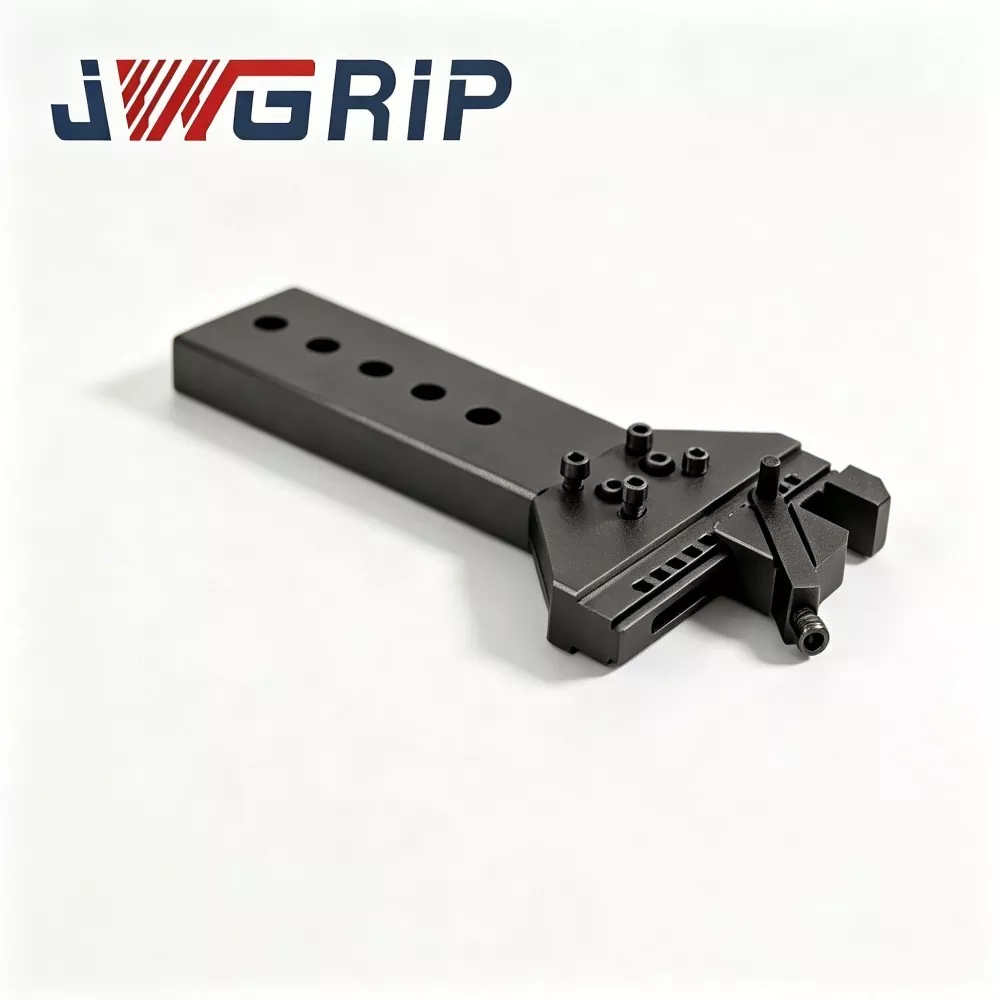
रोबोट क्विक चेंज ग्रिपर के लिए N160 हिंज लिंकेज आर्म: चलने योग्य निष्पादन आर्म जो भौतिक रूप से पैलेट बाहरी आकृति से संपर्क करता है। इसकी संरचनात्मक रूपरेखा को पैलेट किनारे की ज्यामिति के अनुसार अनुकूलित किया गया है, जो स्थिर रैपिंग-शैली पकड़ने वाली शक्ति प्रदान करती है। यह रोबोट प्रक्षेपवक्र आंदोलन के दौरान त्वरण और मंदी के तहत फिसलने से रोकता है।
मुख्य मूल्यांकन संकेतक
यह कैसे पुष्टि करें कि रेटेड लोड वास्तविक उत्पादन मांगों से मेल खाता है या नहीं?
उपयोगकर्ता केवल रोबोट-आर्म नाममात्र लोड डेटा का उल्लेख नहीं कर सकते। उन्हें ग्रिपर मॉड्यूल, लिंकेज आर्म, पैलेट, फिक्स्चर और कच्चे वर्कपीस सहित कुल वजन की गणना करने की आवश्यकता है। समग्र भार से अधिक होने से यांत्रिक घिसाव में तेजी आएगी और छिपे हुए गिरने के जोखिम उत्पन्न होंगे।
ग्रिपिंग क्रिया की दोहराई जाने वाली स्थिति सटीकता शून्य-बिंदु चक सटीकता के समान ही महत्वपूर्ण क्यों है?
भले ही मशीन-साइड चक में माइक्रोन-स्तर की सटीकता हो, यदि रोबोट ग्रिपर पैलेट चुनने और रखने के दौरान बड़ी स्थिति विचलन पैदा करता है, तो समग्र सिस्टम सटीकता बहुत कम हो जाएगी। ग्रिपर-साइड पोजिशनिंग त्रुटि पूरे वर्कहोल्डिंग लूप पर पारित हो जाएगी।
रोबोट-एंड हार्डवेयर के लिए किन पर्यावरणीय कारकों पर विचार किया जाना चाहिए?
रोबोट अंत-प्रभावक मशीन-टूल परिधीय क्षेत्रों के अंदर काम करते हैं, जो शीतलक, धातु चिप्स और तेल धुंध को काटकर अलग हो जाते हैं। हार्डवेयर सतह उपचार और सीलिंग प्रदर्शन को संयुक्त चलती स्थिति के अंदर जंग और चिप-जैमिंग का विरोध करना चाहिए।
परिधीय शून्य-बिंदु वर्कहोल्डिंग हार्डवेयर के साथ निर्बाध डॉकिंग का एहसास कैसे करें?
यूपीसी ज़ीरो पॉइंट पोजिशनिंग सीरीज़ के साथ सहयोग करने के लिए किन पूर्व शर्तों की आवश्यकता है?
लक्ष्य पैलेटों के लिए सुसंगत बाहरी-समोच्च ग्रैबिंग आयाम रखें। हिंज लिंकेज आर्म ज्यामिति को यूपीसी-श्रृंखला पैलेट एज संरचना के अनुरूप होना चाहिए, ताकि रोबोट रोबोट-संगत पैलेट के लिए स्थिर चयन कार्रवाई पूरी कर सकें।
ज़ीरो पॉइंट पैलेट सीरीज़ के साथ मिलान करने से क्या लाभ होते हैं?
ट्रे कपलिंग एडाप्टर के साथ, रोबोट सामान्य मैन्युअल रूप से उपयोग किए जाने वाले पैलेट को भी संभाल सकते हैं। दुकानों को पिछले हार्डवेयर निवेश की सुरक्षा के लिए अर्ध-स्वचालित परिवर्तन का एहसास करने के लिए सभी मौजूदा पैलेटों को बदलने की आवश्यकता नहीं है।
हाइब्रिड-मोड ऑपरेशन में किन छिपे हुए जोखिमों से बचना चाहिए?
एक रोबोट कार्य क्षेत्र में विभिन्न बाहरी आयामों वाले पैलेटों के मिश्रित उपयोग को रोकें। अलग-अलग रूपरेखा आकार गलत हथियाने की स्थिति का कारण बनेंगे। साइट पर सख्त फूस वर्गीकरण प्रबंधन किया जाना चाहिए।
हार्डवेयर सामग्री और प्रक्रिया विशेषताएँ
ग्रिपर मॉड्यूल और लिंकेज आर्म्स के मुख्य संरचनात्मक निकाय उच्च शक्ति वाले मिश्र धातु इस्पात को अपनाते हैं। मुख्य संपर्क और लॉकिंग सतहों को कार्बराइजिंग शमन और सटीक पीसने की सुविधा मिलती है। प्रत्येक तैयार घटक शिपमेंट से पहले बार-बार ग्रैब-रिलीज़ चक्रीय थकान परीक्षण से गुजरता है। रेटेड पूर्ण-लोड स्थितियों के तहत संरचनात्मक विरूपण को सख्ती से नियंत्रित किया जाता है।
निकला हुआ किनारा कनेक्शन आयाम मुख्यधारा के औद्योगिक रोबोट इंटरफ़ेस मानकों का पालन करते हैं। मुख्य इंस्टॉलेशन छेद की स्थिति विनिमेयता बनाए रखती है, जिससे ऑन-साइट इंस्टॉलेशन के दौरान द्वितीयक संशोधन कार्य कम हो जाता है।
कस्टम-अनुकूलन सेवाओं में गैर-मानक पैलेट रूपरेखा और विभिन्न रोबोट ब्रांडों को फिट करने के लिए स्ट्रोक समायोजन, विशेष निकला हुआ किनारा रूपांतरण प्लेट और एंटी-वियर सतह उपचार शामिल हैं।
आवेदन टिप्पणी
रोबोट-साइड ग्रिपिंग घटक प्रत्येक गति चक्र के दौरान लगातार त्वरण-मंदी प्रभाव सहन करते हैं। काज जोड़ों के अंदर चिप जमा होने से गति प्रतिरोध बढ़ेगा और ग्रैबिंग ऑफसेट उत्पन्न होगा। समय-समय पर संयुक्त सफाई और स्नेहन को दैनिक उपकरण-रखरखाव चेकलिस्ट में शामिल किया जाना चाहिए। नियमित रखरखाव के बिना निरंतर संचालन धीरे-धीरे स्थिरता को कम कर देगा, यहां तक कि अच्छी तरह से इंजीनियर किए गए स्वचालन घटकों के लिए भी।
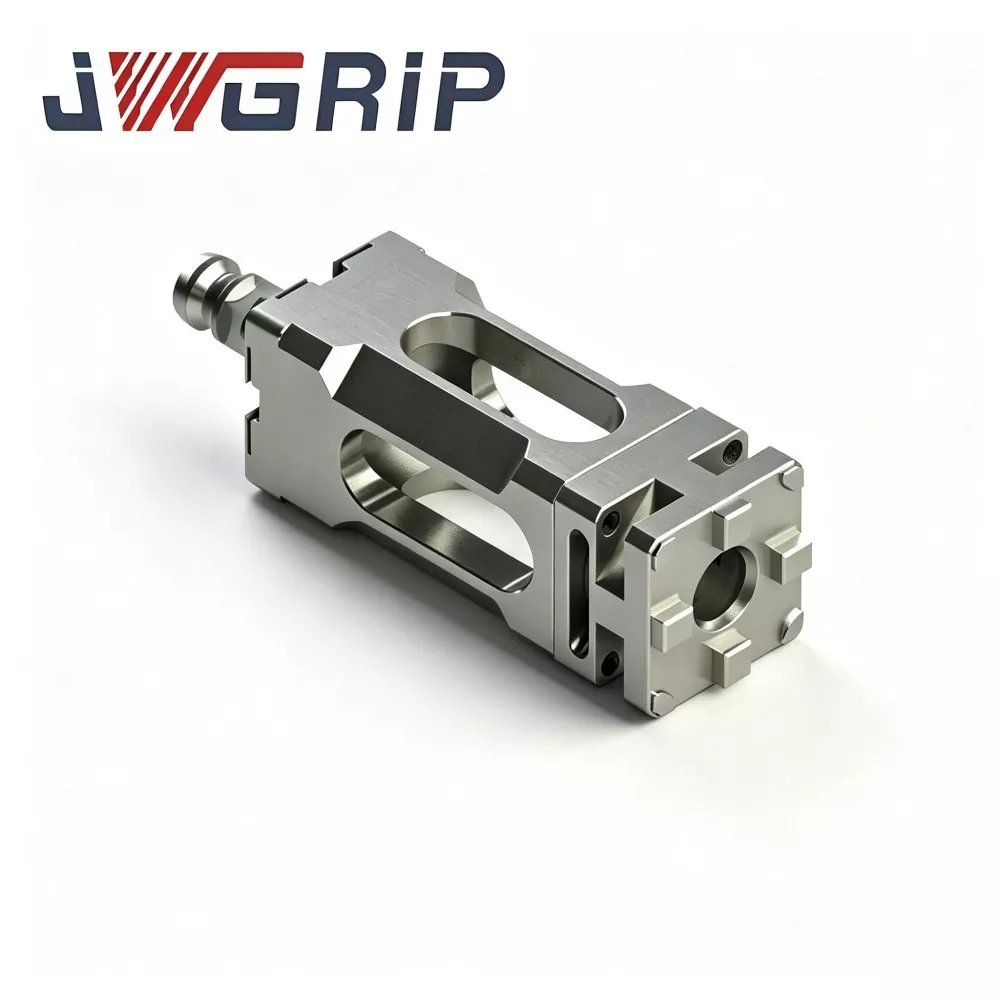
- View as
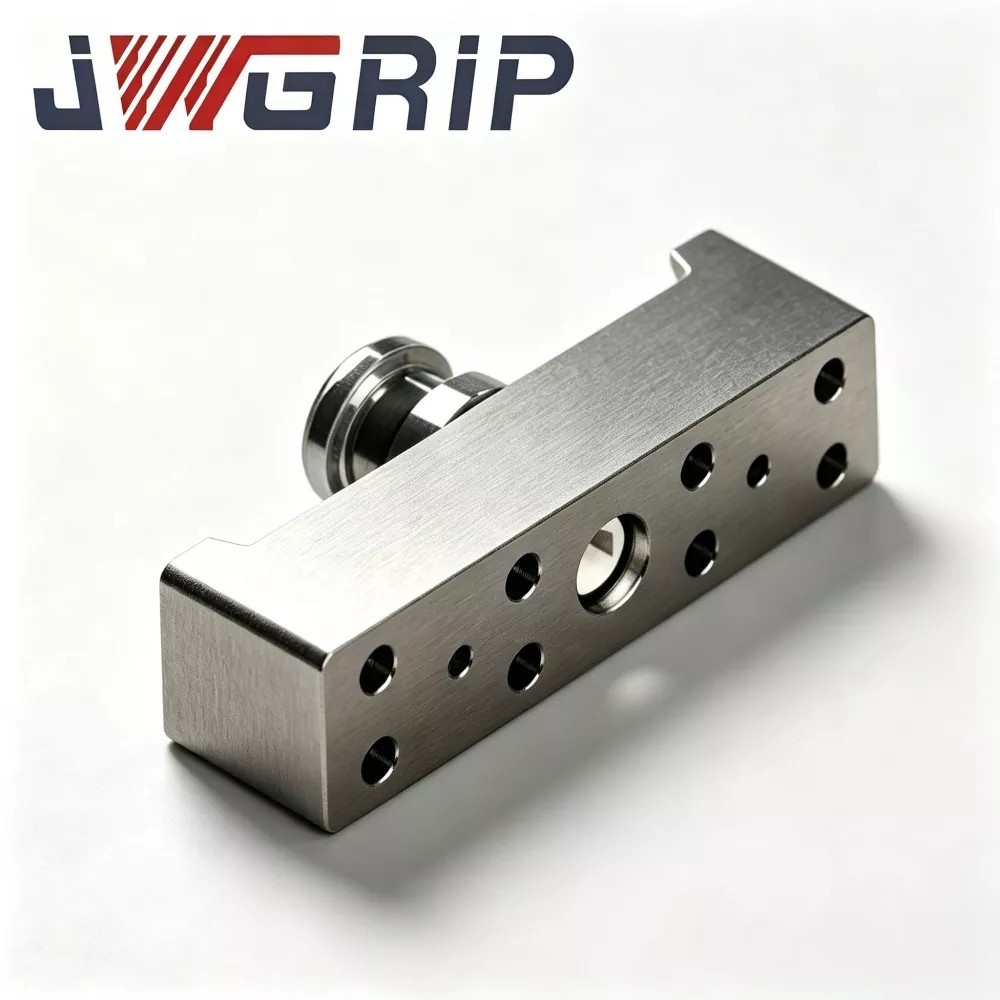
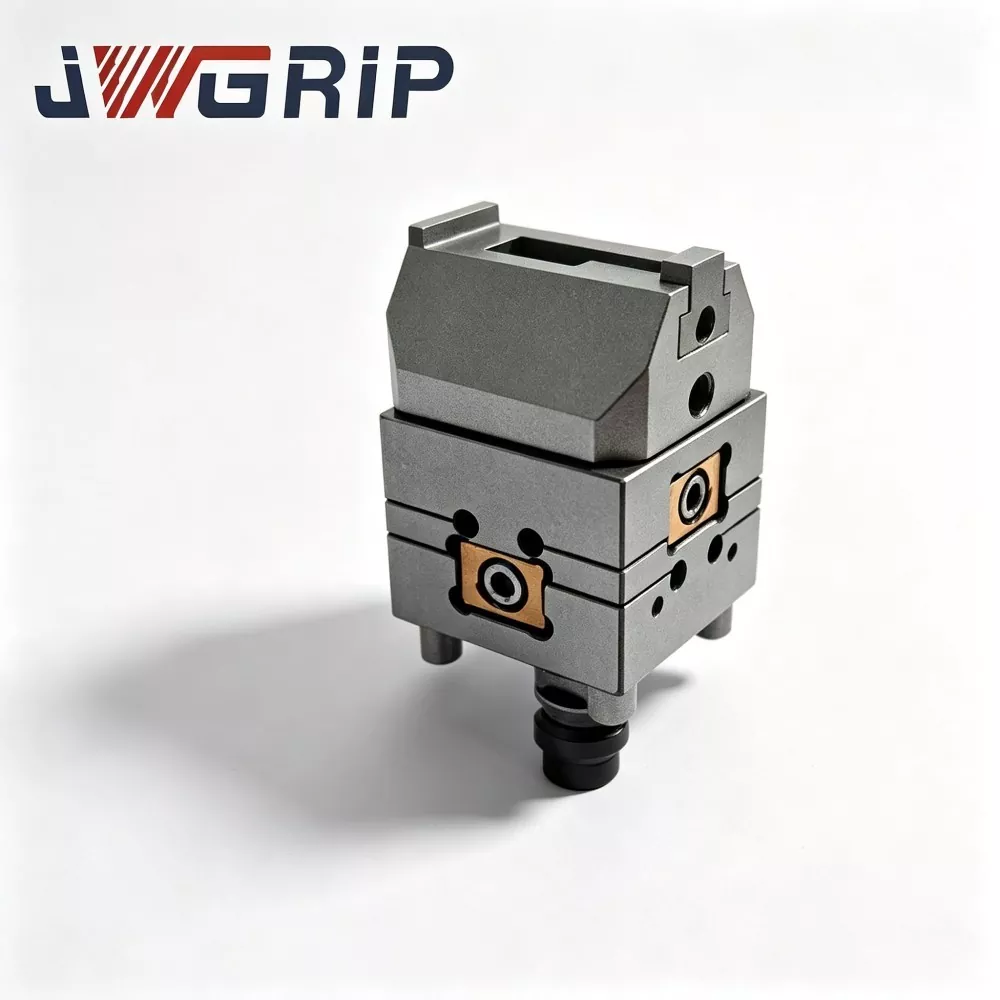
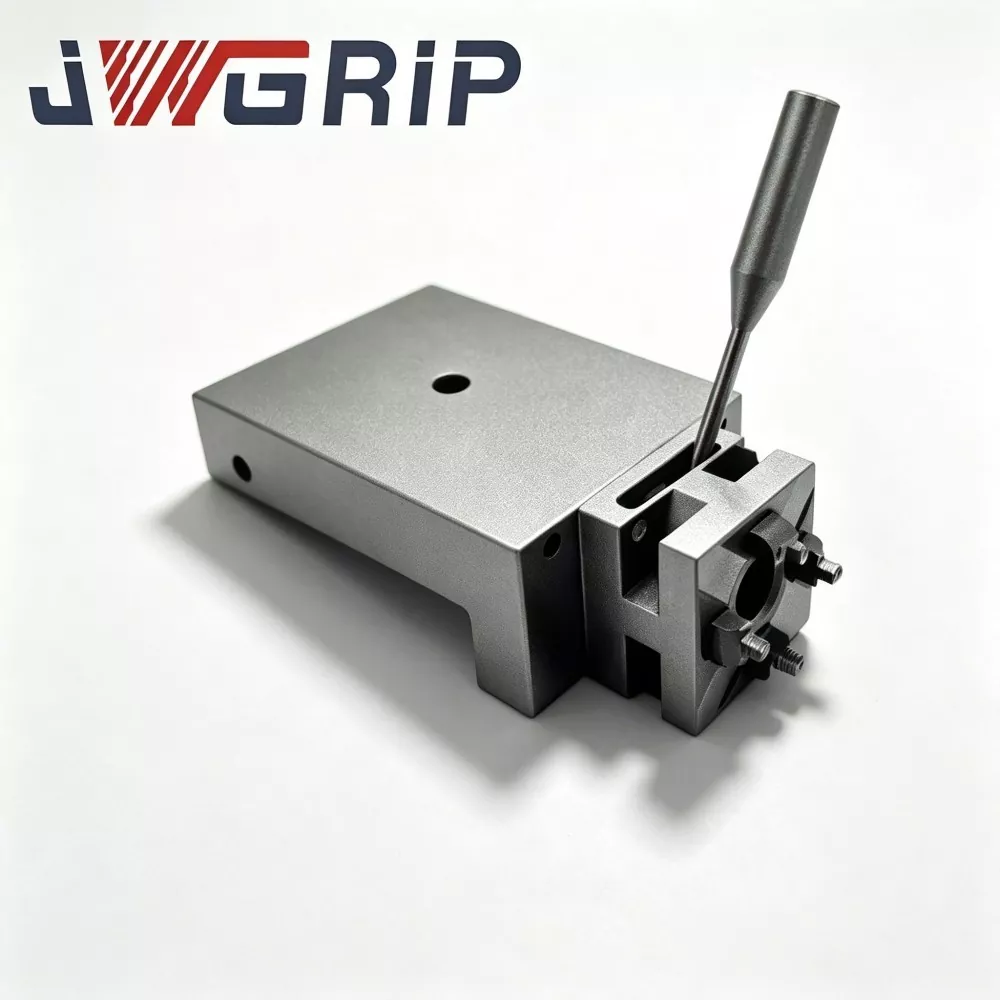
रोबोट क्विक चेंज ग्रिपर के लिए N160 हिंज लिंकेज आर्म
JWGRIP चीन में रोबोट क्विक चेंज ग्रिपर के लिए N160 हिंज लिंकेज आर्म का पेशेवर निर्माता और आपूर्तिकर्ता है, जो वैश्विक स्वचालन परियोजना परिनियोजन और कार्यशाला रखरखाव का समर्थन करने के लिए पूरी तरह से स्टॉक में मानक उत्पादों के साथ फैक्टरी डायरेक्ट सेवा प्रदान करता है। यह एक उच्च-प्रदर्शन कोर फोर्स-ट्रांसमिशन हिंज रॉकर घटक है जिसे विशेष रूप से N160 श्रृंखला रोबोट त्वरित परिवर्तन ग्रिपर मॉड्यूल के लिए इंजीनियर किया गया है। यह अनुकूलित बल संचरण संरचना और हॉट-फोर्ज्ड एकीकृत फॉर्मिंग तकनीक को एक एकल कार्यात्मक इकाई में एकीकृत करता है, जो प्रमुख गतिक भाग के रूप में कार्य करता है जो रैखिक पिस्टन ड्राइविंग बल को ग्रिपर जबड़े स्विंगिंग क्लैंपिंग गति में परिवर्तित करता है।
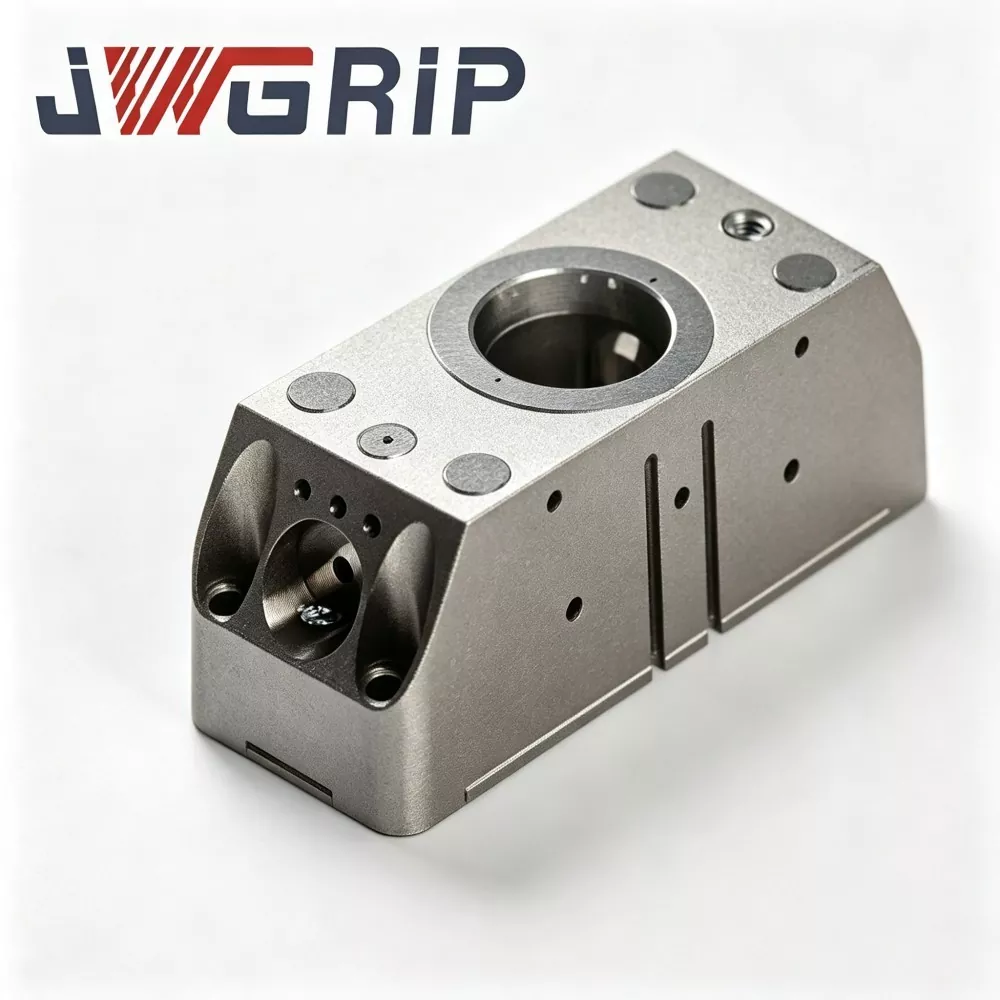
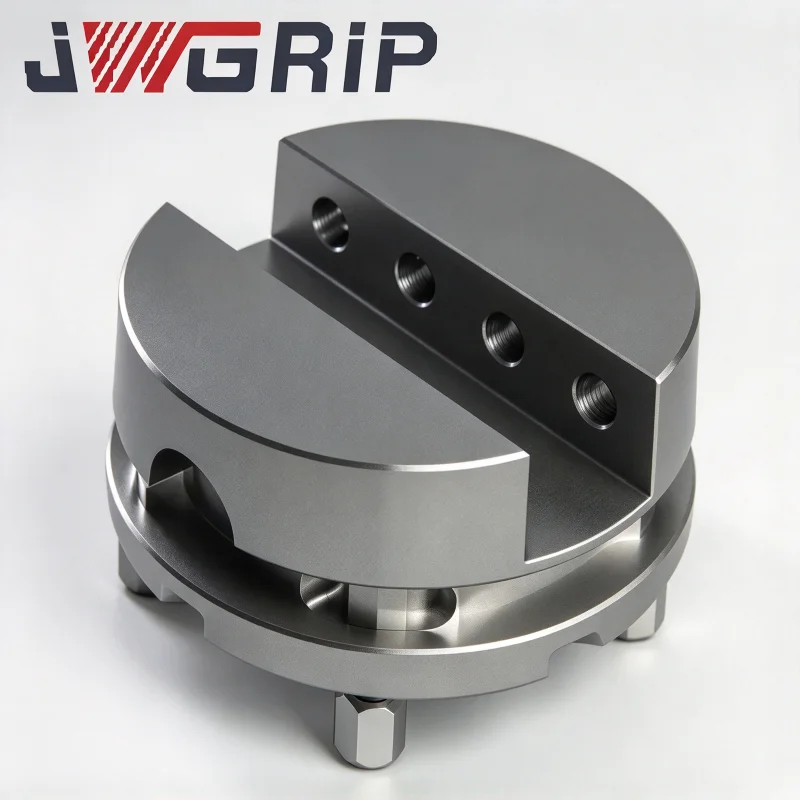
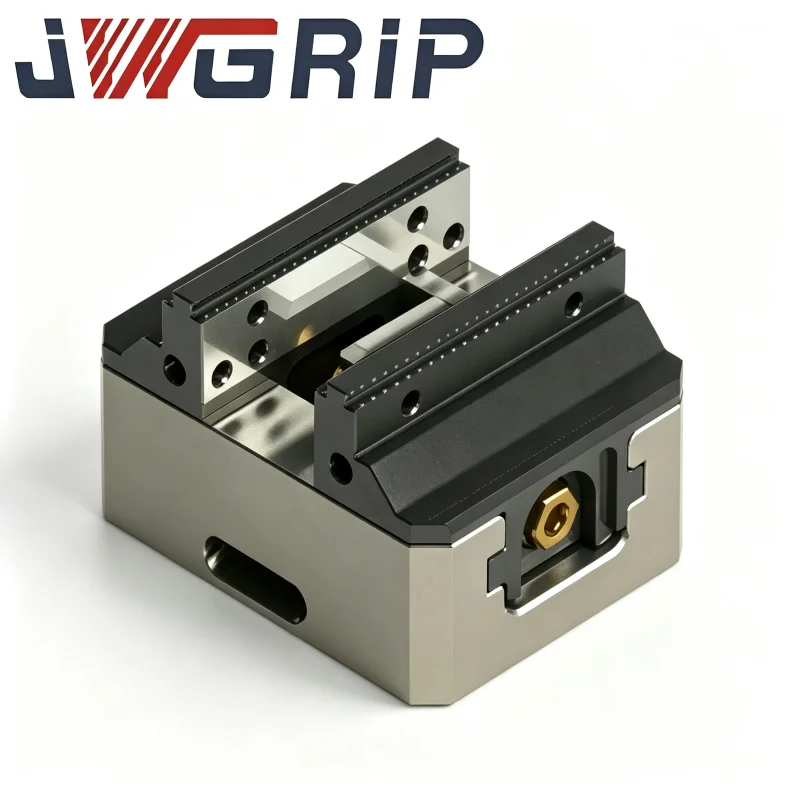
N160 रोबोट क्विक चेंज ग्रिपर मॉड्यूल
JWGRIP चीन में N160 रोबोट क्विक चेंज ग्रिपर मॉड्यूल का पेशेवर निर्माता और आपूर्तिकर्ता है, जो थोक ऑर्डर खरीद का समर्थन करता है और वैश्विक स्वचालन परियोजना भागीदारों के लिए वास्तविक फैक्टरी मूल्य प्रदान करता है। यह एक नव उन्नत एकीकृत रोबोट एंड-ऑफ-आर्म निष्पादन इकाई है जिसे विशेष रूप से आधुनिक लचीली मानवरहित उत्पादन लाइनों के लिए डिज़ाइन किया गया है। वायवीय समानांतर ग्रिपर और रोबोट त्वरित-परिवर्तन इंटरफ़ेस को एक एकल मॉड्यूलर बॉडी में अभिनव रूप से एकीकृत करते हुए, यह अलग-अलग त्वरित-परिवर्तन डिस्क और स्वतंत्र ग्रिपर असेंबली की आवश्यकता को समाप्त करता है, जिसके लिए अतिरिक्त मल्टी-लेयर कनेक्टिंग फ्लैंज या ट्रांजिशनल एक्सेसरीज़ की आवश्यकता नहीं होती है।
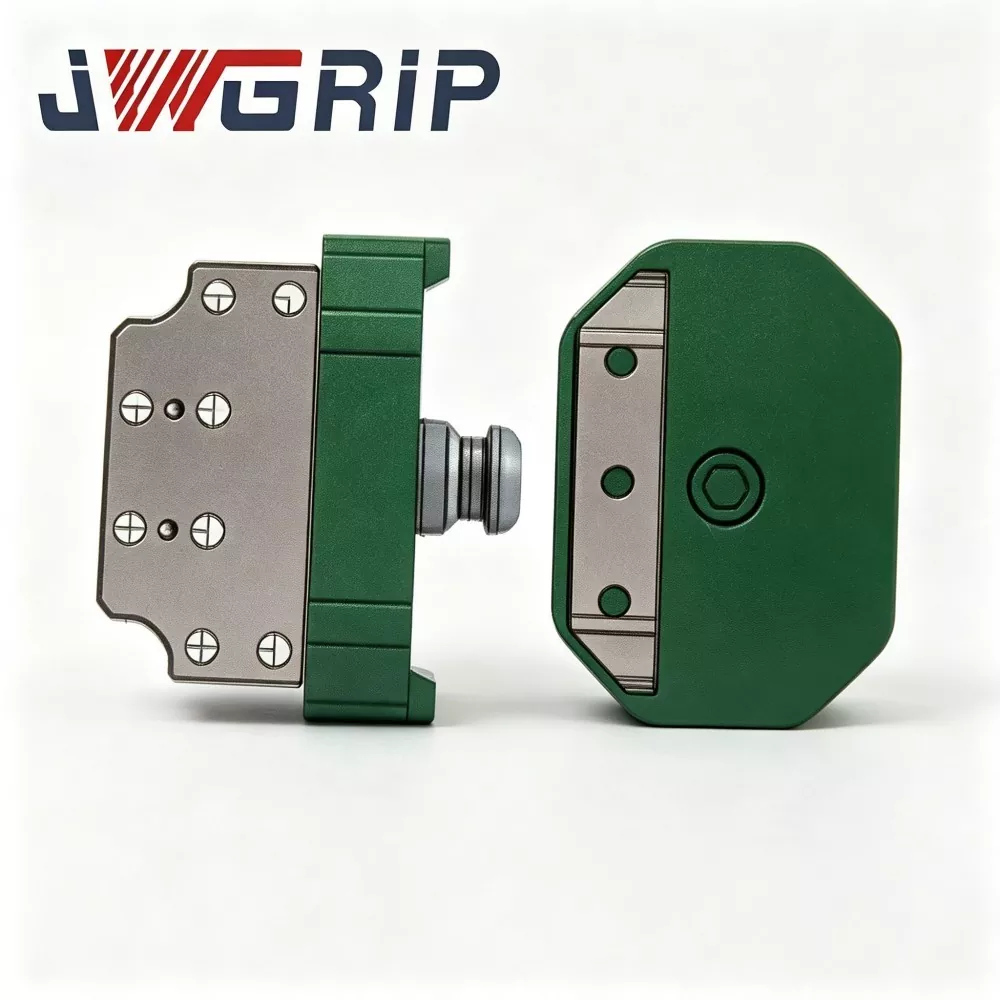
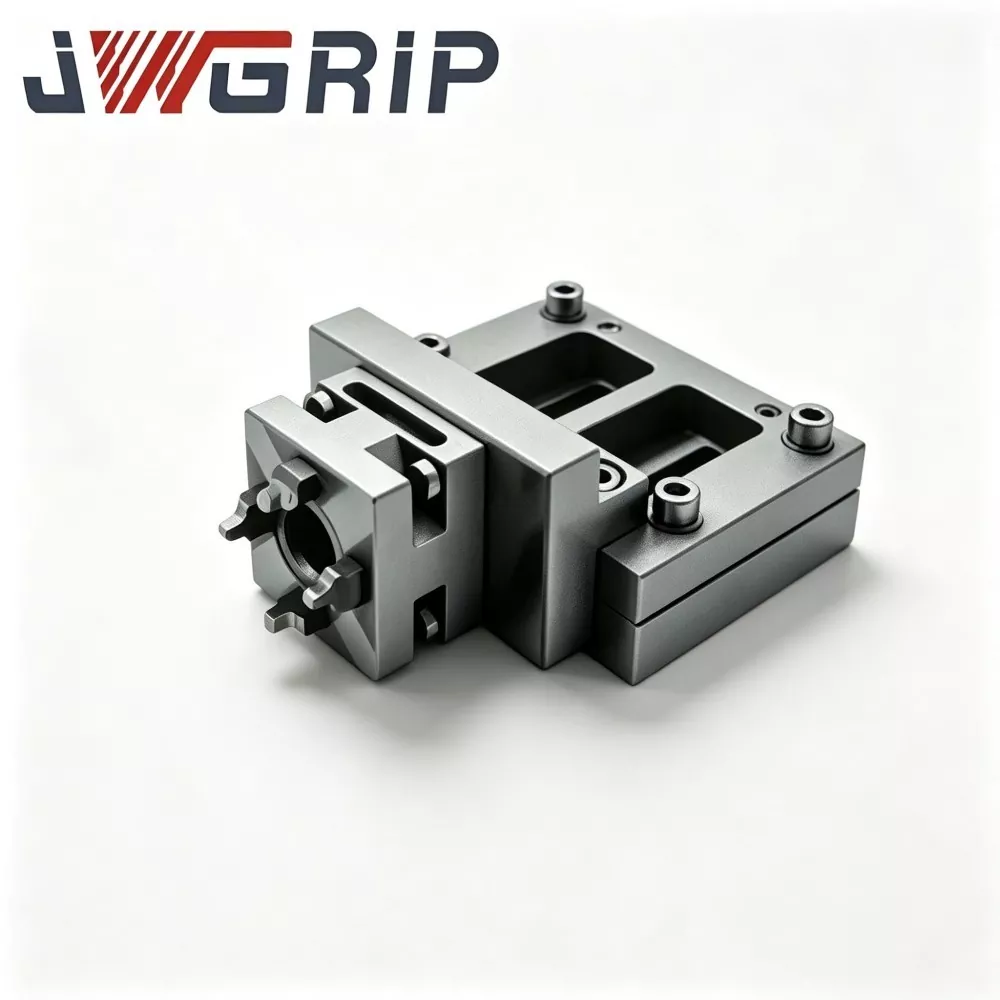
रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग
JWGRIP चीन में पेशेवर रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग का निर्माता और आपूर्तिकर्ता है। यह एक उन्नत एकीकृत रोबोट एंड-इफ़ेक्टर स्विचिंग घटक है जिसे विशेष रूप से लचीली मानव रहित स्वचालित उत्पादन लाइनों के लिए डिज़ाइन किया गया है। यह उच्च शक्ति वाले मिश्र धातु इस्पात संरचनात्मक विन्यास और सटीक पीसने की प्रक्रिया को एक इकाई में एकीकृत करता है, जिससे ग्रिपर, ट्रे और अन्य अंतिम उपकरणों के प्रतिस्थापन के दौरान मैन्युअल हस्तक्षेप के बिना पूरी तरह से स्वचालित रोबोट टूल स्विचिंग का एहसास होता है।
JWGRIP चीन में एक पेशेवर रोबोट क्विक चेंज ग्रिपर सीरीज निर्माता और आपूर्तिकर्ता है। हम अपने कारखाने से प्रतिस्पर्धी मूल्य पर उच्च गुणवत्ता वाले उत्पादों का थोक में आपका हार्दिक स्वागत करते हैं।
समाचार अनुशंसाएँ