हिन्दी
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
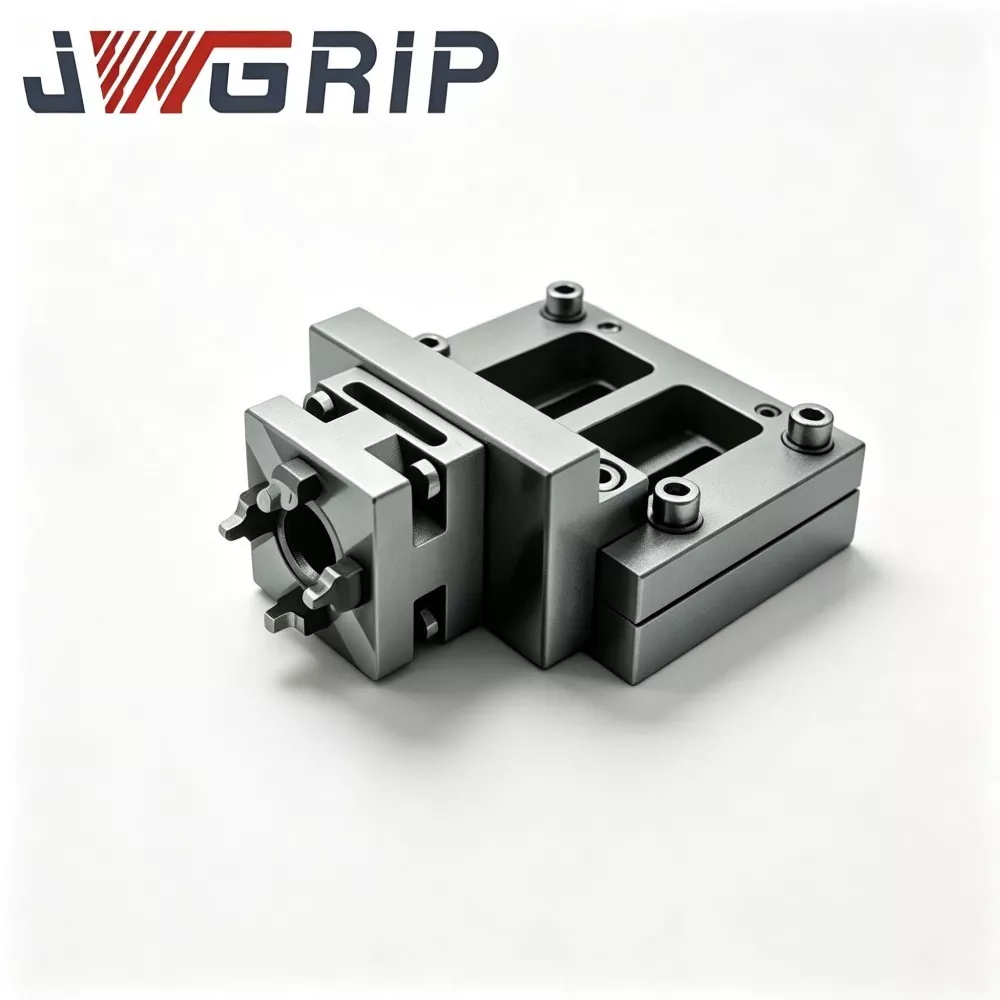
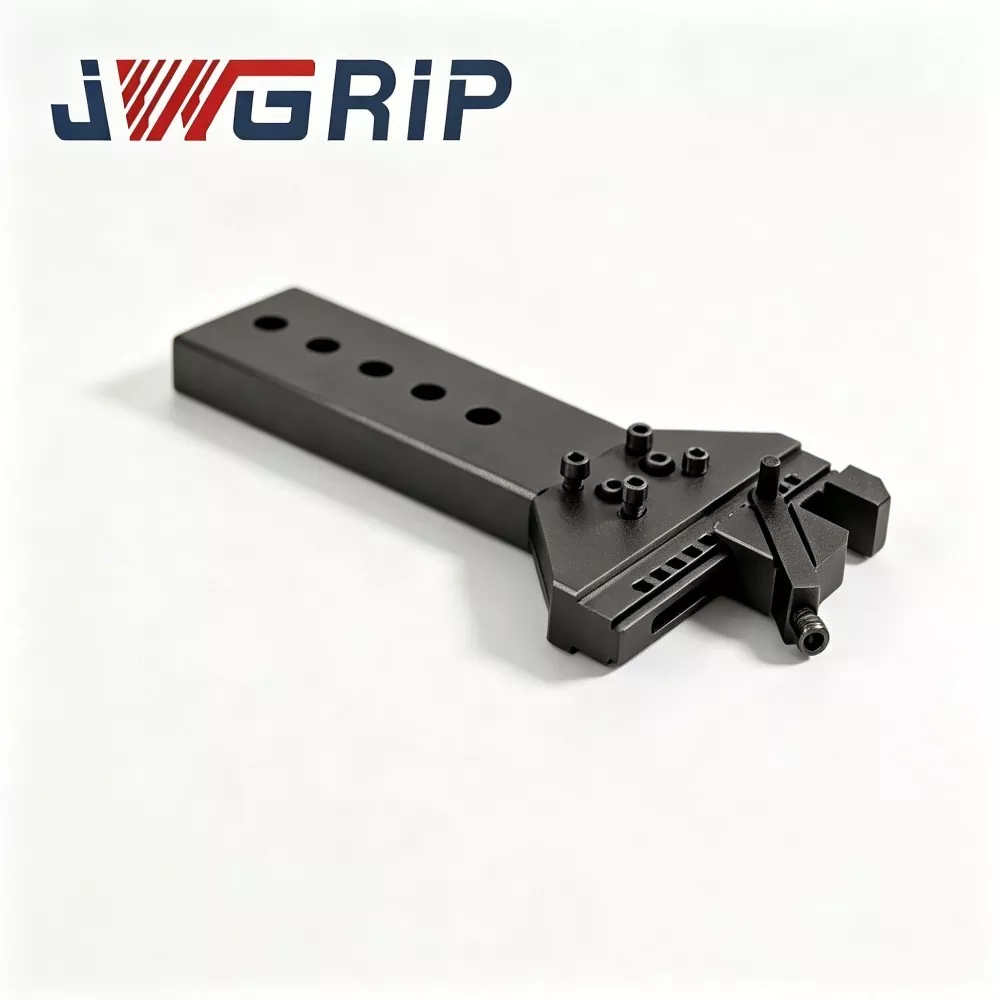
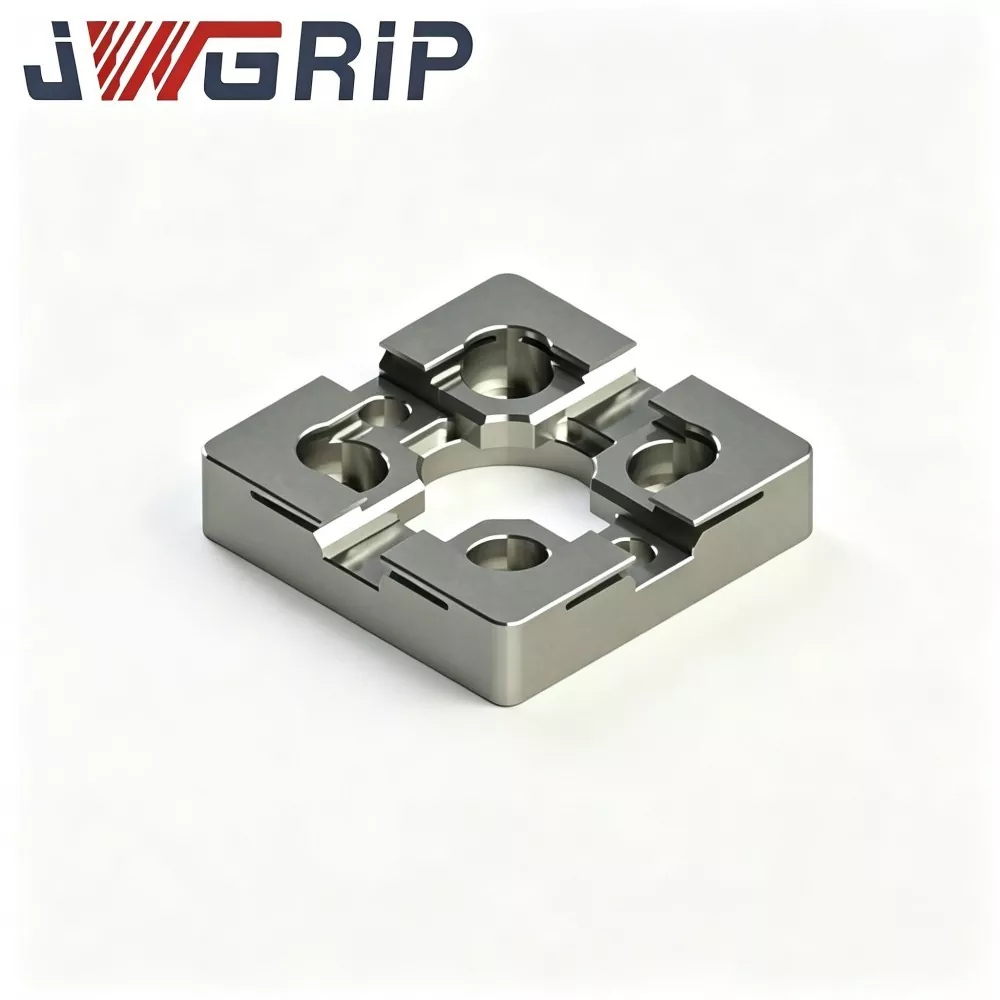
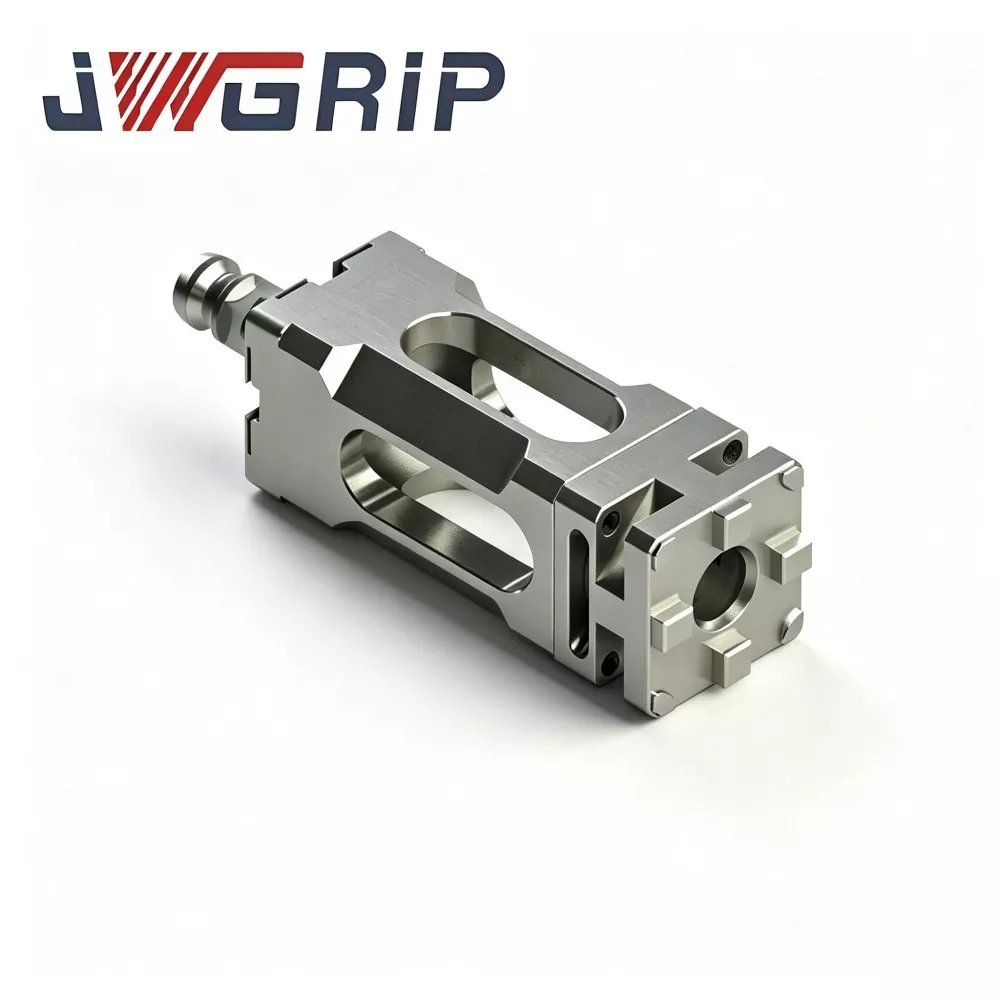
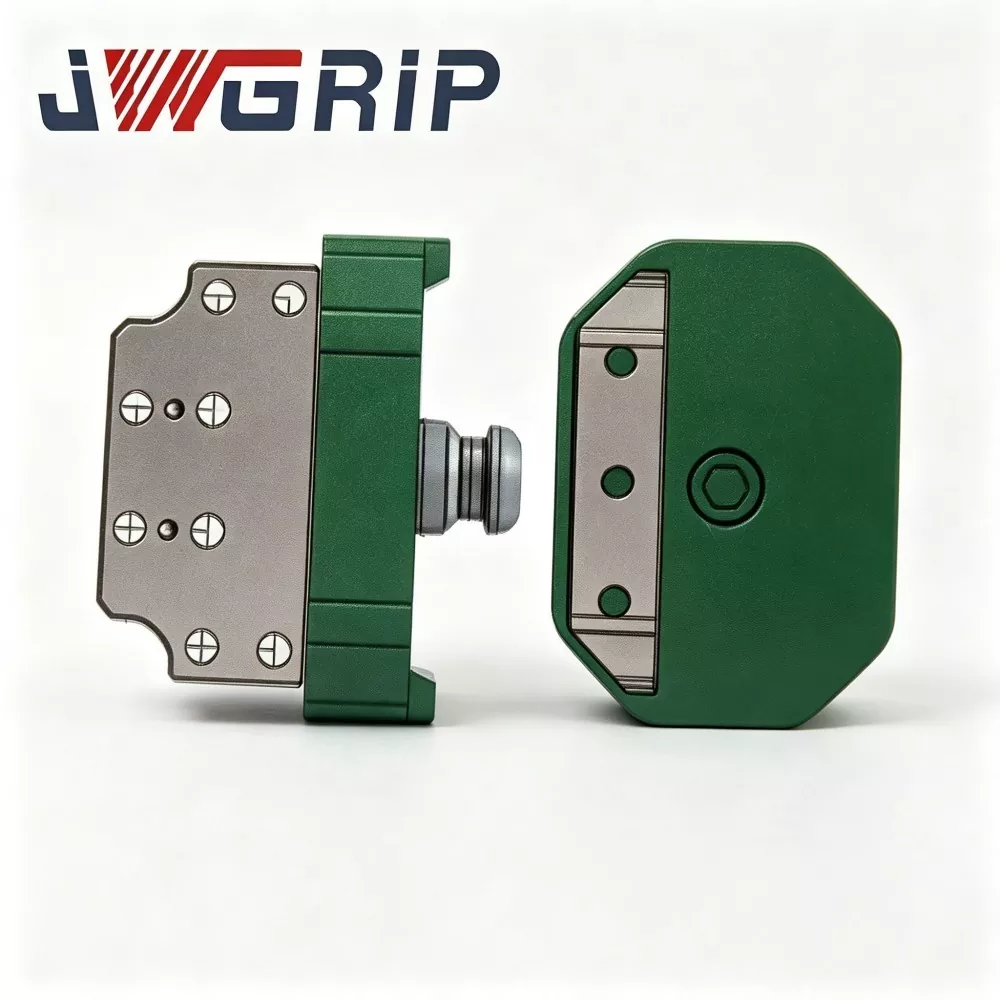
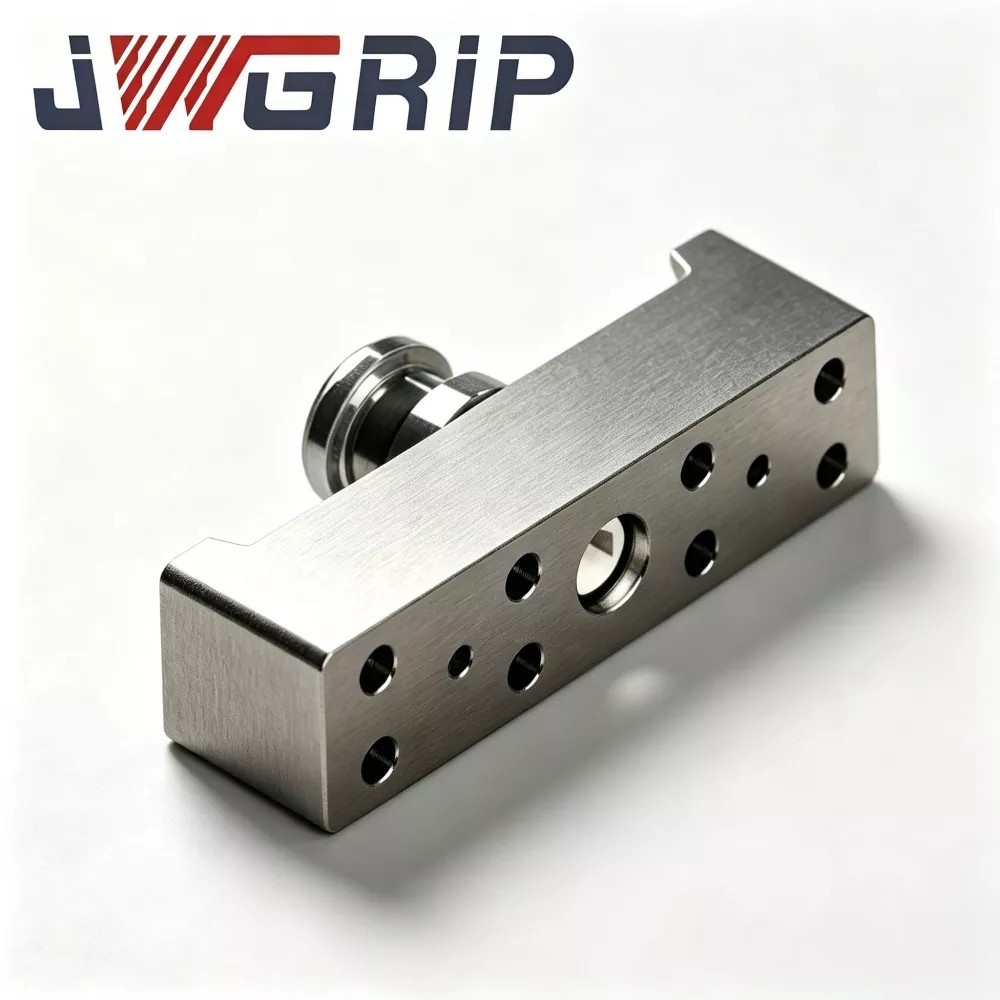
रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग
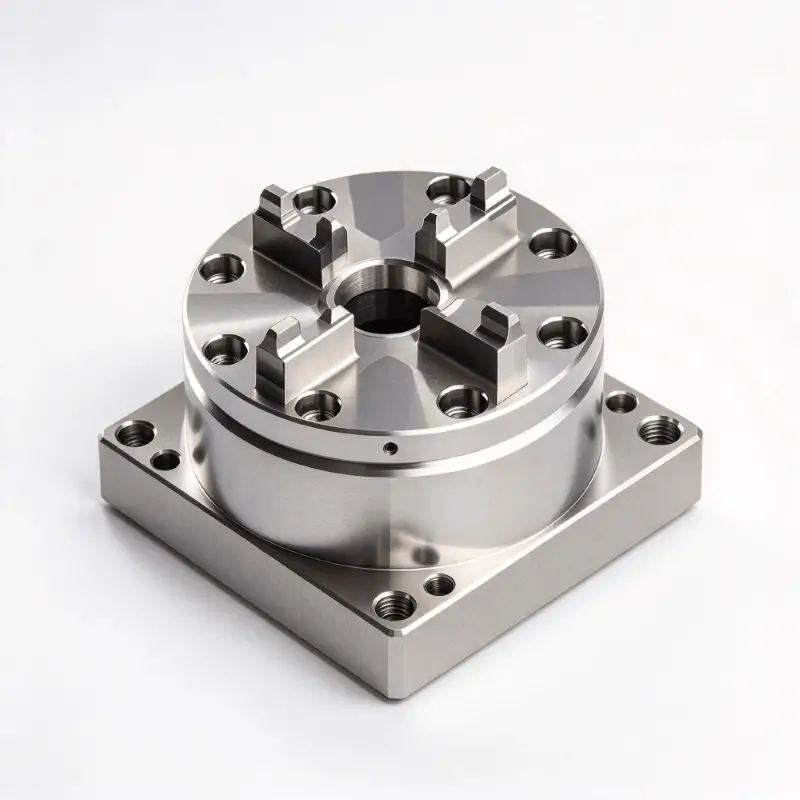
JWGRIP चीन में पेशेवर रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग का निर्माता और आपूर्तिकर्ता है। यह एक उन्नत एकीकृत रोबोट एंड-इफ़ेक्टर स्विचिंग घटक है जिसे विशेष रूप से लचीली मानव रहित स्वचालित उत्पादन लाइनों के लिए डिज़ाइन किया गया है। यह उच्च शक्ति वाले मिश्र धातु इस्पात संरचनात्मक विन्यास और सटीक पीसने की प्रक्रिया को एक इकाई में एकीकृत करता है, जिससे ग्रिपर, ट्रे और अन्य अंतिम उपकरणों के प्रतिस्थापन के दौरान मैन्युअल हस्तक्षेप के बिना पूरी तरह से स्वचालित रोबोट टूल स्विचिंग का एहसास होता है।
इस उच्च प्रदर्शन वाले रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग में अल्ट्रा-लो रिपीट पोजिशनिंग त्रुटि, उत्कृष्ट एंटी-थकान प्रदर्शन और अल्ट्रा-लॉन्ग सर्विस लाइफ की सुविधा है, और मानव रहित उत्पादन की बुद्धिमान संचालन आवश्यकताओं को पूरा करने के लिए स्वचालित लॉकिंग और अनलॉकिंग सिग्नल फीडबैक का समर्थन करता है। कच्चे माल के निरीक्षण, सीएनसी परिशुद्धता मशीनिंग, पेशेवर गर्मी उपचार और सतह सख्त प्रक्रिया के माध्यम से सख्ती से निर्मित, प्रत्येक युग्मन सीई यांत्रिक सुरक्षा मानकों का अनुपालन करते हुए व्यापक तैयार उत्पाद प्रदर्शन परीक्षण और निरंतर चक्रीय लोडिंग सत्यापन से गुजरता है।
यह दीर्घकालिक चक्रीय स्विचिंग परिदृश्यों में स्थिर और सुसंगत यांत्रिक प्रदर्शन प्रदान करता है। मल्टी-ब्रांड औद्योगिक रोबोट मॉडल के साथ व्यापक रूप से संगत, इसे नई ऊर्जा बैटरी असेंबली, 3 सी इलेक्ट्रॉनिक्स विनिर्माण, ऑटो पार्ट्स असेंबली और बुद्धिमान लॉजिस्टिक्स सॉर्टिंग कार्यशालाओं में बड़े पैमाने पर लागू किया जाता है। पेशेवर तकनीकी ड्राइंग प्रावधान, ऑन-साइट परामर्श और बिक्री के बाद के तकनीकी मार्गदर्शन का समर्थन करते हुए, यह वैश्विक औद्योगिक ग्राहकों के लिए रोबोट लचीली उत्पादन लाइन नवीकरण परियोजनाओं के कार्यान्वयन चक्र को प्रभावी ढंग से छोटा करता है।
मुख्य कार्य-तंत्र परिचय
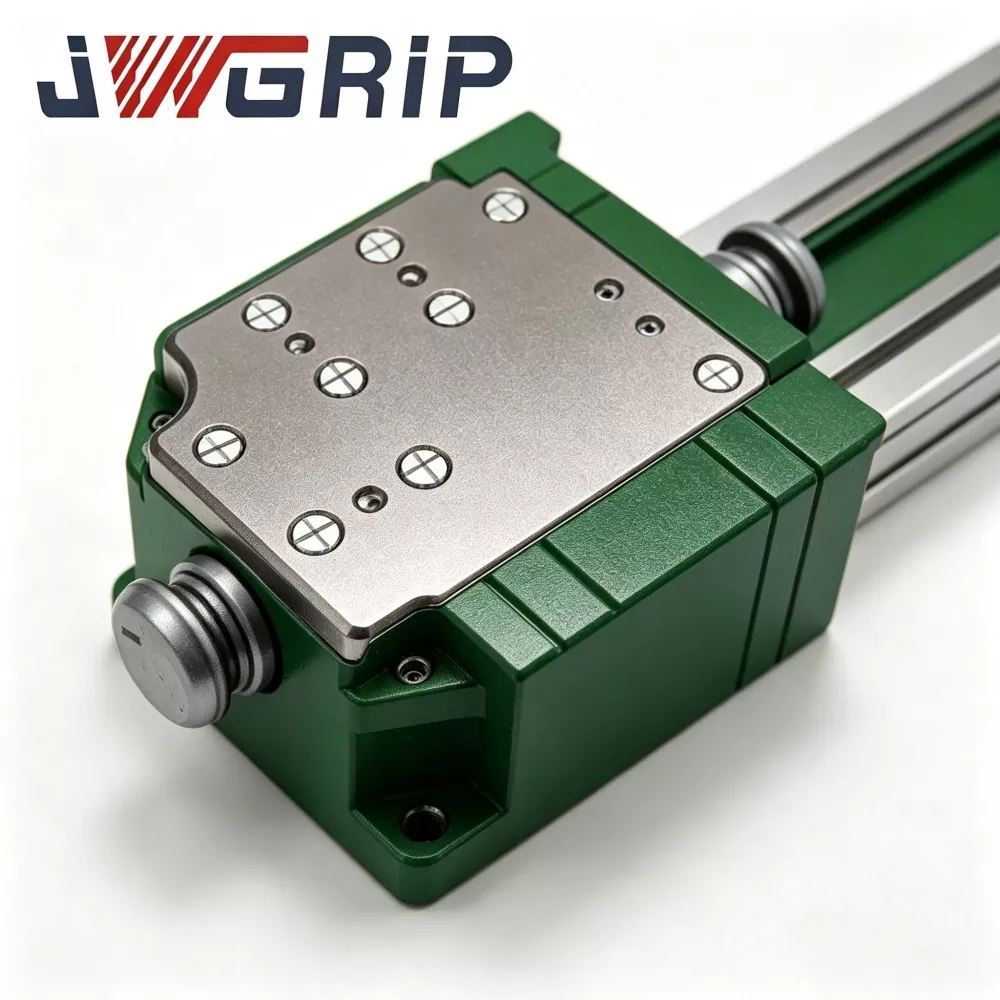
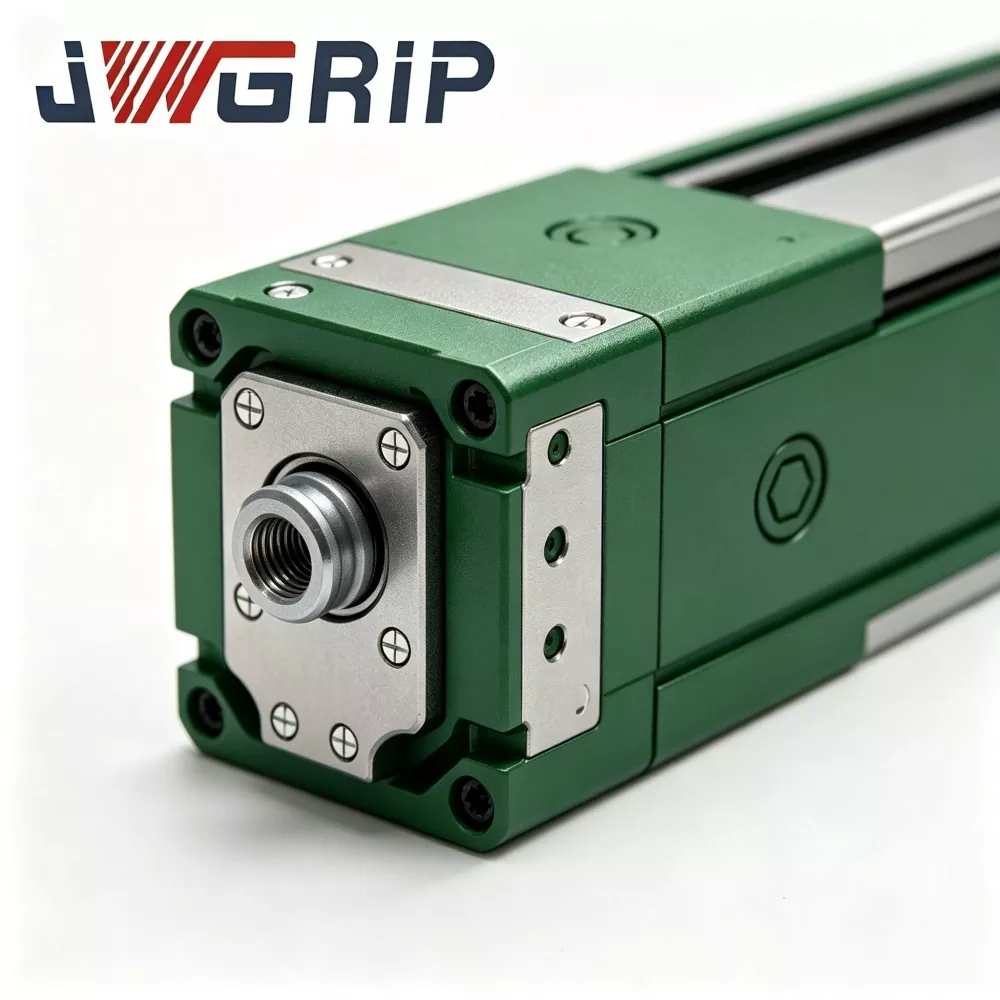
रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग एक समर्पित रोबोट-एंड क्विक-स्वैप इंटरफ़ेस घटक है, जिसका उपयोग मुख्य रूप से रोबोट ग्रिपर मॉड्यूल और सामग्री ले जाने वाले ट्रे मॉड्यूल के बीच तेजी से स्विच करने के लिए किया जाता है।
इस युग्मन के बिना, ट्रे और ग्रिपर के बीच प्रत्येक स्वैप के लिए उत्पादन-लाइन हॉल्ट, मैन्युअल बोल्ट-हटाने, डेटाम समायोजन और समन्वय अंशांकन की आवश्यकता होती है। एक एकल उपकरण-परिवर्तन में 10-30 मिनट का समय लग सकता है और स्वचालित लाइनों की समग्र उपकरण प्रभावशीलता (OEE) बहुत कम हो सकती है।
युग्मन में दो मुख्य असेंबली होती हैं:
1. रोबोट-साइड बेस (मास्टर साइड): स्थायी रूप से रोबोट-फ्लैंज से जुड़ा हुआ।
2. टूल-साइड एडाप्टर (स्लेव साइड): प्रत्येक ग्रिपर और प्रत्येक ट्रे पर अलग से लगाया गया।
कार्य प्रवाह:
1. रोबोट डॉकिंग स्टेशन पर जाता है और रोबोट-साइड बेस को लक्ष्य टूल-साइड एडाप्टर (ग्रिपर या ट्रे) के करीब लाता है।
2. संपीड़ित वायु अंतर्निहित यांत्रिक-लॉक दांतों को संलग्न करने के लिए प्रेरित करती है, यांत्रिक लॉकिंग को पूरा करती है।
3. उच्च परिशुद्धता वाले लोकेटिंग-पिन और लोकेटिंग-होल सटीक बार-बार स्थिति का एहसास कराते हैं। अंतर्निर्मित वायवीय मार्ग स्वचालित रूप से वैक्यूम या वायवीय-ग्रिपर आपूर्ति के लिए टूल-साइड गैस सर्किट को जोड़ते हैं।
4. आंतरिक सेंसर रीयल-टाइम लॉकिंग-स्टेटस सिग्नल को रोबोट नियंत्रण प्रणाली में वापस भेजता है। रोबोट "लॉक-इन-प्लेस" पुष्टिकरण सिग्नल प्राप्त करने के बाद ही बाद के हैंडलिंग कार्यों को निष्पादित करता है, जिससे अपूर्ण लॉकिंग के कारण वर्कपीस को आकस्मिक रूप से गिरने से रोका जा सकता है।
5. जब टूल-स्वैप की आवश्यकता होती है, तो रोबोट अनलॉकिंग सिग्नल आउटपुट करता है; एयर-सर्किट दबाव जारी करता है; यांत्रिक-ताला-दांत विच्छेदन; रोबोट वर्तमान उपकरण से दूर चला जाता है और अगले लक्ष्य अंत-प्रभावक के साथ जुड़ जाता है।
अधिकांश ऑफ-द-शेल्फ सामान्य प्रयोजन त्वरित-परिवर्तन डिस्क में मिश्रित ट्रे-ग्रिपर वैकल्पिक-लोड स्थितियों के लिए संरचनात्मक अनुकूलन का अभाव है। ट्रे टूलिंग बड़े क्षेत्र का विलक्षण भार उत्पन्न करती है जबकि कॉम्पैक्ट ग्रिपर केंद्रित भार प्रदान करते हैं; बार-बार प्रत्यावर्तन से डेटाम-सतह घर्षण में तेजी आती है। सैकड़ों रोबोट-स्टेशन-रेट्रोफिट प्रोजेक्ट अनुभव के आधार पर, JWGRIP वैकल्पिक सनकी-लोड और केंद्रित-लोड चक्रों के तहत दीर्घकालिक स्थिति स्थिरता को बनाए रखने के लिए इस युग्मन के लोड-असर वितरण और डेटाम-सुरक्षा निर्माण को अनुकूलित करता है।

विशिष्ट परिचालन दर्द-बिंदु विश्लेषण
औद्योगिक रोबोटों के माध्यम से मल्टी-टूल मिश्रित हैंडलिंग (ट्रे + ग्रिपर) तैनात करने वाली फैक्ट्रियां आमतौर पर सामान्य त्वरित-परिवर्तन समाधानों के साथ निम्नलिखित बाधाओं का सामना करती हैं:
1. लंबे समय तक मैनुअल टूल-चेंज डाउनटाइम बार-बार बोल्ट डिस्सेम्बली / असेंबली, डेटाम एडजस्टमेंट और कोऑर्डिनेट रिकैलिब्रेशन उत्पादन समय का बड़ा हिस्सा लेते हैं, ओईई को कम करते हैं और स्वचालित स्टेशनों की आउटपुट क्षमता को नियंत्रित करते हैं।
2. मानव संचालन से प्रेरित स्थिति-सटीकता में उतार-चढ़ाव मैन्युअल संरेखण गुणवत्ता ऑपरेटर दक्षता पर काफी हद तक निर्भर करती है। कई उपकरण-प्रतिस्थापन चक्रों के बाद स्थिति विचलन जमा हो जाता है और असेंबली स्थिरता ख़राब हो जाती है।
3. मैन्युअल टूल-स्वैप परिदृश्यों में सुरक्षा जोखिम चलती रोबोट-एंड के पास मैन्युअल हस्तक्षेप बार-बार टूल-चेंज ऑपरेशन के दौरान टकराव-चोट के खतरे पैदा करता है।
4. वैकल्पिक-लोड स्थितियों के तहत समय से पहले डेटम-सतह घिसाव सामान्य-उद्देश्य त्वरित-परिवर्तन डिस्क एकल-प्रकार के अंत-प्रभावकों के लिए डिज़ाइन की गई हैं। बड़े-विलक्षण-लोड ट्रे और संकेंद्रित-लोड ग्रिपर के बीच परिवर्तन से सतह-सतह घर्षण में तेजी आती है, जिससे दोहराव-स्थिति सटीकता और लगातार रखरखाव में गिरावट आती है।
5. अपर्याप्त सिग्नल-फीडबैक सुरक्षा-तंत्र कुछ कम लागत वाली त्वरित-परिवर्तन इकाइयों में वास्तविक समय लॉकिंग-स्थिति फीडबैक का अभाव है। रोबोट अपूर्ण-लॉकिंग स्थितियों के तहत गतिविधि को अंजाम दे सकता है और वर्कपीस-गिराने वाली दुर्घटनाओं को ट्रिगर कर सकता है।
JWGRIP रोबोट क्विक-चेंज ग्रिपर-ट्रे कपलिंग पांच मुख्य डिजाइन उपायों के माध्यम से उपर्युक्त दर्द-बिंदुओं को संबोधित करता है: समर्पित मिश्रित-लोड-अनुकूलित लोड-बेयरिंग-संरचना, मैकेनिकल-इंटरलॉक एंटी-ड्रॉप तंत्र, वास्तविक समय लॉक-स्थिति सेंसर प्रतिक्रिया, मॉड्यूलर-प्रतिस्थापन योग्य पहनने वाले हिस्से, 3-120 किलोग्राम को कवर करने वाला मल्टी-ग्रेड-रेटेड-लोड-उत्पाद-मैट्रिक्स।
मॉड्यूल संरचना
JWGRIP रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग में छह प्रमुख कार्यात्मक मॉड्यूल शामिल हैं:
① रोबोट-साइड मास्टर-बेस असेंबली
② टूल-साइड स्लेव-एडेप्टर असेंबली
③ मैकेनिकल-इंटरलॉक लॉक-टूथ ग्रुप (एंटी-ड्रॉप सुरक्षा संरचना)
④ उच्च परिशुद्धता लोकेटिंग-पिन और लोकेटिंग-होल पोजिशनिंग सेट
⑤ एकीकृत अंतर्निर्मित वायवीय-मार्ग असेंबली
⑥ लॉक-स्थिति का पता लगाने वाला सेंसर और सिग्नल-आउटपुट यूनिट
संरचनात्मक विवरण
1. रोबोट-साइड मास्टर-बेस असेंबली मुख्य माउंटिंग बेस रोबोट-फ़्लेंज पर तय किया गया; उच्च शक्ति मिश्र धातु-इस्पात, तनाव-राहत उपचारित और सटीक-ग्राउंड कुंजी मेटिंग-डेटम सतहें। यह टूल-साइड एंड-इफ़ेक्टर्स से प्रसारित समग्र गतिशील भार को सहन करता है।
2. टूल-साइड स्लेव-एडेप्टर असेंबली टूल-एंड कनेक्टिंग प्लेट, प्रत्येक ग्रिपर और प्रत्येक ट्रे पर अलग से स्थापित। डॉकिंग आयाम, डेटाम-सतह और गैस-सर्किट इंटरफ़ेस में मास्टर-बेस से मेल खाता है।
3. मैकेनिकल-इंटरलॉक लॉक-टूथ समूह वायवीय रूप से सक्रिय मैकेनिकल-लॉक-दांत। डॉकिंग के बाद सकारात्मक यांत्रिक जुड़ाव का एहसास होता है। यहां तक कि अगर वायवीय आपूर्ति गलती से विफल हो जाती है, तो यांत्रिक इंटरलॉक सीई-अनुपालक निष्क्रिय-सुरक्षा सुरक्षा को पूरा करते हुए, उपकरण को गिरने से रोकने के लिए लॉक स्थिति रखता है।
4. उच्च परिशुद्धता वाले लोकेटिंग-पिन और लोकेटिंग-होल पोजिशनिंग सेट प्रिसिजन-ग्राउंड लोकेटिंग-पिन और लोकेटिंग-होल प्रत्येक डॉकिंग के बाद दोहराए जाने वाले पोजिशनिंग प्रदर्शन की गारंटी देते हैं ≤±0.008 मिमी। विशेष रूप से अनुकूलित लोड-बेयरिंग बुशिंग वैकल्पिक सनकी-लोड / केंद्रित-लोड चक्रों के कारण होने वाले घिसाव को धीमा कर देता है।
5. एकीकृत अंतर्निर्मित वायवीय-मार्ग असेंबली मास्टर और स्लेव पक्षों के अंदर अंतर्निर्मित सीलबंद गैस-सर्किट चैनल। डॉकिंग के दौरान स्वचालित रूप से वायवीय कनेक्शन पूरा करता है, अतिरिक्त बाहरी टयूबिंग लेआउट के बिना वायवीय ग्रिपर या वैक्यूम-ट्रे के लिए संपीड़ित हवा की आपूर्ति करता है।
6. लॉक-स्टेटस डिटेक्शन सेंसर और सिग्नल-आउटपुट यूनिट ऑन-बोर्ड सेंसर वास्तविक मैकेनिकल-लॉक एंगेजमेंट स्थिति का पता लगाता है और रोबोट-पीएलसी सिस्टम की ओर स्विच-सिग्नल आउटपुट करता है। रोबोट मूवमेंट लॉजिक को केवल "पूरी तरह से लॉक" पुष्टिकरण सिग्नल प्राप्त होने पर गति की अनुमति देने के लिए कॉन्फ़िगर किया जा सकता है।
मुख्य तकनीकी लाभ
1. ट्रे-ग्रिपर अल्टरनेटिंग-स्वैप परिदृश्यों के लिए मिश्रित-लोड-अनुकूलित संरचना
अधिकांश बाज़ार में उपलब्ध त्वरित-परिवर्तन डिस्क एकल-श्रेणी के अंतिम-प्रभावकों को लक्षित करती हैं। यह युग्मन बड़े क्षेत्र की ट्रे और कॉम्पैक्ट ग्रिपर के बीच लगातार परिवर्तन के लिए लोड-बेयरिंग रिंग और लोकेटिंग-पिन बुशिंग संरचना को मजबूत करता है। यह वैकल्पिक सनकी-भार और संकेंद्रित-भार स्थितियों के तहत डेटाम-सतह घर्षण को कम करता है। फ़ील्ड परियोजनाओं द्वारा सत्यापित: रेटेड-लोड 24-घंटे चक्रीय-उत्पादन के तहत 1 मिलियन से अधिक स्थिर डॉकिंग चक्र।
2. असेंबली स्थिरता के लिए ≤±0.008 मिमी रिपीट-पोजिशनिंग सटीकता
उच्च परिशुद्धता मिश्र धातु बीयरिंग-आस्तीन और पीसने-परिष्कृत लोकेटिंग-पिन को अपनाता है। ट्रे-ग्रिपर स्वैप के बाद, रोबोट-प्रोग्राम निर्देशांक को बड़े पैमाने पर पुनर्गणना की आवश्यकता नहीं होती है, जिससे ऑन-साइट इंजीनियर डिबगिंग कार्यभार काफी कम हो जाता है। नई-ऊर्जा बैटरी-सेल स्टैकिंग और 3सी घटक असेंबली जैसे उच्च-परिशुद्धता परिदृश्यों के लिए महत्वपूर्ण।
3. दोहरी-सुरक्षा डिज़ाइन: मैकेनिकल सेल्फ-इंटरलॉक + इलेक्ट्रिकल लॉक-स्टेटस फीडबैक
अचानक उपकरण अलग होने से बचने के लिए निष्क्रिय मैकेनिकल-इंटरलॉक आकस्मिक वायु-आपूर्ति हानि पर लॉकिंग स्थिति रखता है। रोबोट-नियंत्रक केवल "पूरी तरह से बंद" विद्युत प्रतिक्रिया संकेत प्राप्त करने के बाद ही गति निष्पादित कर सकता है। यह सीई-प्रमाणित दोहरी-सुरक्षा तंत्र मानवरहित कार्यशालाओं के लिए प्रमुख सुरक्षा-खतरों को समाप्त करता है।
4. कम लागत वाले रखरखाव के लिए मॉड्यूलर वियरिंग-पार्ट आर्किटेक्चर
लोकेटिंग-पिन स्लीव्स और सीलिंग-रिंग्स सहित प्रमुख उपभोज्य घटक स्प्लिट-मॉड्यूलर डिज़ाइन को अपनाते हैं। उपयोगकर्ता रोबोट-फ़्लेंज से मुख्य मास्टर-बेस को हटाए बिना केवल स्थानीय पहने हुए हिस्सों को बदल सकते हैं। उपकरण-डाउनटाइम को कम करता है और दीर्घकालिक रखरखाव व्यय को कम करता है। स्पेयर-पार्ट किट की आपूर्ति मुख्य-यूनिट कोटेशन के साथ की जा सकती है।
5. ब्रॉड-रेंज रेटेड-लोड मैट्रिक्स और मल्टी-रोबोट-ब्रांड संगतता
स्टॉक-उत्पाद रेटेड-लोड 3 किग्रा-120 किग्रा कवर करता है। माउंटिंग-फ्लैंज आयाम मुख्यधारा के रोबोट-उद्योग मानकों का पालन करते हैं, जो एबीबी, फैनुक, कूका, यास्कावा और घरेलू चीनी रोबोट ब्रांडों के साथ संगत हैं। वैक्यूम-ट्रे, मैकेनिकल-ग्रिपर, वायवीय-जबड़े और अन्य अंत-प्रभावकों के साथ कनेक्शन का समर्थन करता है। विशेष आवश्यकताओं के लिए कस्टम-इंजीनियर्ड फ्लैंज, लोड-रेटिंग या सीलिंग-स्ट्रक्चर संशोधन उपलब्ध है।
6. पूर्ण-इन-हाउस विनिर्माण और संपूर्ण इंजीनियरिंग-समर्थन सेवा
कच्चे माल की स्क्रीनिंग, ताप-उपचार, परिशुद्धता-मशीनिंग और तैयार-उत्पाद चक्रीय-परीक्षण सहित मुख्य प्रक्रियाएं JWGRIP कारखाने के अंदर पूरी की जाती हैं, कोई कोर-प्रक्रिया आउटसोर्सिंग नहीं होती है। इंजीनियरिंग टीम अंतिम उपयोगकर्ताओं के लिए 2डी/3डी ड्राइंग, इंस्टॉलेशन मैनुअल और पैरामीटर-सेटिंग सुझाव प्रदान करती है।
बहु-उद्योग अनुप्रयोग परिदृश्य
1. नई-ऊर्जा बैटरी और ऊर्जा-भंडारण मॉड्यूल असेंबली लाइनें
लिथियम-आयन बैटरी-मॉड्यूल कार्यशालाओं में, एक रोबोट को मॉड्यूल परिवहन के लिए वैक्यूम सक्शन ट्रे और फिक्सचर-कसने के कार्यों के लिए मैकेनिकल ग्रिपर के बीच वैकल्पिक करने की आवश्यकता होती है। JWGRIP युग्मन मानवरहित स्वचालित टूल-स्वैप का एहसास कराता है। टूल-परिवर्तन की अवधि मैन्युअल 15 मिनट से घटकर स्वचालित 3 सेकंड हो जाती है, जिससे टूल प्रतिस्थापन के कारण उत्पादन-लाइन डाउनटाइम में तेजी से कमी आती है। दक्षिण-चीन में कई ऊर्जा-भंडारण-उपकरण निर्माताओं ने इस समाधान को अपनाया है।
2. 3सी-इलेक्ट्रॉनिक-उत्पाद असेंबली उत्पादन लाइनें
मोबाइल-फोन घटक और नोटबुक-शेल असेंबली स्टेशनों के लिए, लाइट-लोड ग्रेड (3-10 किग्रा) युग्मन छोटे आकार की सामग्री-ट्रे और लघु वायवीय-ग्रिपर के साथ सहयोग करता है। उच्च परिशुद्धता डॉकिंग उपकरण-परिवर्तन से प्रेरित असेंबली-विचलन से बचाती है, सटीक इलेक्ट्रॉनिक घटकों की उच्च गति निरंतर असेंबली का समर्थन करती है।
3. ऑटोमोटिव-घटक स्वचालित-असेंबली कार्यशालाएँ
ऑटो-पार्ट उत्पादन के लिए रोबोट को बल्क-मटेरियल ट्रे और पोजिशनिंग क्लैंपिंग ग्रिपर दोनों को संभालने की आवश्यकता होती है। मध्यम-से-भारी-भार ग्रेड (25-120 किग्रा) युग्मन लगातार टूल-स्वैप असाइनमेंट करता है।
4. इंटेलिजेंट-लॉजिस्टिक्स स्वचालित-सॉर्टिंग स्टेशन
स्वचालित-सामग्री-सॉर्टिंग कार्यशालाओं में, रोबोट पूरे-बॉक्स ट्रांसपोर्ट-ट्रे और सिंगल-पीस पिकिंग-ग्रिपर के बीच विकल्प बदलता है। एक रोबोट बहु-कार्यात्मक संचालन का एहसास करता है, जिससे स्वचालित-सॉर्टिंग सिस्टम का कुल निवेश कम हो जाता है।
उत्पादन वर्कफ़्लो और गुणवत्ता-नियंत्रण ढांचा
JWGRIP संपूर्ण उत्पादन श्रृंखला में ISO 9001:2015 गुणवत्ता-प्रबंधन-प्रणाली लागू करता है। इन-हाउस उपकरणों में सीएनसी मशीनिंग केंद्र, उच्च तापमान ताप-उपचार भट्टियां, सटीक पीसने वाली मशीनें, मेटलोग्राफिक निरीक्षण उपकरण, व्यापक चक्रीय-लोड परीक्षण-बेंच और नमक-स्प्रे-परीक्षण सुविधाएं शामिल हैं। सभी कोर-घटक मशीनिंग को आउटसोर्स किए गए पुर्जों की सोर्सिंग के बजाय आंतरिक रूप से पूरा किया जाता है।
पूर्ण उत्पादन वर्कफ़्लो:
1. कच्चा माल आने वाला निरीक्षण: मिश्र धातु-इस्पात बार सामग्री रासायनिक-संरचना विश्लेषण और कठोरता परीक्षण प्राप्त करती है; गैर अनुरूप कच्चे माल को उत्पादन में प्रवेश करने से पहले अस्वीकार कर दिया जाता है।
2. सीएनसी रफ-मशीनिंग और फिनिश-मशीनिंग: उच्च परिशुद्धता वाले सीएनसी उपकरण के माध्यम से मुख्य-बॉडी को आकार देना, पिन हाउसिंग और लॉक-टूथ घटकों का पता लगाना।
3. वैक्यूम हीट-ट्रीटमेंट और सतह-सख्त करना: कठोरता और विरोधी पहनने के प्रदर्शन को उन्नत करने के लिए प्रमुख लोड-असर घटक शमन-और-तड़के से गुजरते हैं।
4. परिशुद्धता-पीसने की प्रक्रियाएँ: सख्त आयामी-सहिष्णुता और सतह-खुरदरापन आवश्यकताओं को पूरा करने के लिए महत्वपूर्ण डेटम-सतहों और लोकेटिंग-पिन छेदों को बारीक पीसना प्राप्त होता है।
5. घटक असेंबली और वायवीय-सर्किट कमीशनिंग: लॉक-दांत, सीलिंग-तत्व और सेंसर-इकाइयों को इकट्ठा करें; आंतरिक गैस-सर्किट वायु-जकड़न परीक्षण निष्पादित करें।
6. पूर्ण-फ़ंक्शन चक्रीय-लोड परीक्षण: प्रत्येक तैयार युग्मन रेटेड-लोड स्थिति के तहत हजारों बार लॉकिंग-अनलॉकिंग चक्रीय-सिमुलेशन चलाता है; दोहराव-स्थिति सटीकता, वायु-जकड़न और सिग्नल-प्रतिक्रिया विश्वसनीयता को सत्यापित करें; गैर-योग्य इकाइयाँ पुनः कार्य के लिए लौटा दी जाती हैं।
7. अंतिम-निरीक्षण और लेजर अंकन: आयाम-जांच, उपस्थिति-निरीक्षण, प्रमाणन अंकन; योग्य उत्पाद स्टॉकिंग के लिए तैयार माल के गोदाम में प्रवेश करते हैं।
रखरखाव मार्गदर्शन
1. दैनिक दृश्य-निरीक्षण: प्रत्येक उत्पादन-शिफ्ट से पहले, चिप्स, गंदगी या यांत्रिक-प्रभाव क्षति के लिए डेटम-सतहों, लॉक-टूथ कार्य क्षेत्र और सीलिंग-रिंग्स की दृष्टि से जांच करें। सूखी संपीड़ित हवा से विदेशी प्रदूषकों को साफ करें।
2. चक्रीय-गणना-आधारित रखरखाव ट्रिगर: 24-घंटे निरंतर-उत्पादन के तहत, प्रत्येक 300 000 डॉकिंग चक्रों में लोकेटिंग-पिन स्लीव्स और सीलिंग-रिंग्स का निरीक्षण करें। घर की सतहों को साफ करें और एंटी-वियर ग्रीस लगाएं। यदि खरोंच या स्पष्ट रूप से घिसाव दिखाई दे तो उपभोज्य भागों को बदलें। भारी-धूल कार्यशाला वातावरण के लिए रखरखाव अंतराल को छोटा करें।
3. अनुस्मारक संचालित न करें: ओवर-रेटेड-लोड एप्लिकेशन को प्रतिबंधित करें। मास्टर-बेस और स्लेव-एडेप्टर के बीच हिंसक टकराव को रोकें। पेशेवर-तकनीकी-मार्गदर्शन के बिना आंतरिक मैकेनिकल-लॉक-टूथ असेंबली को अलग न करें।
4. लंबे समय तक निष्क्रिय भंडारण सुरक्षा: पूरी कपलिंग इकाई को साफ करें, डेटम-सतहों और लॉक-टूथ सतहों पर जंग-रोधी ग्रीस लगाएं; सूखी धूलरोधी कैबिनेट में रखें।
बिक्री के बाद
1. इंस्टालेशन, कमीशनिंग और ऑन-साइट दोष-समस्या निवारण को कवर करने वाला दूरस्थ ऑनलाइन-तकनीकी मार्गदर्शन।
2. प्रत्येक क्रय-आदेश के लिए पूर्ण-सेट संचालन-रखरखाव दस्तावेज़ प्रदान किया जाता है।
3. OEM-कस्टम-परियोजनाओं के लिए इंजीनियरिंग-स्तरीय तकनीकी परामर्श: निकला हुआ किनारा-आयाम संशोधन, सीलिंग-संरचना उन्नयन, विशेष-लोड-रेटिंग अनुकूलन आदि।
4. बड़ी मात्रा में प्रोजेक्ट-आधारित ऑर्डर के लिए परक्राम्य भुगतान वाली ऑन-साइट-तकनीकी-सेवा उपलब्ध है।
5. लोकेटिंग-पिन स्लीव्स, सीलिंग-रिंग्स और अन्य पहनने योग्य घटकों के लिए स्वतंत्र स्पेयर-पार्ट आपूर्ति, ग्राहक-पक्ष तकनीशियनों द्वारा फ़ील्ड-प्रतिस्थापन का समर्थन।
6. वारंटी विवरण: सही-स्थापना और रेटेड-लोड-कार्य-स्थितियों के तहत गैर-उपभोज्य मुख्य-संरचनात्मक-घटकों के लिए 2 साल की वारंटी। उपभोज्य पहनने वाले हिस्से (सीलिंग-रिंग्स, लोकेटिंग-पिन-स्लीव्स) को मुफ्त-वारंटी दायरे से बाहर रखा गया है। अनुचित स्थापना, अधिभार-संचालन, मानव-निर्मित-टकराव या विनिर्देश से परे रासायनिक-क्षरण के कारण होने वाली क्षति वारंटी द्वारा कवर नहीं की जाती है।
खरीद एवं परियोजना-मूल्यांकन संदर्भ
JWGRIP रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग का मुख्य मूल्य: उद्देश्य-अनुकूलित मिश्रित-ट्रे-ग्रिपर अल्टरनेटिंग-लोड-बेयरिंग-स्ट्रक्चर, ≤±0.008 मिमी रिपीट-पोजिशनिंग-सटीकता, मैकेनिकल-इंटरलॉक + इलेक्ट्रिकल-सिग्नल डुअल-सेफ्टी-मैकेनिज्म, मॉड्यूलर-रिप्लेसेबल वियरिंग-पार्ट्स, मल्टी-ग्रेड-लोड-मैट्रिक्स और OEM कस्टम-इंजीनियरिंग क्षमता। यह प्रमुख स्वचालन-स्टेशन बाधाओं को हल करता है: लंबे मैनुअल टूल-चेंज डाउनटाइम, मानव-प्रेरित स्थिति-विचलन, मैन्युअल हस्तक्षेप के सुरक्षा-खतरे, वैकल्पिक-विलक्षण-और-केंद्रित-लोड के तहत त्वरित डेटम-घिसाव, अपूर्ण लॉकिंग-सुरक्षा-सुरक्षा।
परियोजना-मूल्यांकन अनुस्मारक:
1. वास्तविक रोबोट-फ़्लेंज आयाम और आवश्यक रेटेड-लोड की पुष्टि करें (गतिशील प्रभाव-भार पर विचार करें, न कि केवल अंतिम-प्रभावक के स्थिर वजन पर)। पर्याप्त सुरक्षा-मार्जिन सुरक्षित रखें।
2. टूल-स्वैप-ऑब्जेक्ट्स को स्पष्ट करें: ग्रिपर्स और ट्रे की मात्रा की सूची बनाएं जिन्हें टूल-साइड स्लेव-एडेप्टर से सुसज्जित करने की आवश्यकता है।
3. वर्कशॉप संपीड़ित-वायु-स्रोत गुणवत्ता और दबाव-स्थिरता को सत्यापित करें; यदि दबाव में गंभीर उतार-चढ़ाव हो तो एयर-फ़िल्टर दबाव-नियामक संयोजन की अनुशंसा करें।
4. लॉक-स्टेटस-सिग्नल रिसेप्शन के लिए रोबोट-पीएलसी आईओ-संसाधन स्थिति की पुष्टि करें। JWGRIP निःशुल्क विद्युत-इंटरफ़ेस-दस्तावेज़ीकरण प्रदान करता है।
5. मानक स्टॉक संस्करण तेजी से वितरण का एहसास कराते हैं; विशेष-निकला हुआ किनारा, विशेष-सीलिंग-ग्रेड या विशेष-लोड-रेटिंग आवश्यकताओं के लिए OEM कस्टम-इंजीनियरिंग सेवा को अपनाएं।
अक्सर पूछे जाने वाले प्रश्न
Q1: क्या यह कपलिंग बिना मैन्युअल काम के पूरी तरह से स्वचालित टूल-स्वैप को पूरा कर सकता है?
हाँ। रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग रोबोट-सिस्टम से वायवीय-नियंत्रण सिग्नल प्राप्त करता है और स्वचालित रूप से लॉकिंग / अनलॉकिंग समाप्त करता है। टूल-स्वैप लॉजिक को रोबोट प्रोग्राम के अंदर एकीकृत किया जा सकता है। ध्यान दें कि आपको निष्क्रिय ग्रिपर और ट्रे रखने के लिए संबंधित टूल-स्टोरेज-रैक को कॉन्फ़िगर करने की आवश्यकता है।
Q2: क्या ट्रे और ग्रिपर की अदला-बदली के बाद हर बार समन्वय पुनर्अंशांकन आवश्यक है?
यह युग्मन सही-स्थापना स्थिति के तहत ≤±0.008 मिमी दोहराव-स्थिति-सटीकता प्राप्त करता है। बड़े पैमाने पर समन्वय पुनर्अंशांकन अनावश्यक है; पहली बार कमीशनिंग के दौरान मामूली फाइन-ट्यूनिंग स्वीकार्य है।
Q3: क्या यह गैर-मानक कस्टम रोबोट-फ़्लेंज आयामों के अनुकूल हो सकता है?
स्टॉक-मानक-संस्करण मुख्यधारा के रोबोट-फ़्लेंज विनिर्देशों से मेल खाता है। गैर-मानक-निकला हुआ किनारा आवश्यकताओं के लिए, ऑर्डर प्लेसमेंट से पहले ड्राइंग सबमिट करें; माउंटिंग-इंटरफ़ेस आयाम की OEM कस्टम-मशीनिंग को महसूस किया जा सकता है।
Q4: यदि रोबोट-गति के दौरान संपीड़ित-वायु आपूर्ति बंद हो जाए तो क्या होगा?
अंतर्निर्मित यांत्रिक-स्वयं-इंटरलॉक-संरचना हवा के दबाव के बिना भी लॉक-दांतों को जोड़े रखती है, जिससे उपकरण गिरने से होने वाली दुर्घटनाओं को रोका जा सकता है। अनलॉकिंग कार्रवाई तभी हो सकती है जब अनलॉकिंग-सिग्नल और वैध वायु-दबाव दोनों मौजूद हों।
Q5: लंबे समय तक निरंतर-चक्रीय-उत्पादन के लिए प्रमुख रखरखाव आइटम क्या हैं?
मुख्य कार्य: डेटम-सतहों और लॉक-टूथ क्षेत्र को साफ करना; चक्रीय-गणना द्वारा सीलिंग-रिंग्स और लोकेटिंग-पिन-आस्तीन का निरीक्षण करें; पहनने-रोधी ग्रीस की भरपाई करें; एक बार स्पष्ट रूप से घिसाव दिखाई देने पर उपभोज्य भागों को बदल दें। अधिक धूल वाली कार्यशालाओं के लिए रखरखाव-चक्र छोटा करें।
जांच भेजें
संपर्क सूचना
-
पता
नंबर 44, डेनिंग एंटरप्रेन्योरशिप रोड, हुमेन टाउन, डोंगगुआन सिटी, गुआंग्डोंग प्रांत, चीन
-
टेलीफोन
-
ईमेल
JWGRIP को पूछताछ भेजने के लिए आपका स्वागत है। हमारी पेशेवर तकनीकी और बिक्री टीम निःशुल्क फिक्स्चर चयन, अनुकूलित समाधान डिज़ाइन और सटीक उद्धरण प्रदान करेगी।
समाचार अनुशंसाएँ